
11 Динамика материальной системы
11.1 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.2 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
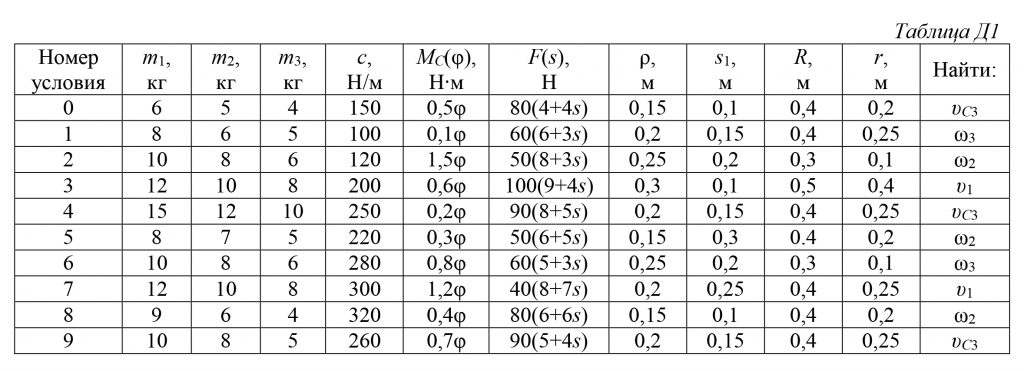
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.3 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
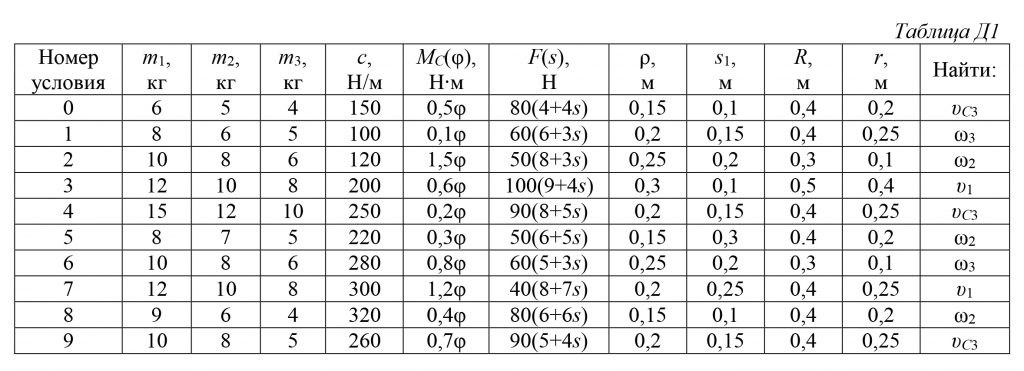
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.4 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
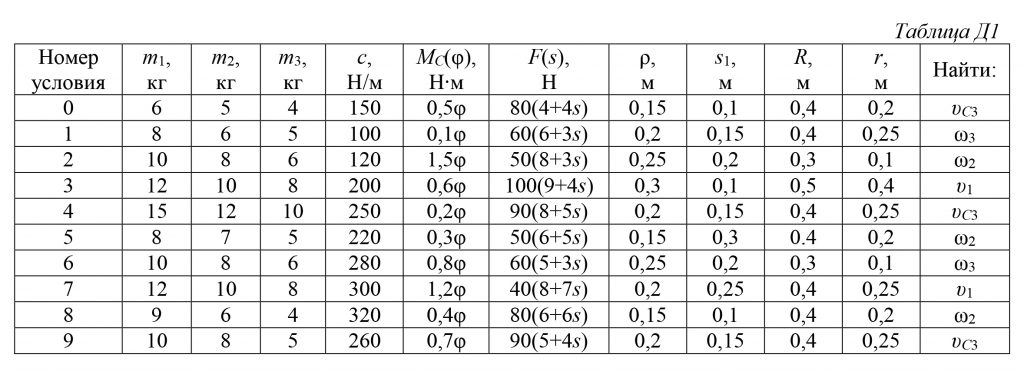
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.5 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
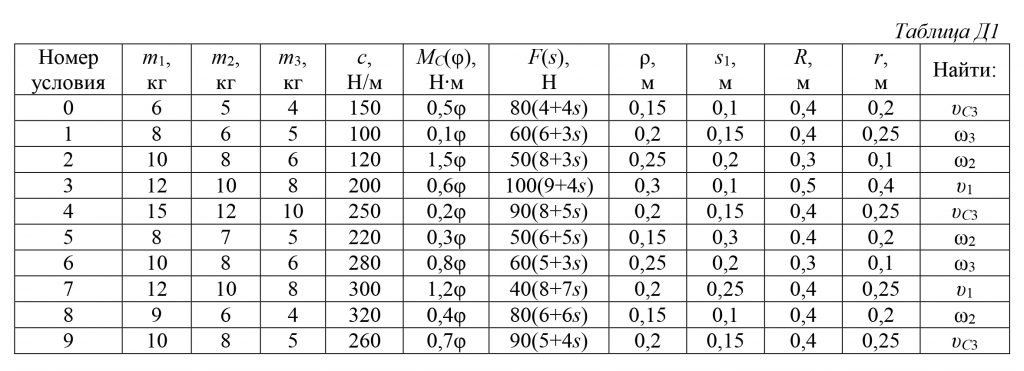
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.6 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
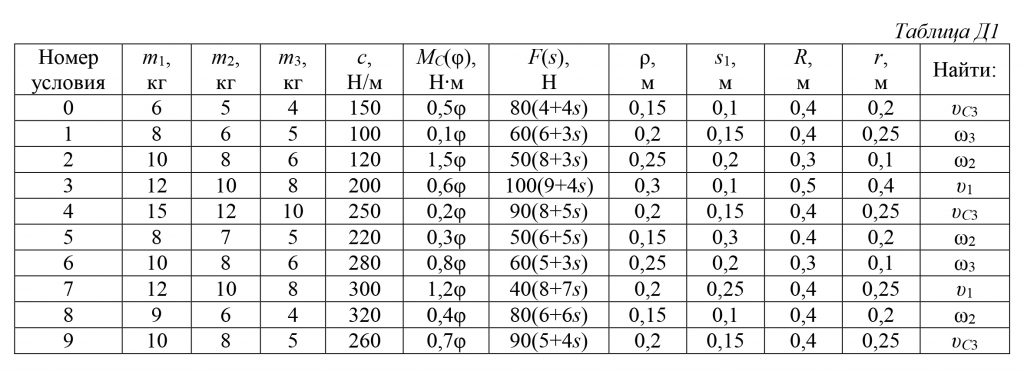
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.7 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
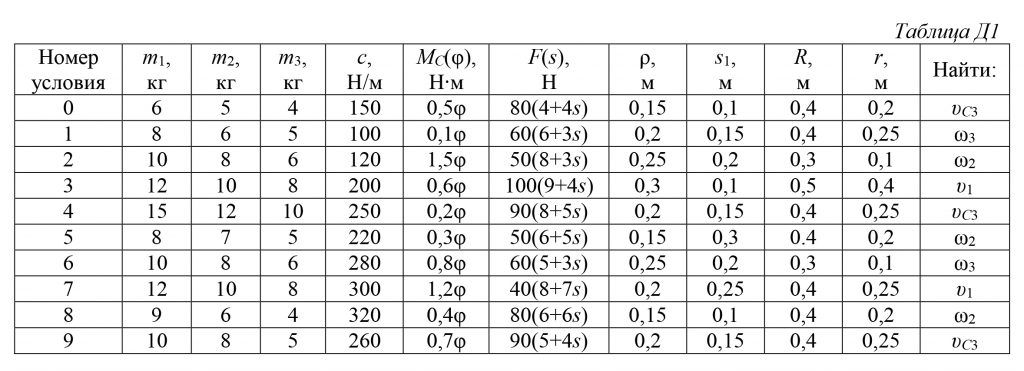
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.8 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
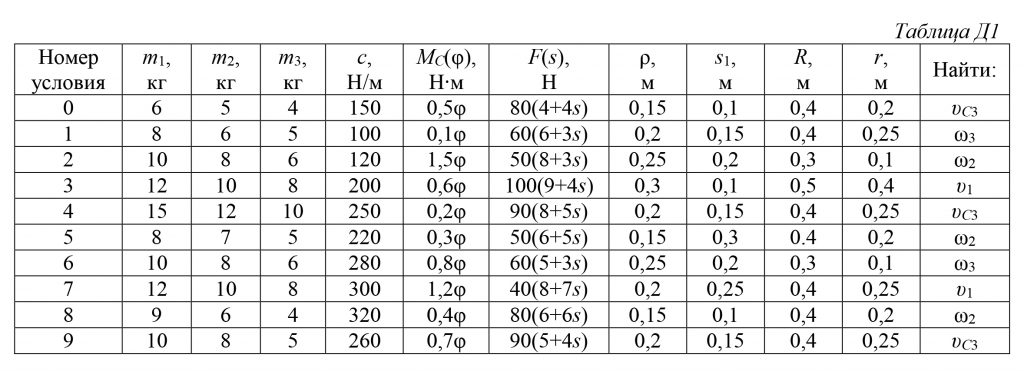
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.9 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
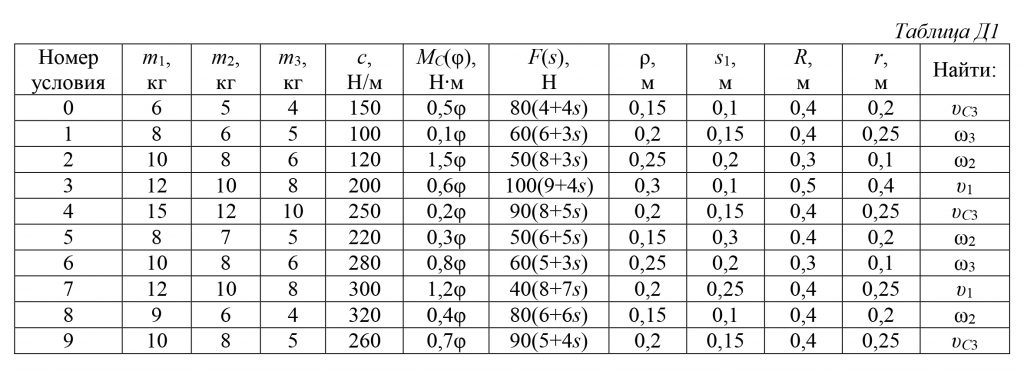
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
11.10 Применение теоремы об изменении кинетической энергии к исследованию движения механической системы
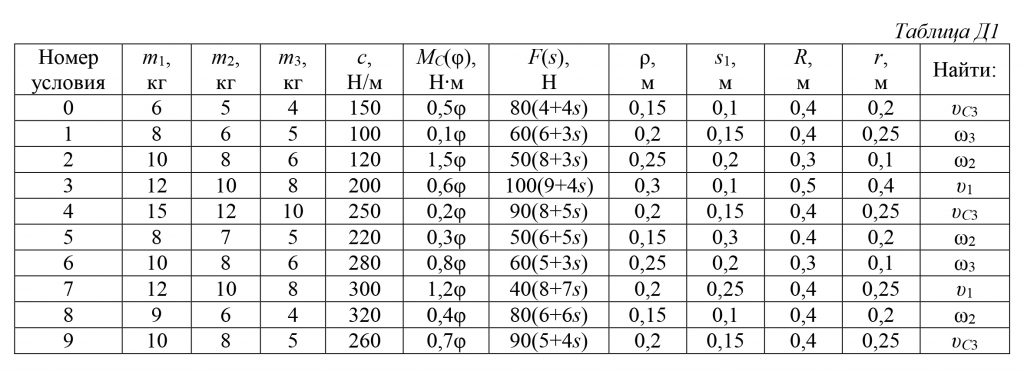
Механическая система состоит из трёх движущихся тел (рис. Д1.0 –Д1.9), соединенных нерастяжимыми нитями, параллельными соответствующим плоскостям. Неподвижные и подвижные блоки одного радиуса считать однородными сплошными цилиндрами радиуса R; ступенчатые блоки (подвижные и неподвижные) с радиусами ступеней R и r имеют радиус инерции ρ. К одному из тел прикреплена пружина жёсткости c. Под действием силы F = F(s), зависящей от перемещения s точки её приложения, система приходит в движение из состояния покоя; деформация пружины в начальный момент времени равна нулю. При движении на шкив 2 действует момент сил сопротивления MC = MC(φ), зависящий от угла φ поворота шкива 2.
Определить значение искомой величины в момент времени, когда центр масс тела 1 переместиться на заданную величину s1. Искомая величина указана в столбце «Найти» таблицы, где обозначено: υ1, υC3 – скорости груза 1 и скорость центра масс катка 3 соответственно; ω2, ω3 и – угловые скорости тел 2 и 3.
Все катки, включая катки, обмотанные нитями, движутся по плоскостям без скольжения. Данные для численных расчётов приведены в таблице Д1.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
