
12 Принцип Даламбера
12.11 Применение принципа Даламбера к определению реакций связи
Вертикальный вал АК (рис. Д2.0–Д2.9), вращающийся с постоянной угловой скоростью ω = 10 c-1, закреплен подпятником в точке А и цилиндрическим подшипником в точке, указанной в таблице Д2, в столбце 2. При этом АВ = ВD = DЕ = ЕК = а. К валу жестко прикреплены однородный стержень 1 длиной l = 0,6 м, имеющий массу m1 =3 кг, и невесомый стержень 2 длиной l2 = 0,4 м и с точечной массой m2 = 5 кг на конце. Оба стержня лежат в одной плоскости. Точки крепления стержней к валу указаны в таблице в столбцах 3 и 4, а углы α и β – в столбцах 5 и 6.
Пренебрегая весом вала, определить реакции подпятника и подшипника. При подсчетах принять a = 0,4 м.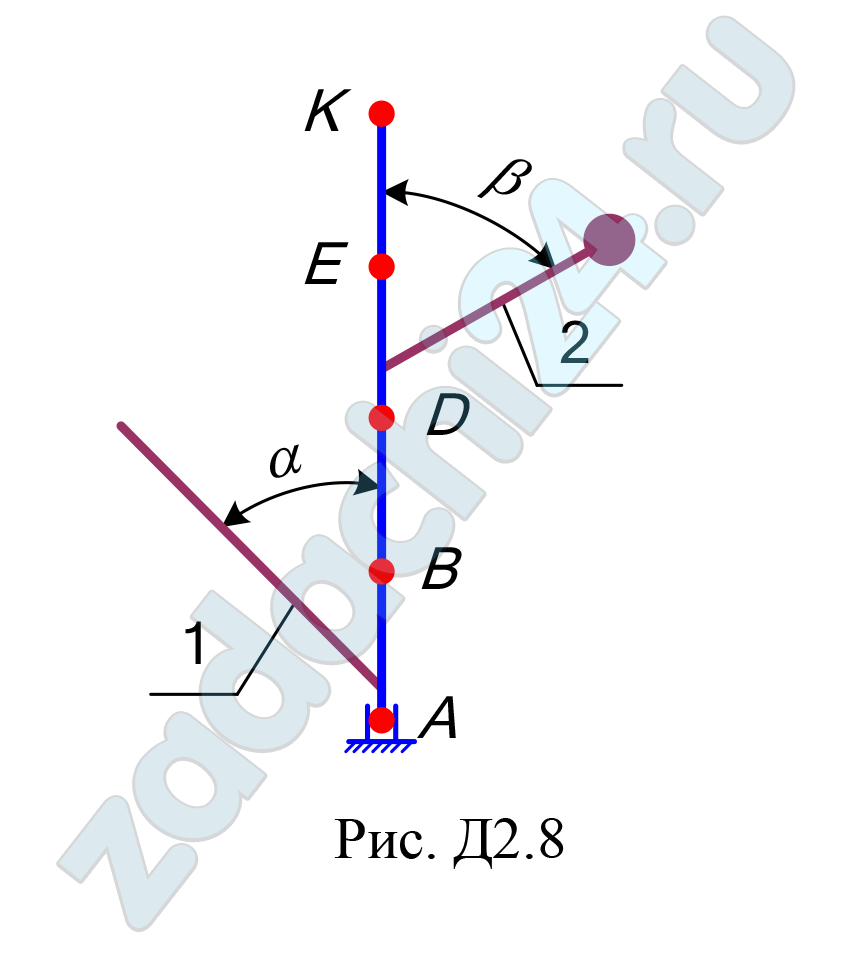

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
12.12 Применение принципа Даламбера к определению реакций связи
Вертикальный вал АК (рис. Д2.0–Д2.9), вращающийся с постоянной угловой скоростью ω = 10 c-1, закреплен подпятником в точке А и цилиндрическим подшипником в точке, указанной в таблице Д2, в столбце 2. При этом АВ = ВD = DЕ = ЕК = а. К валу жестко прикреплены однородный стержень 1 длиной l = 0,6 м, имеющий массу m1 =3 кг, и невесомый стержень 2 длиной l2 = 0,4 м и с точечной массой m2 = 5 кг на конце. Оба стержня лежат в одной плоскости. Точки крепления стержней к валу указаны в таблице в столбцах 3 и 4, а углы α и β – в столбцах 5 и 6.
Пренебрегая весом вала, определить реакции подпятника и подшипника. При подсчетах принять a = 0,4 м.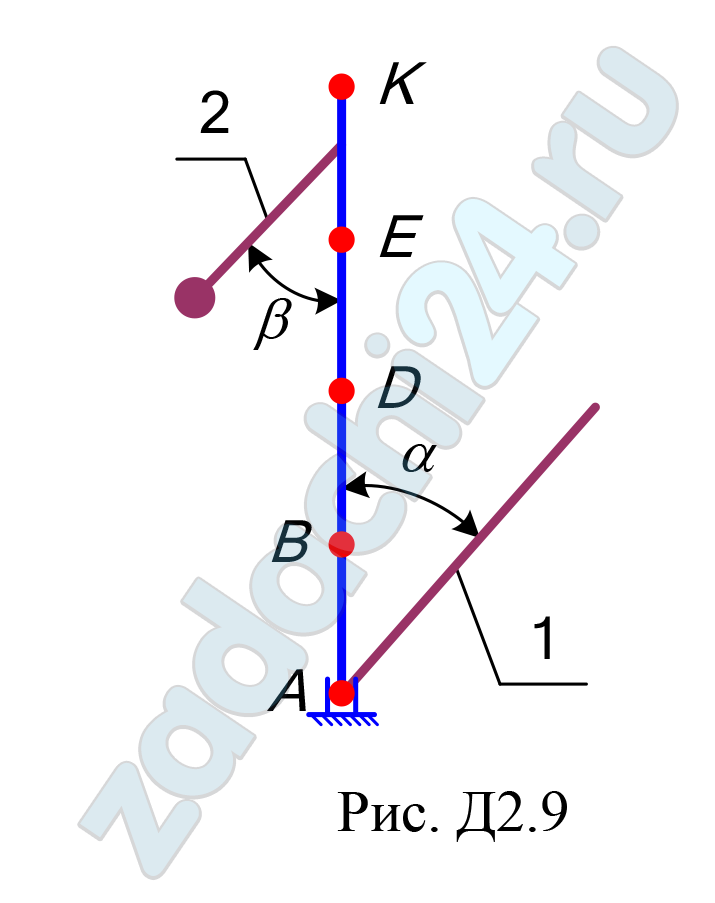

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
12.13 Вертикальный вал АК (рис. Д4.0–Д4.9), вращающийся с постоянной угловой скоростью ω = 10 c-1, закреплен подпятником в точке А и цилиндрическим подшипником в точке, указанной в таблице Д4, в столбце 2. При этом (АВ = ВD = DЕ = ЕК = b). К валу жестко прикреплены невесомый стержень 1 длиной l = 0,4 м с точечной массой m1 =6 кг на конце и однородный стержень 2 длиной l2 = 0,6 м, имеющий массу m2 = 4 кг; оба стержня лежат в одной плоскости. Точки крепления стержней к валу указаны в таблице в столбцах 3 и 4, а углы α и β – в столбцах 5 и 6.
Пренебрегая весом вала, определить реакции подпятника и подшипника. При подсчетах принять b = 0,4 м.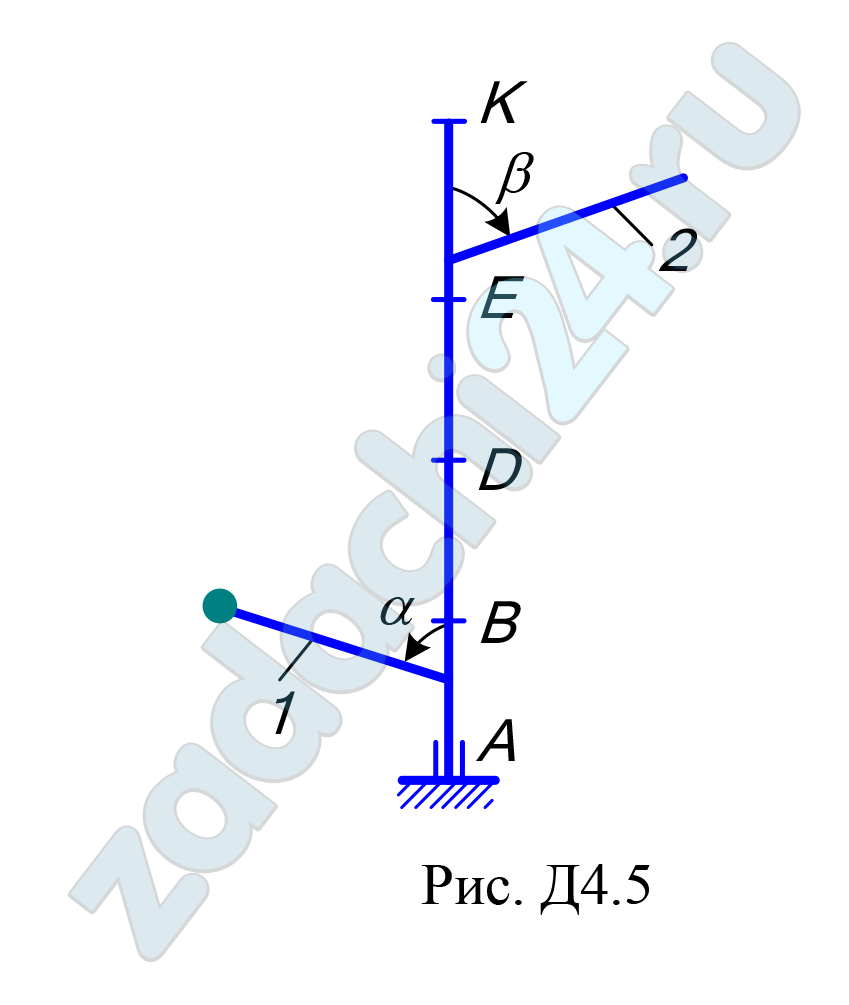
Таблица Д4
| Номер
условия |
Подшипник
в точке |
Крепление | αº | βº | |
| Стержень 1
в точке |
Стержень 2
в точке |
||||
| 6 | E | В | К | 30 | 45 |
12.14 ЗАДАНИЕ Д-6
Принцип Даламбера для механической системы
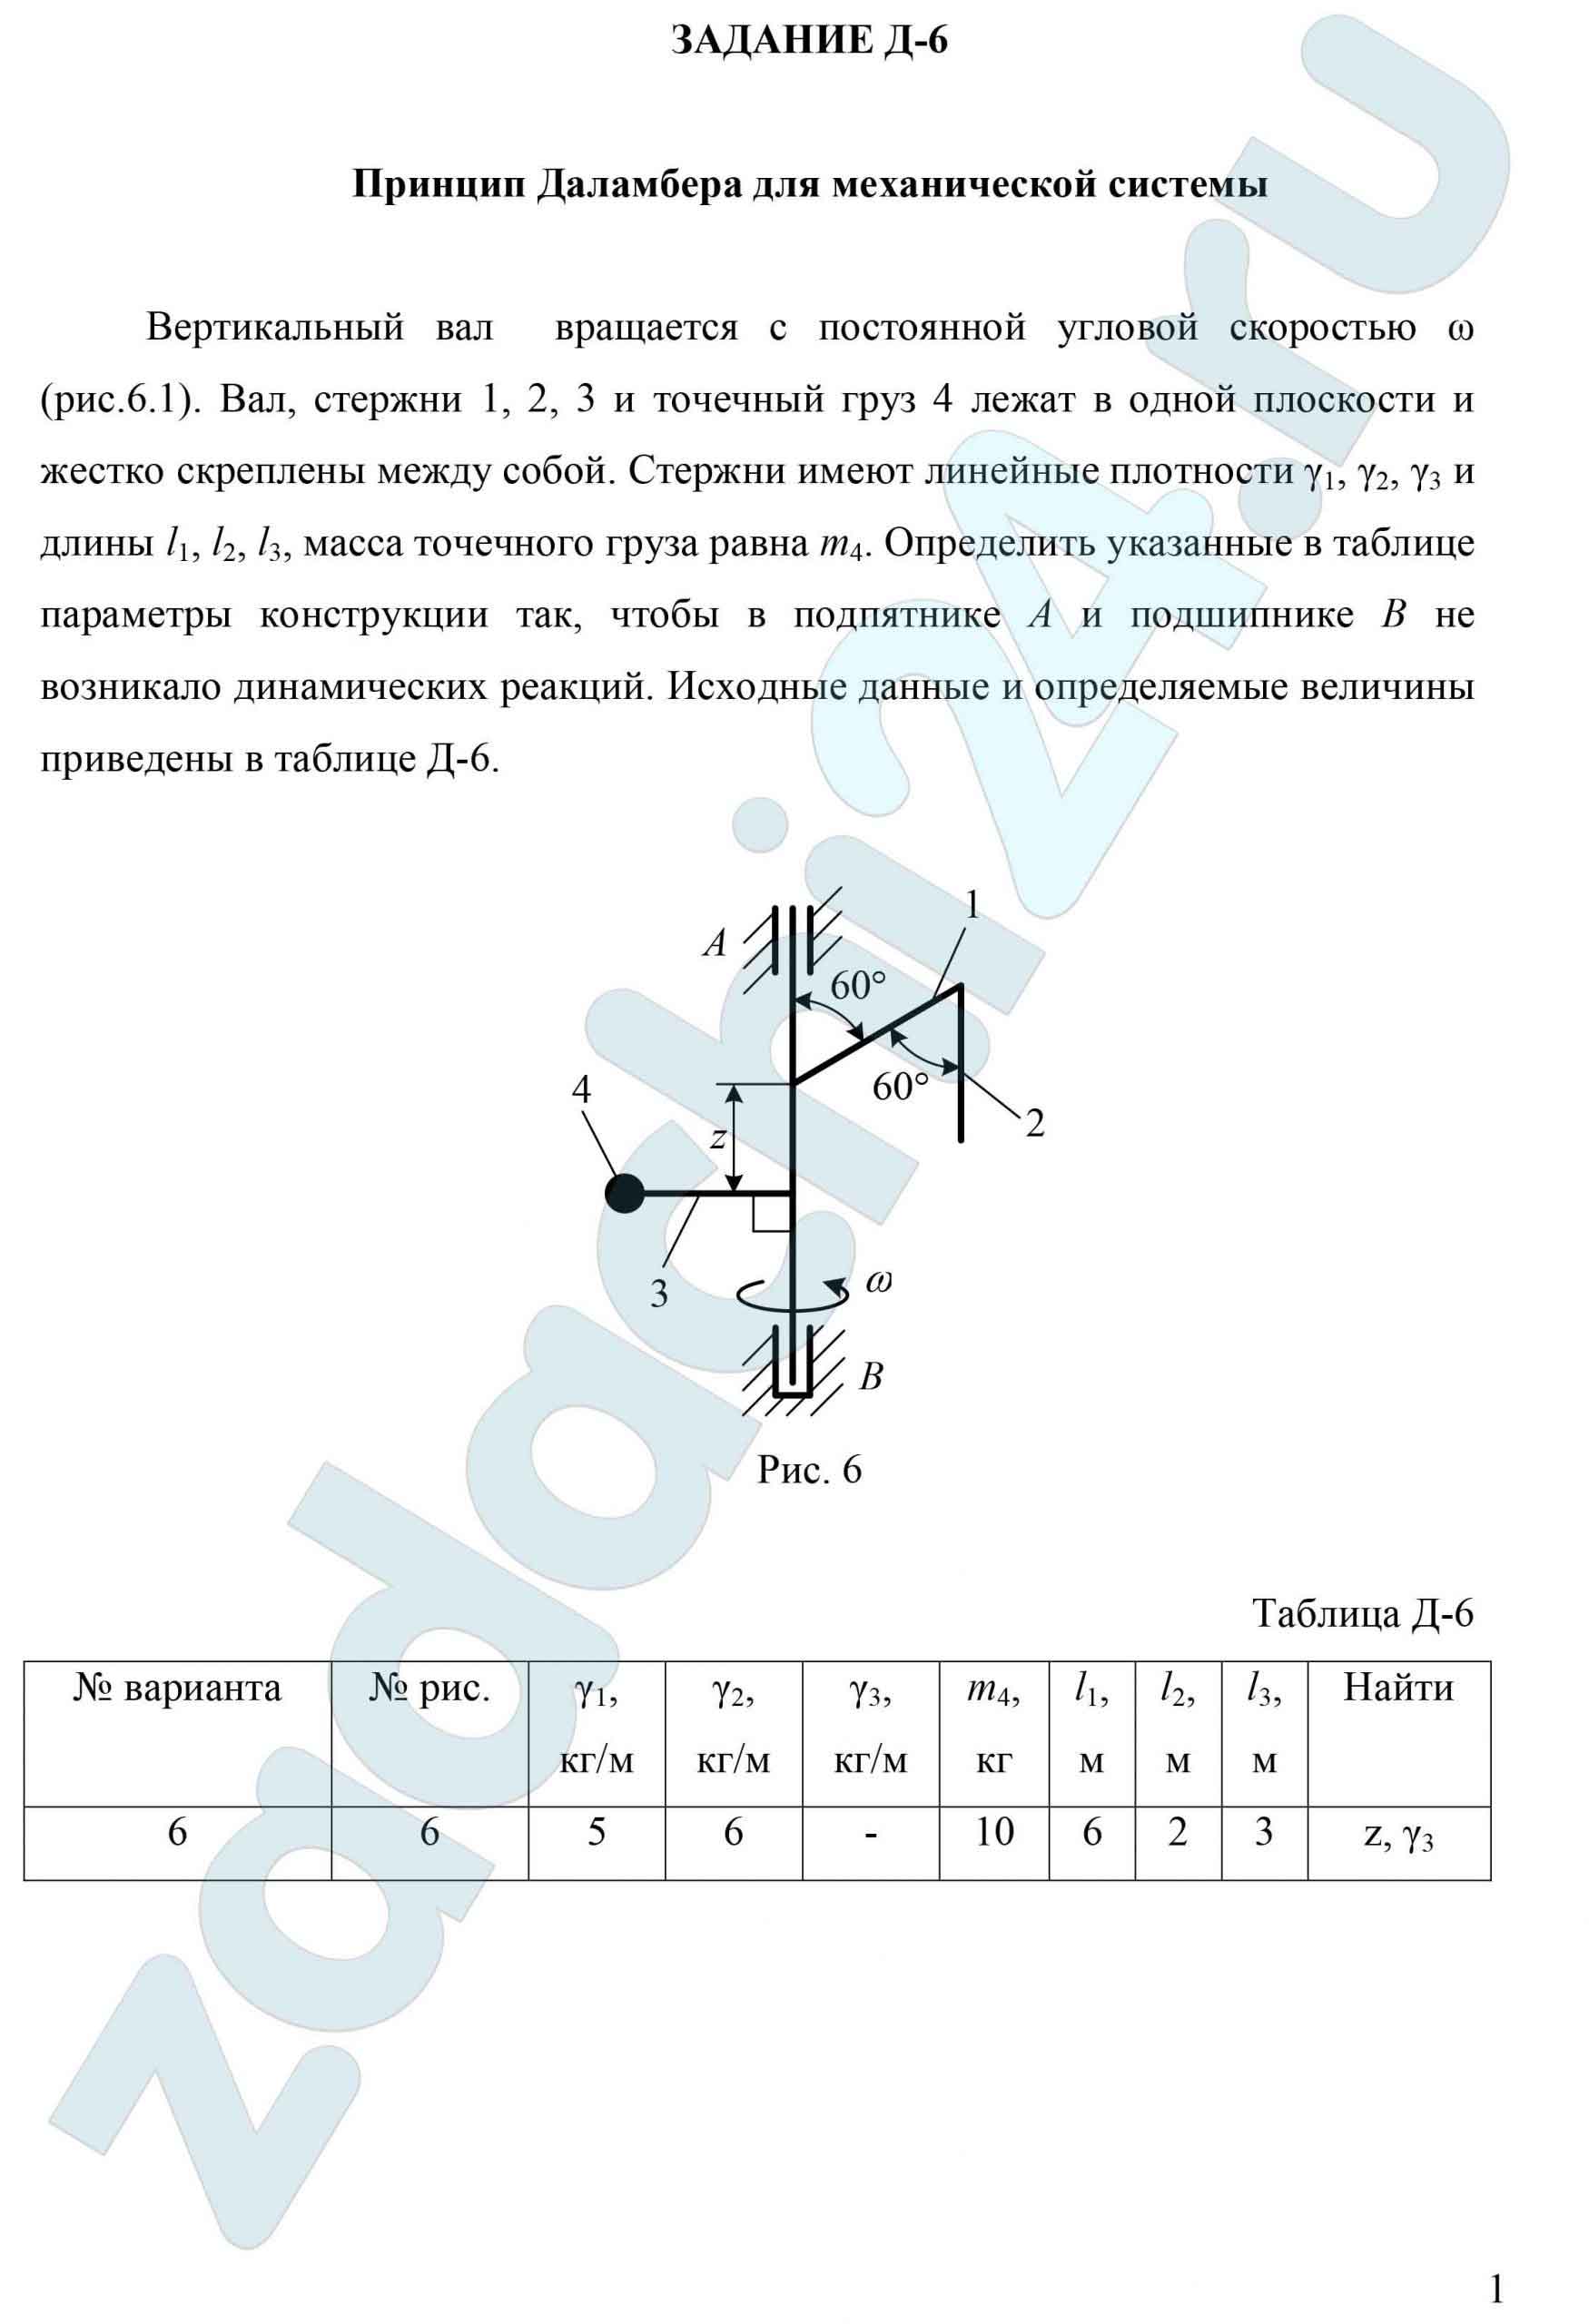
Вертикальный вал вращается с постоянной угловой скоростью ω (рис.6.1). Вал, стержни 1, 2, 3 и точечный груз 4 лежат в одной плоскости и жестко скреплены между собой. Стержни имеют линейные плотности γ1, γ2, γ3 и длины l1, l2, l3, масса точечного груза равна m4. Определить указанные в таблице параметры конструкции так, чтобы в подпятнике А и подшипнике В не возникало динамических реакций. Исходные данные и определяемые величины приведены в таблице Д-6.
Таблица Д-6
| № варианта 6 | ||||||||
| № рис. | γ1,
кг/м |
γ2,
кг/м |
γ3,
кг/м |
m4,
кг |
l1,
м |
l2,
м |
l3,
м |
Найти |
| 6 | 5 | 6 | — | 10 | 6 | 2 | 3 | z, γ3 |

ВУЗ: Московский Политех
Все задачи из: Теоретическая механика Московский Политех
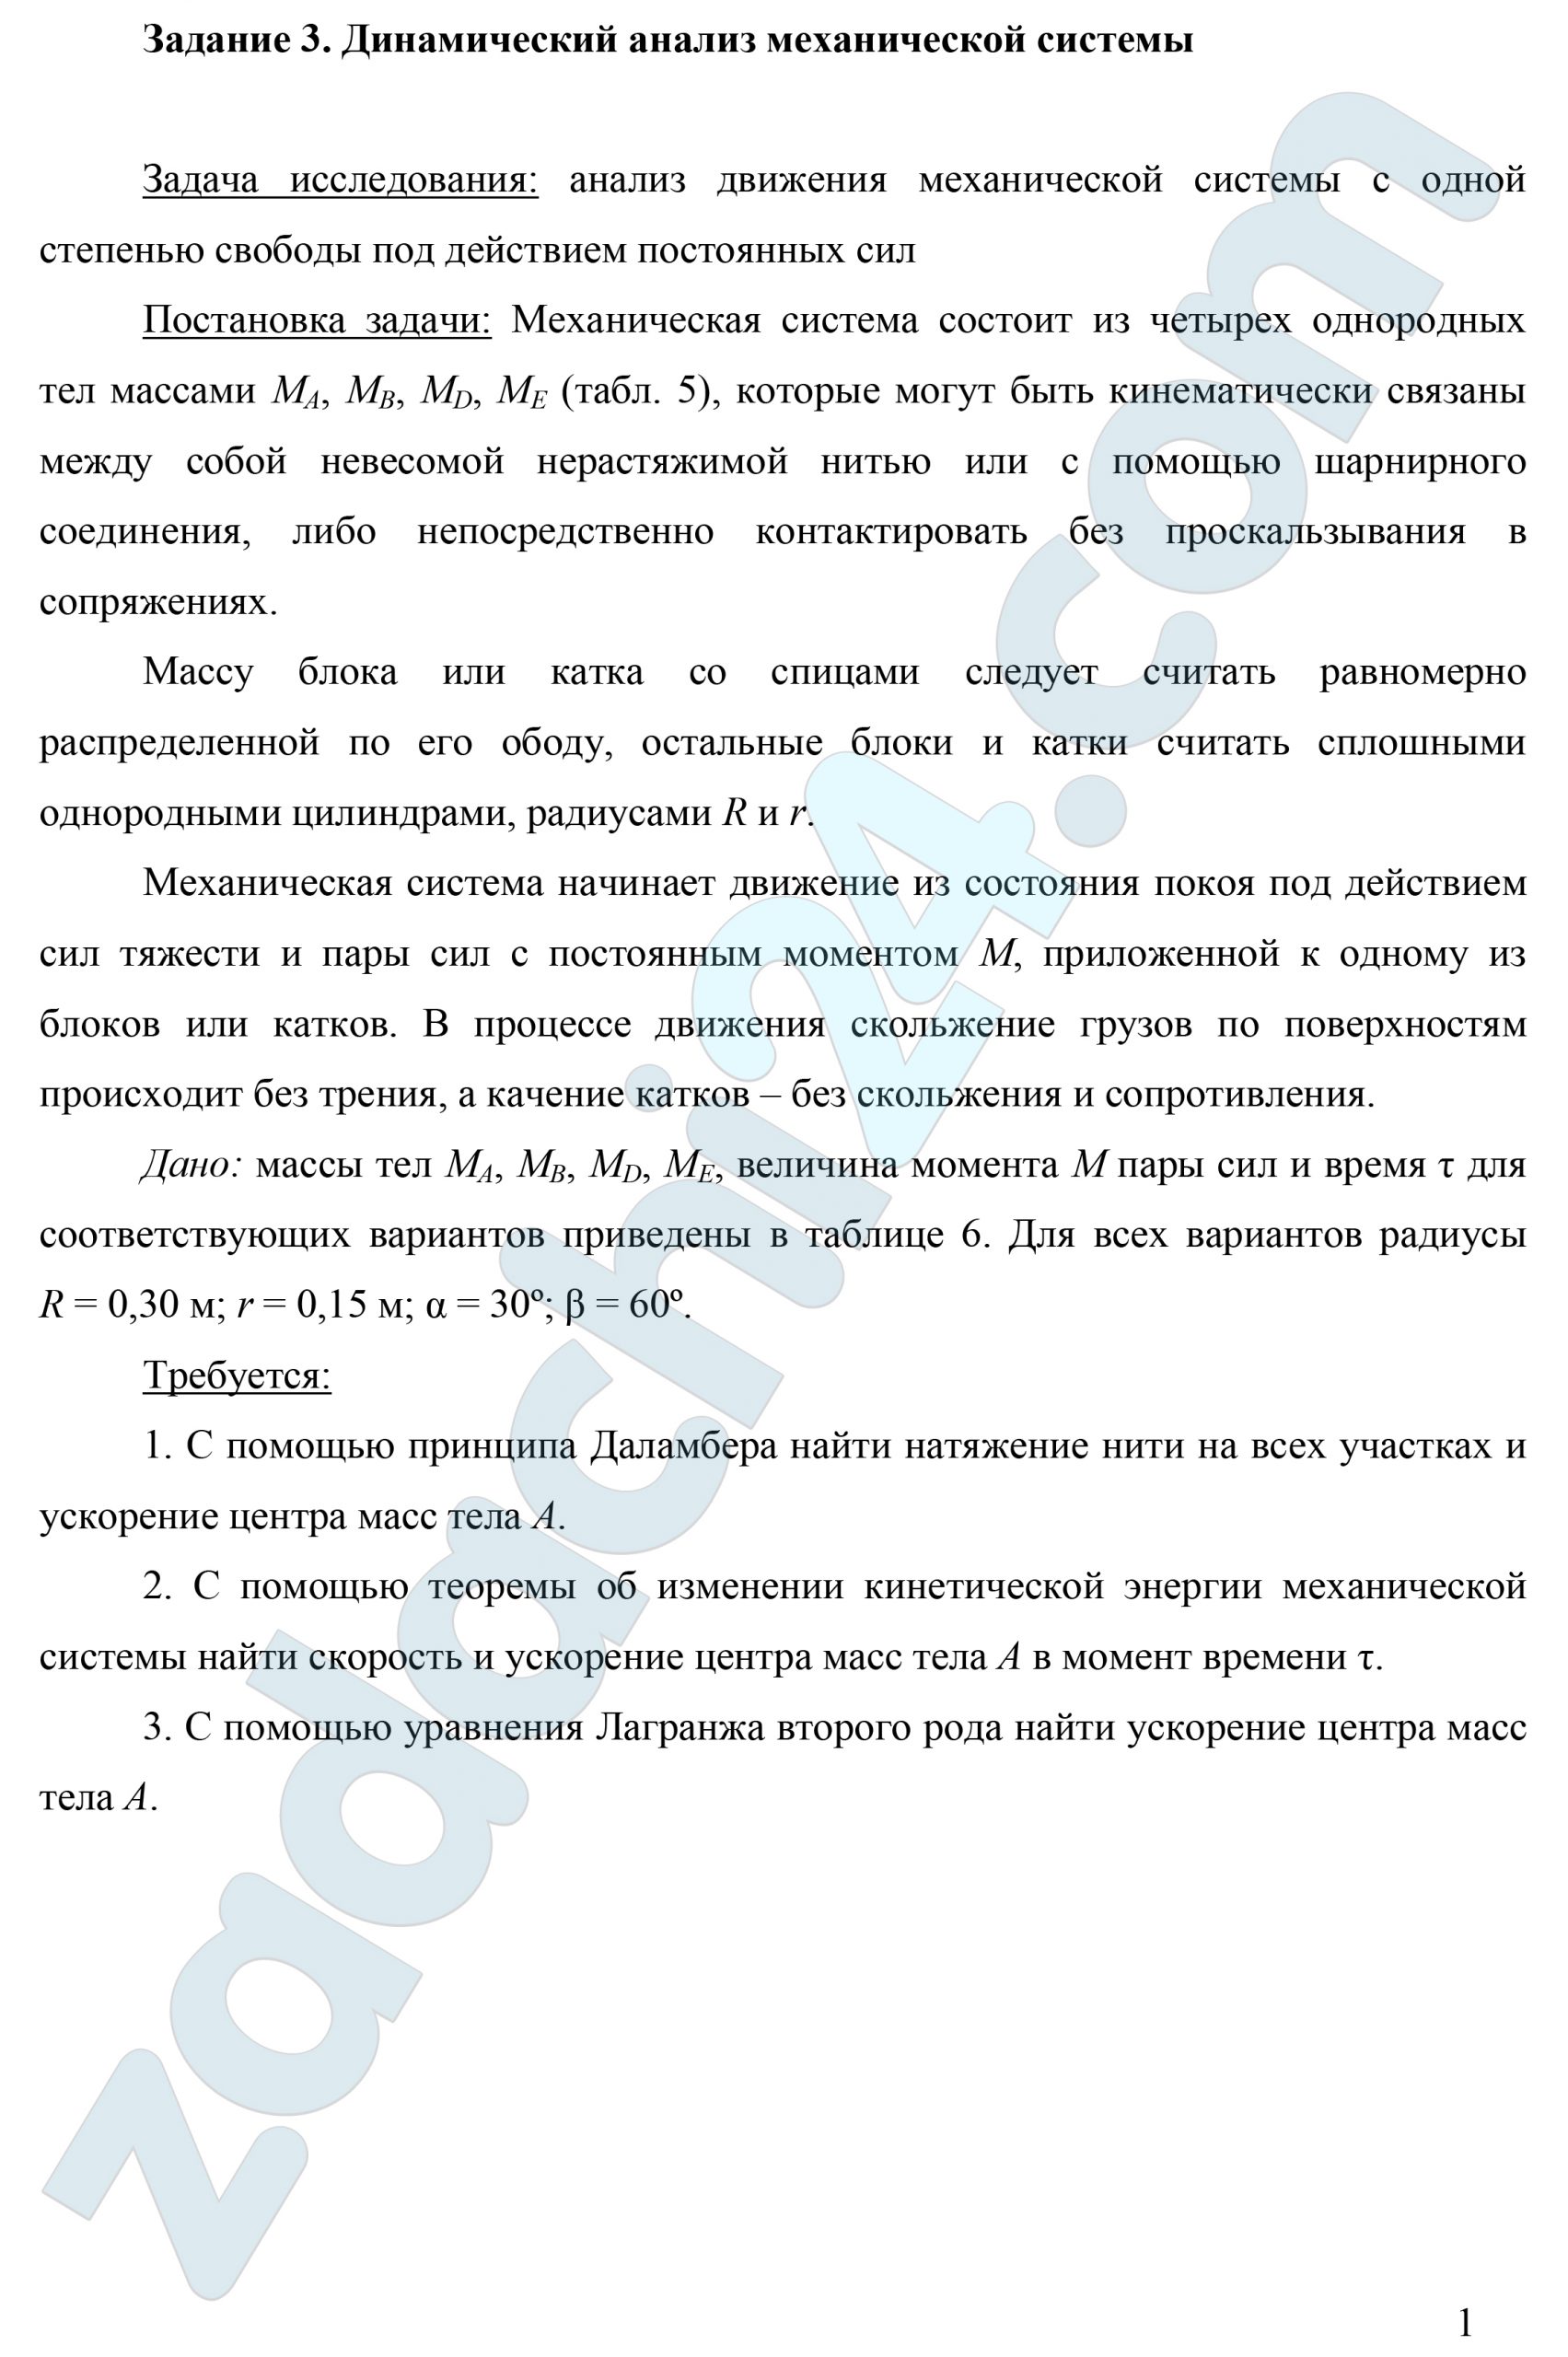
12.15 Задание 3. Динамический анализ механической системы
Задача исследования: анализ движения механической системы с одной степенью свободы под действием постоянных сил
Постановка задачи: Механическая система состоит из четырех однородных тел массами МА, МВ, МD, MЕ (табл. 5), которые могут быть кинематически связаны между собой невесомой нерастяжимой нитью или с помощью шарнирного соединения, либо непосредственно контактировать без проскальзывания в сопряжениях.
Массу блока или катка со спицами следует считать равномерно распределенной по его ободу, остальные блоки и катки считать сплошными однородными цилиндрами, радиусами R и r.
Механическая система начинает движение из состояния покоя под действием сил тяжести и пары сил с постоянным моментом М, приложенной к одному из блоков или катков. В процессе движения скольжение грузов по поверхностям происходит без трения, а качение катков – без скольжения и сопротивления.
Дано: массы тел МА, МВ, МD, MЕ, величина момента М пары сил и время τ для соответствующих вариантов приведены в таблице 6. Для всех вариантов радиусы R = 0,30 м; r = 0,15 м; α = 30º; β = 60º.
Требуется:
- С помощью принципа Даламбера найти натяжение нити на всех участках и ускорение центра масс тела А.
- С помощью теоремы об изменении кинетической энергии механической системы найти скорость и ускорение центра масс тела А в момент времени τ.
- С помощью уравнения Лагранжа второго рода найти ускорение центра масс тела А.
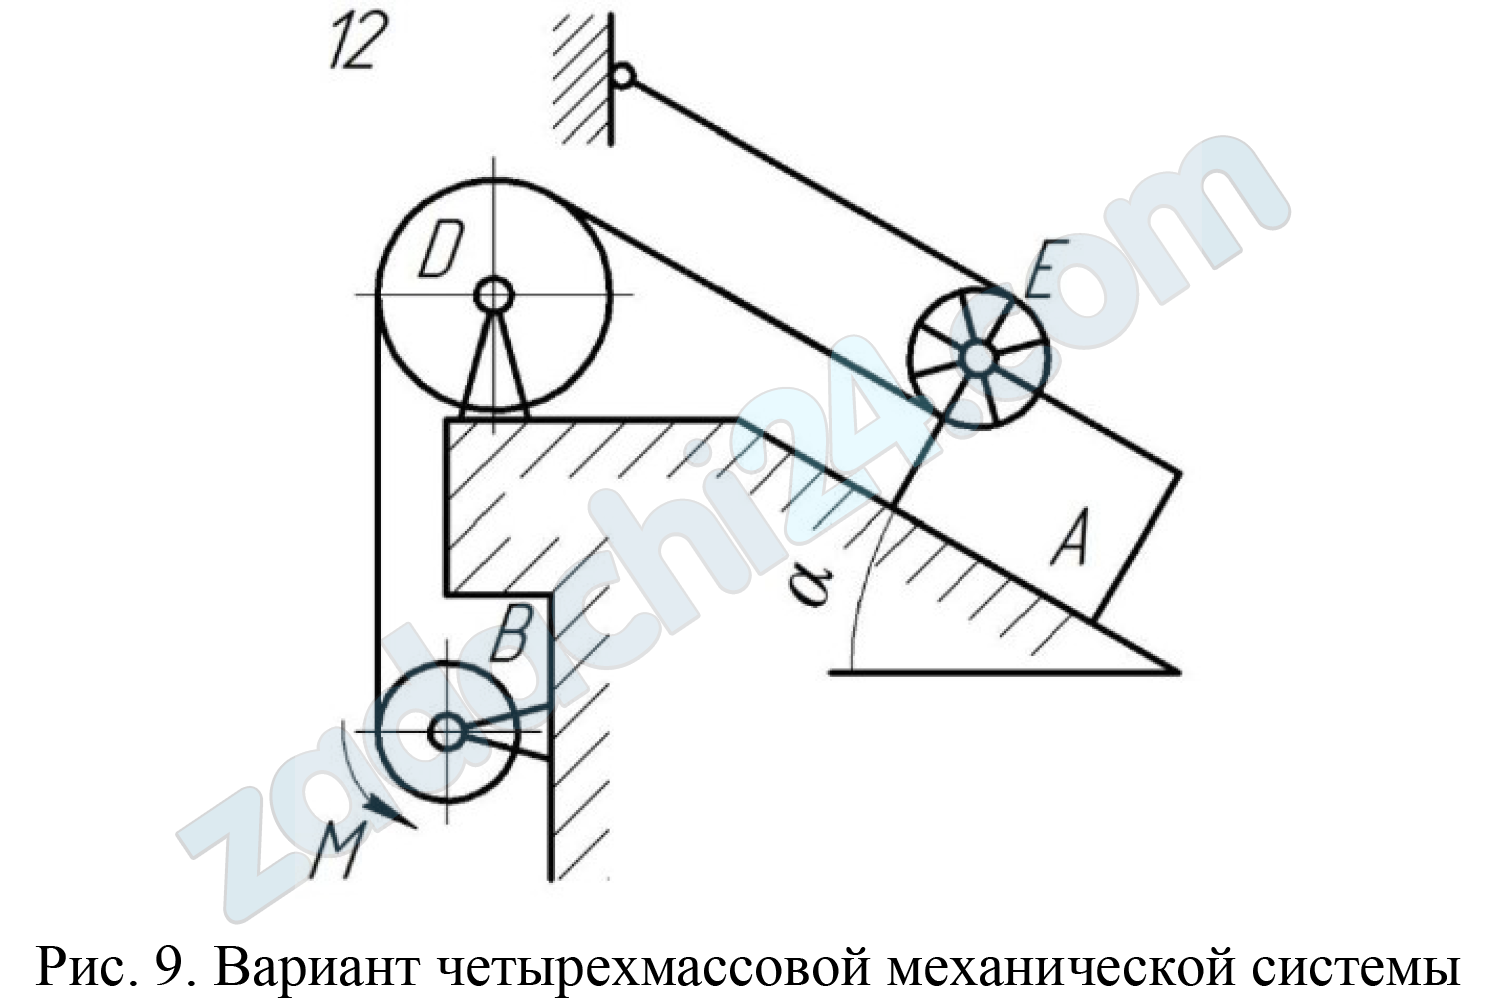
Таблица 6
Исходные данные для динамического анализа механической системы
| Номер варианта | МА (кг) | МВ (кг) | МD (кг) | МЕ (кг) | М (Н·м) | τ (с) |
| 12 | 3 | 2 | 4 | 1 | 5 | 1 |
Скачать файл (банки РФ) 800 RUB
Оформление готовой работы
12.16 Задание 3. Динамический анализ механической системы
Задача исследования: анализ движения механической системы с одной степенью свободы под действием постоянных сил
Постановка задачи: Механическая система состоит из четырех однородных тел массами МА, МВ, МD, MЕ (табл. 5), которые могут быть кинематически связаны между собой невесомой нерастяжимой нитью или с помощью шарнирного соединения, либо непосредственно контактировать без проскальзывания в сопряжениях.
Массу блока или катка со спицами следует считать равномерно распределенной по его ободу, остальные блоки и катки считать сплошными однородными цилиндрами, радиусами R и r.
Механическая система начинает движение из состояния покоя под действием сил тяжести и пары сил с постоянным моментом М, приложенной к одному из блоков или катков. В процессе движения скольжение грузов по поверхностям происходит без трения, а качение катков – без скольжения и сопротивления.
Дано: массы тел МА, МВ, МD, MЕ, величина момента М пары сил и время τ для соответствующих вариантов приведены в таблице 6. Для всех вариантов радиусы R = 0,30 м; r = 0,15 м; α = 30º; β = 60º.
Требуется:
- С помощью принципа Даламбера найти натяжение нити на всех участках и ускорение центра масс тела А.
- С помощью теоремы об изменении кинетической энергии механической системы найти скорость и ускорение центра масс тела А в момент времени τ.
- С помощью уравнения Лагранжа второго рода найти ускорение центра масс тела А.
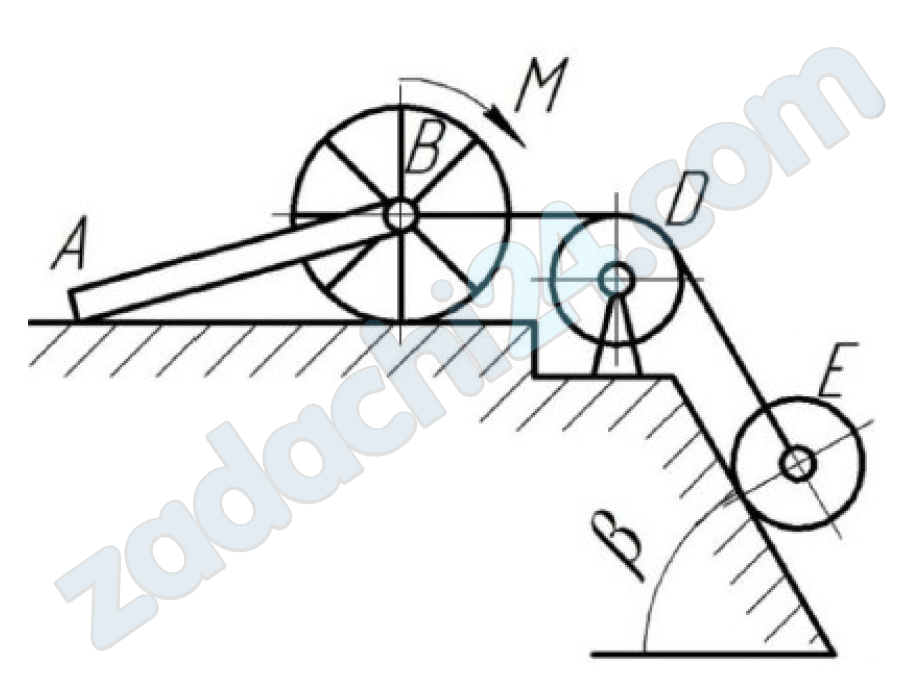
Таблица 6
Исходные данные для динамического анализа механической системы
| Номер варианта | МА (кг) | МВ (кг) | МD (кг) | МЕ (кг) | М (Н·м) | τ (с) |
| 6 | 3 | 2 | 5 | 5 | 1 | 2 |
Скачать файл (банки РФ) 800 RUB
