
Мустафаев Ю.К. Червинский В.П. Теоретическая механика СамГУПС Самара 2020
7.10 Кинематика плоских механизмов
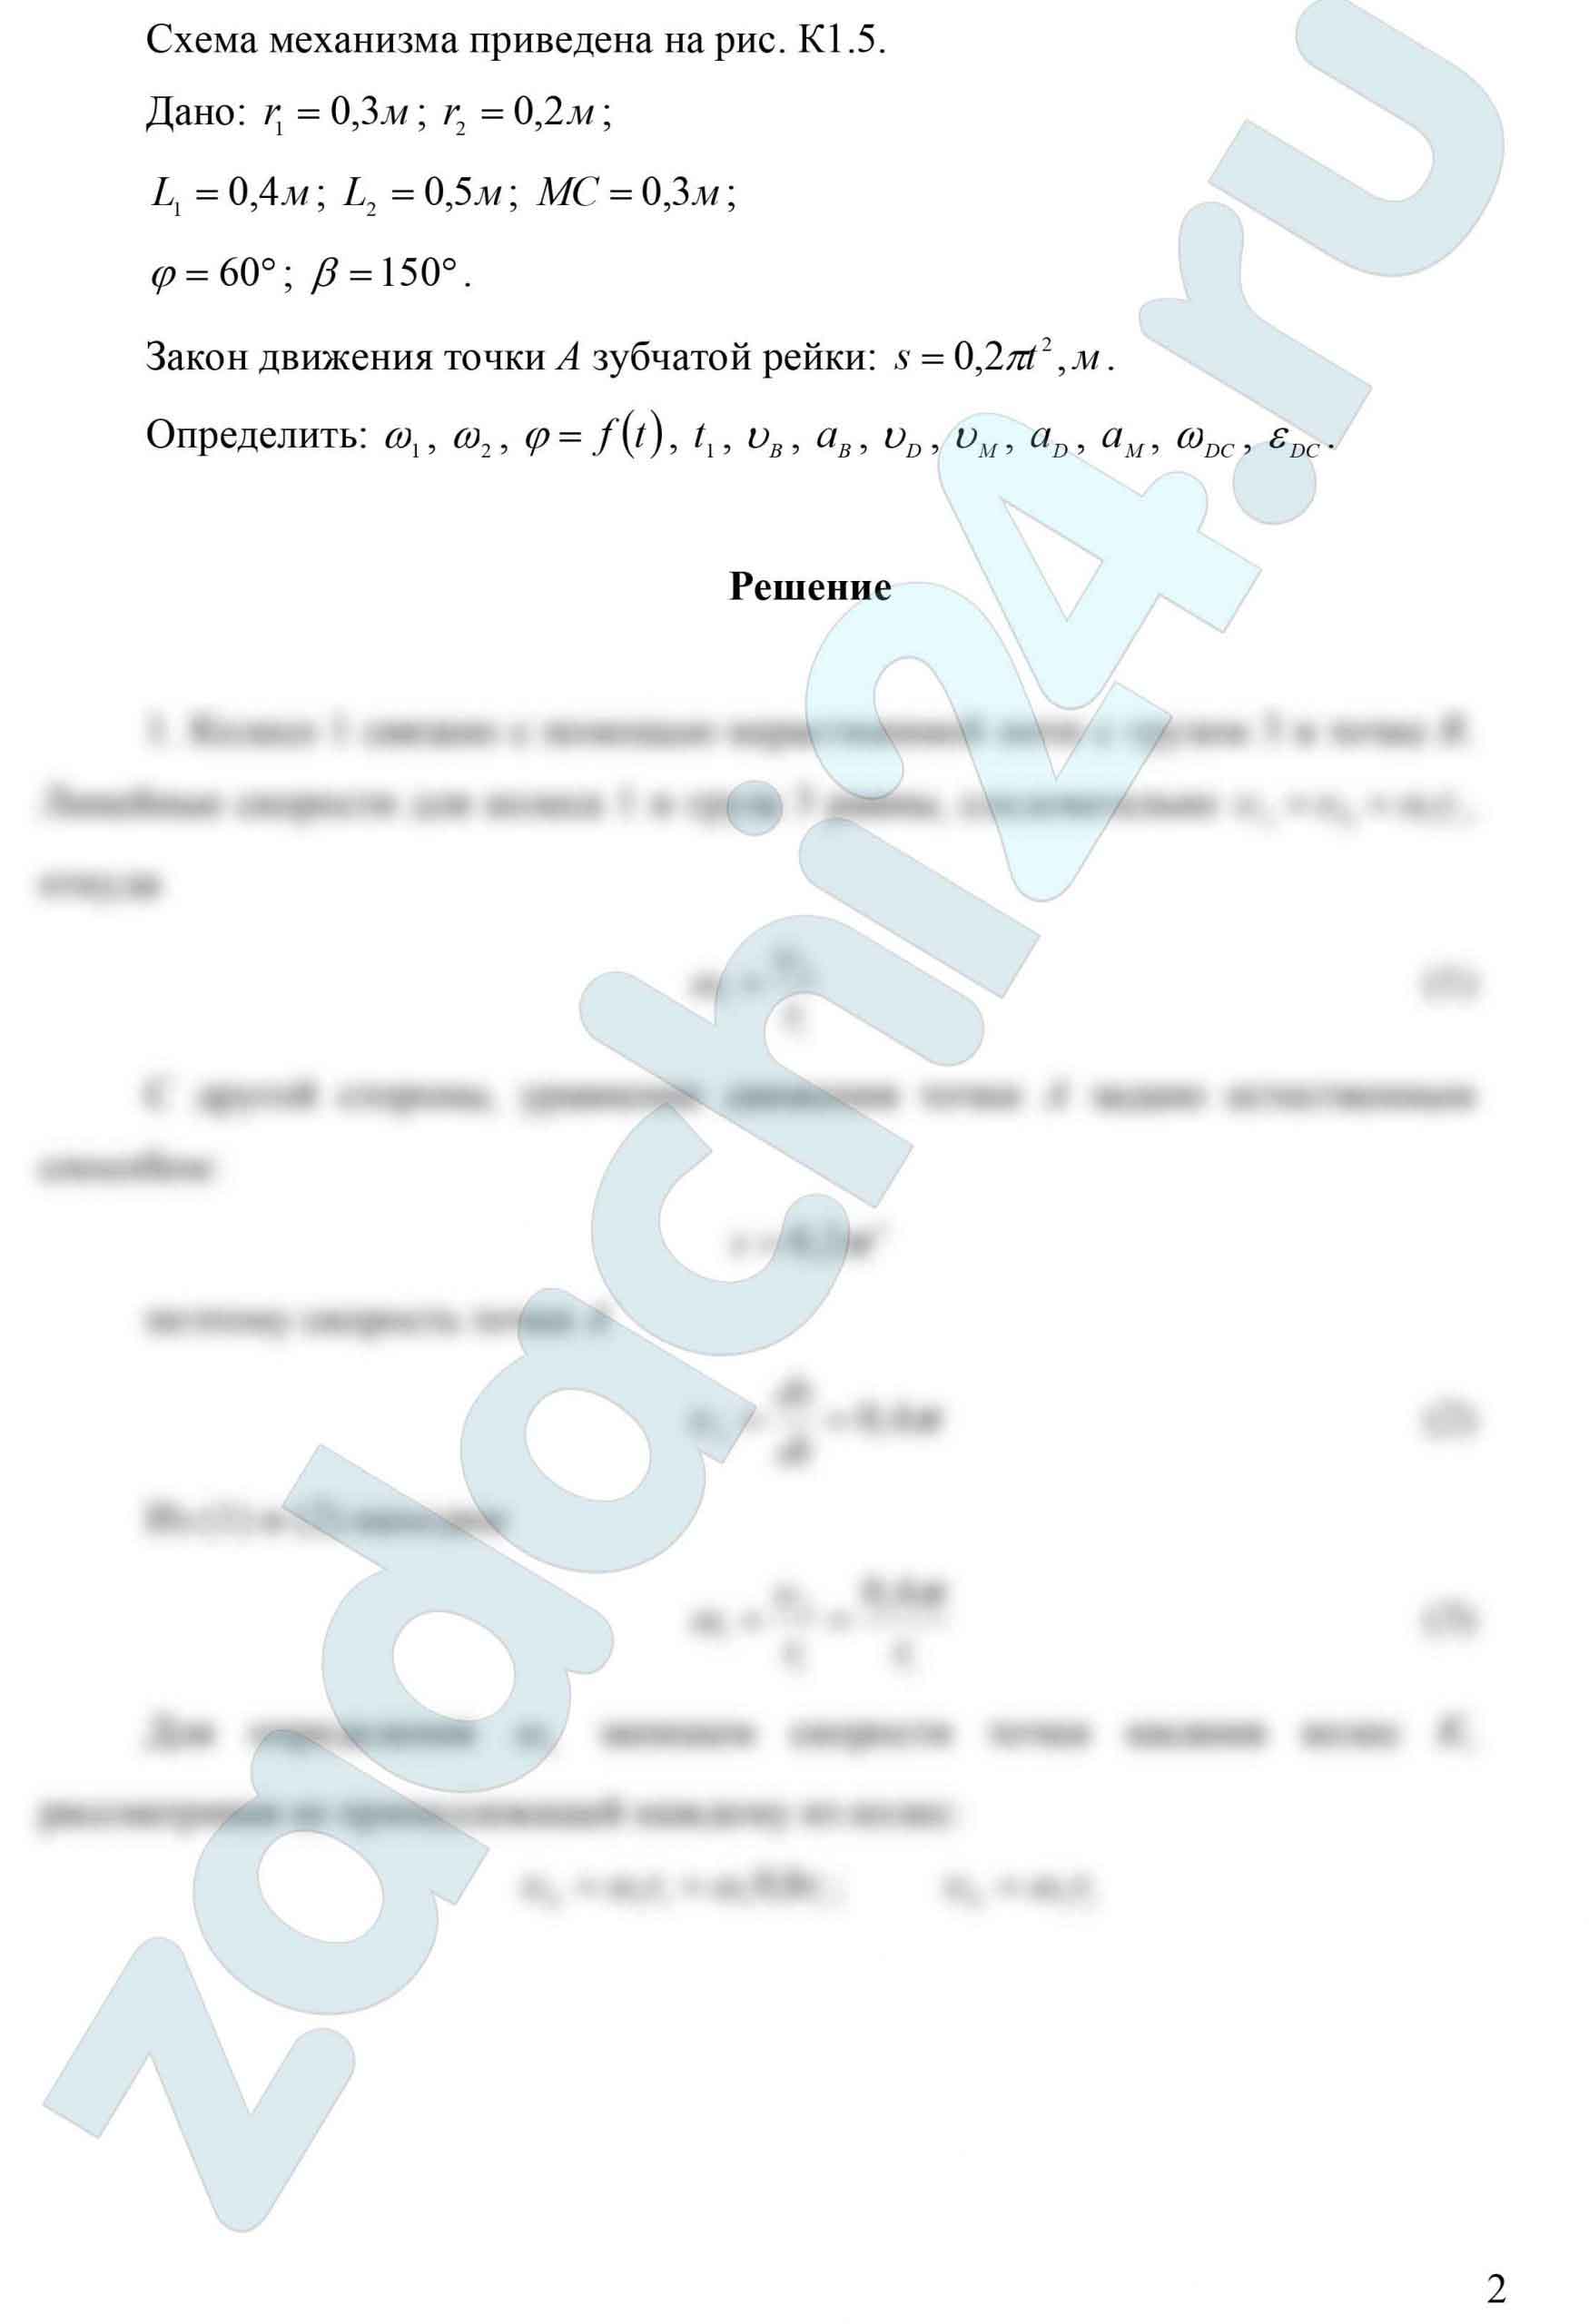
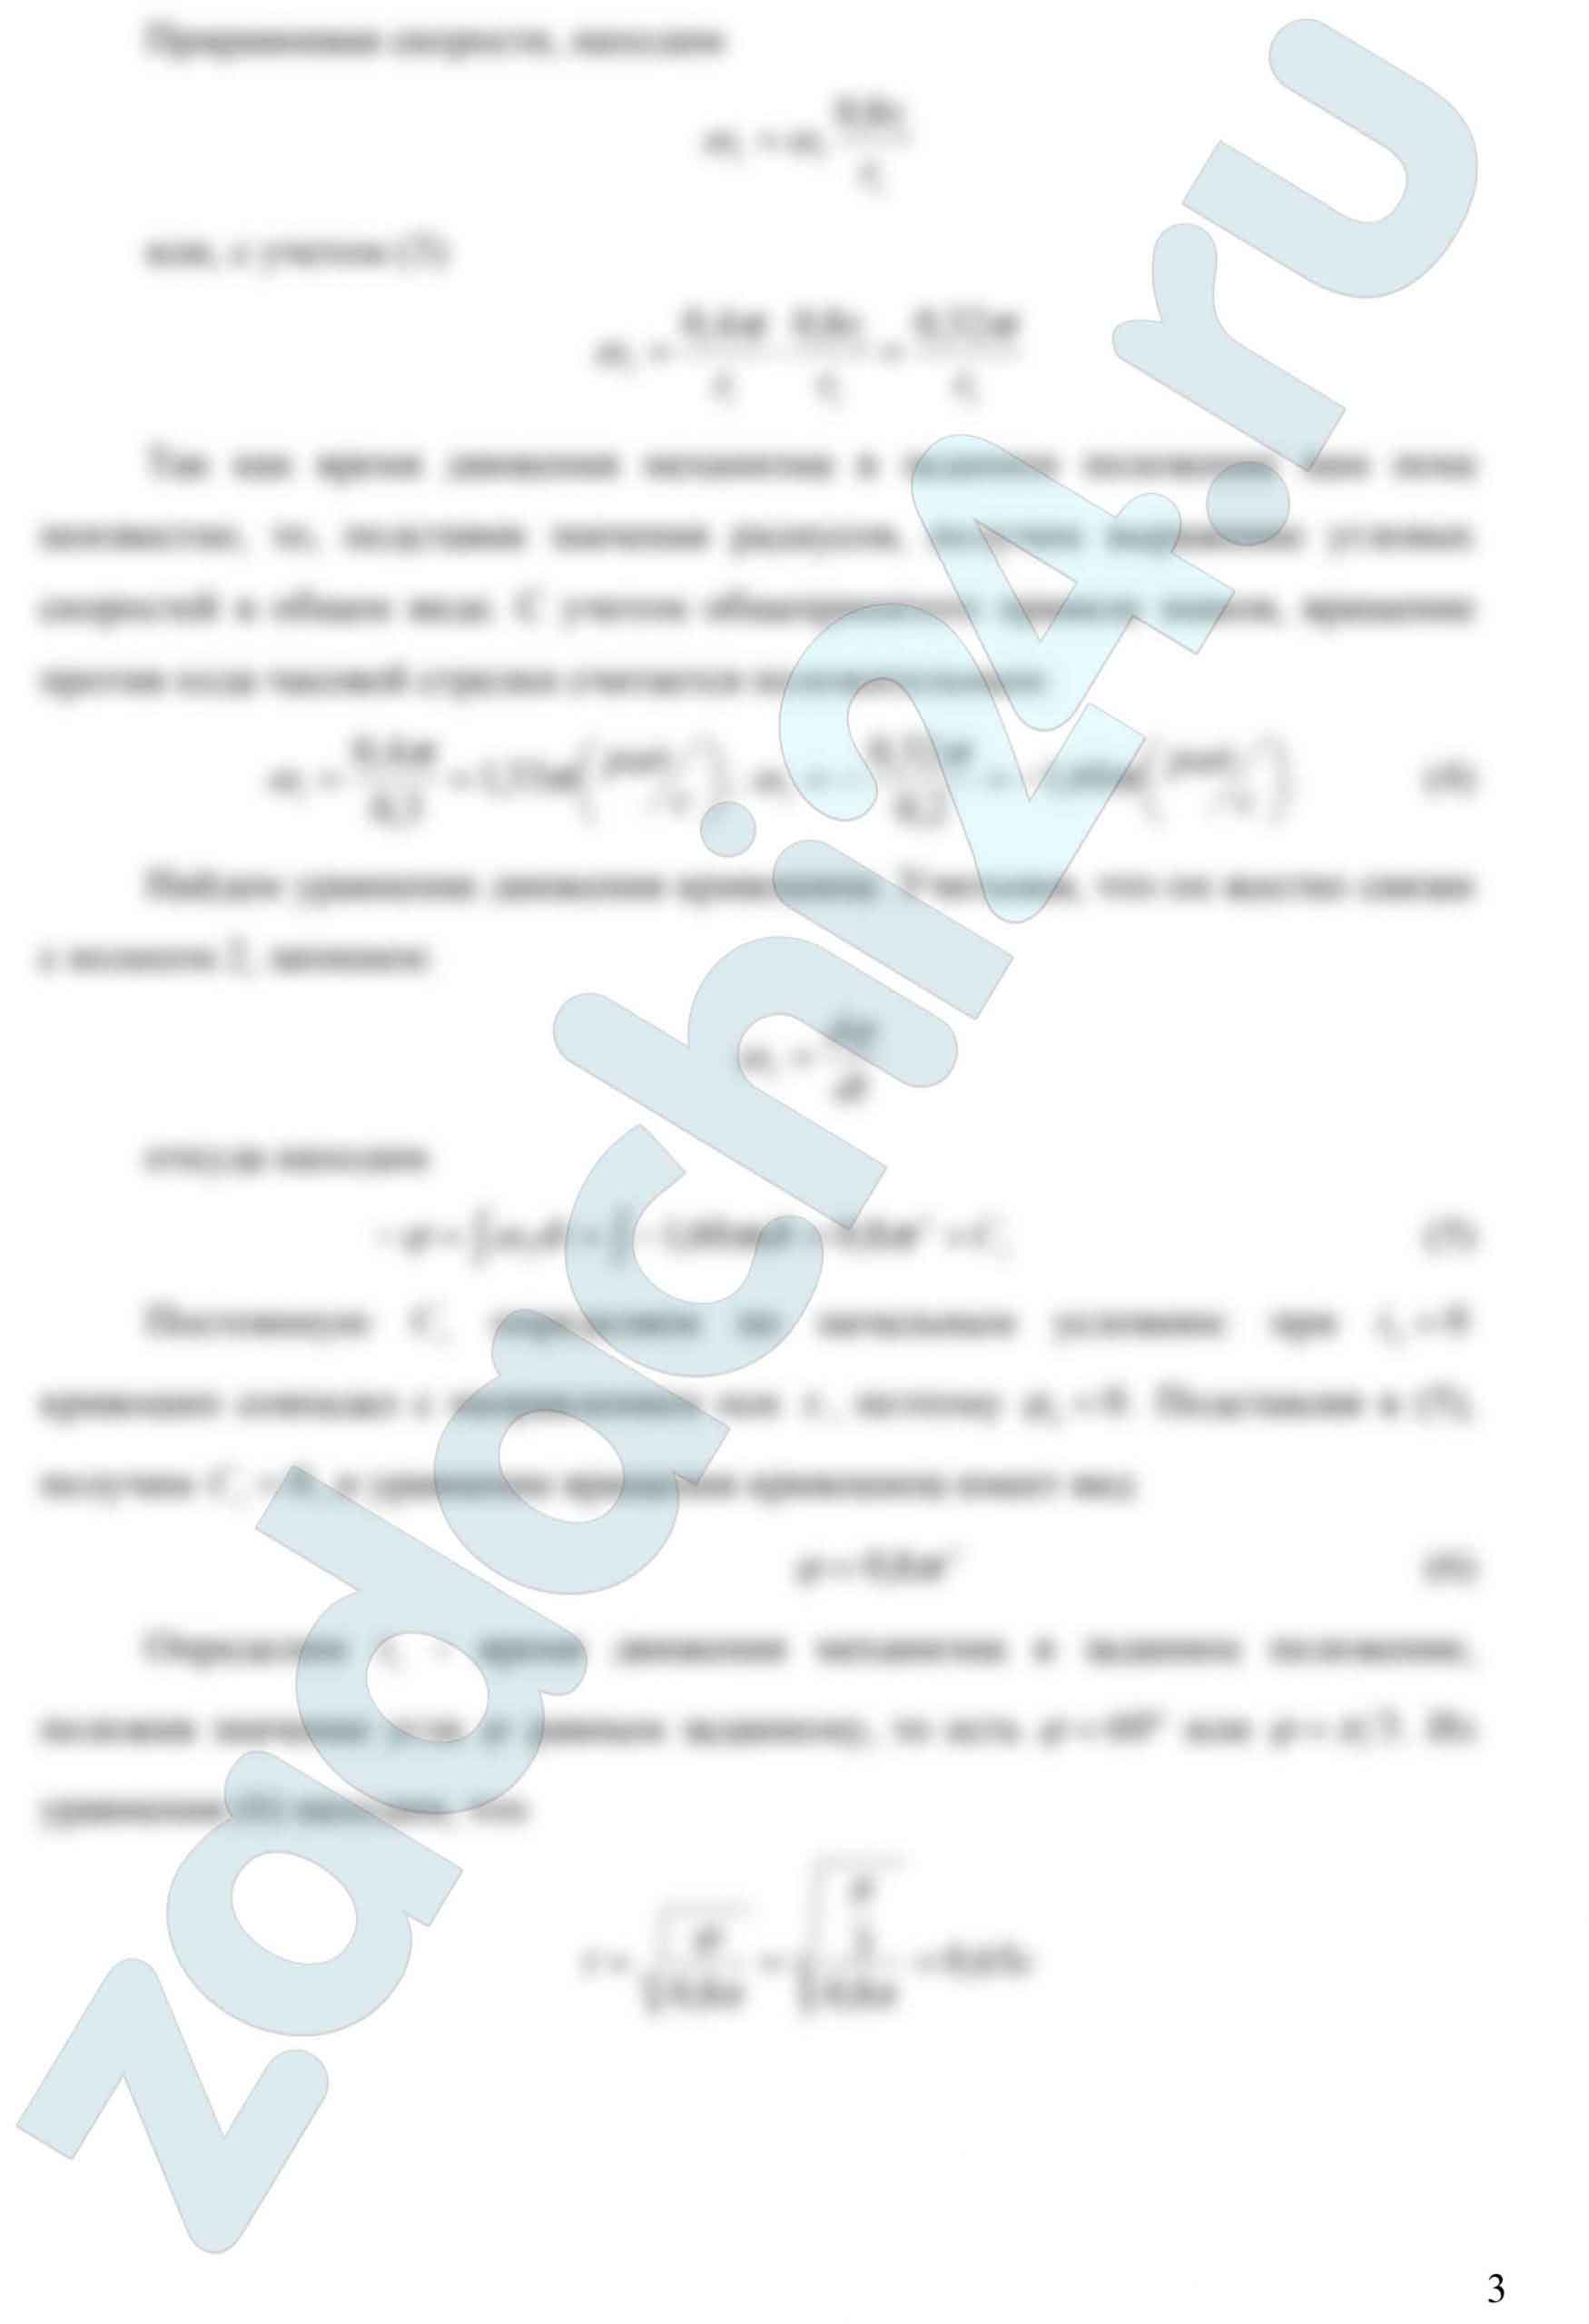
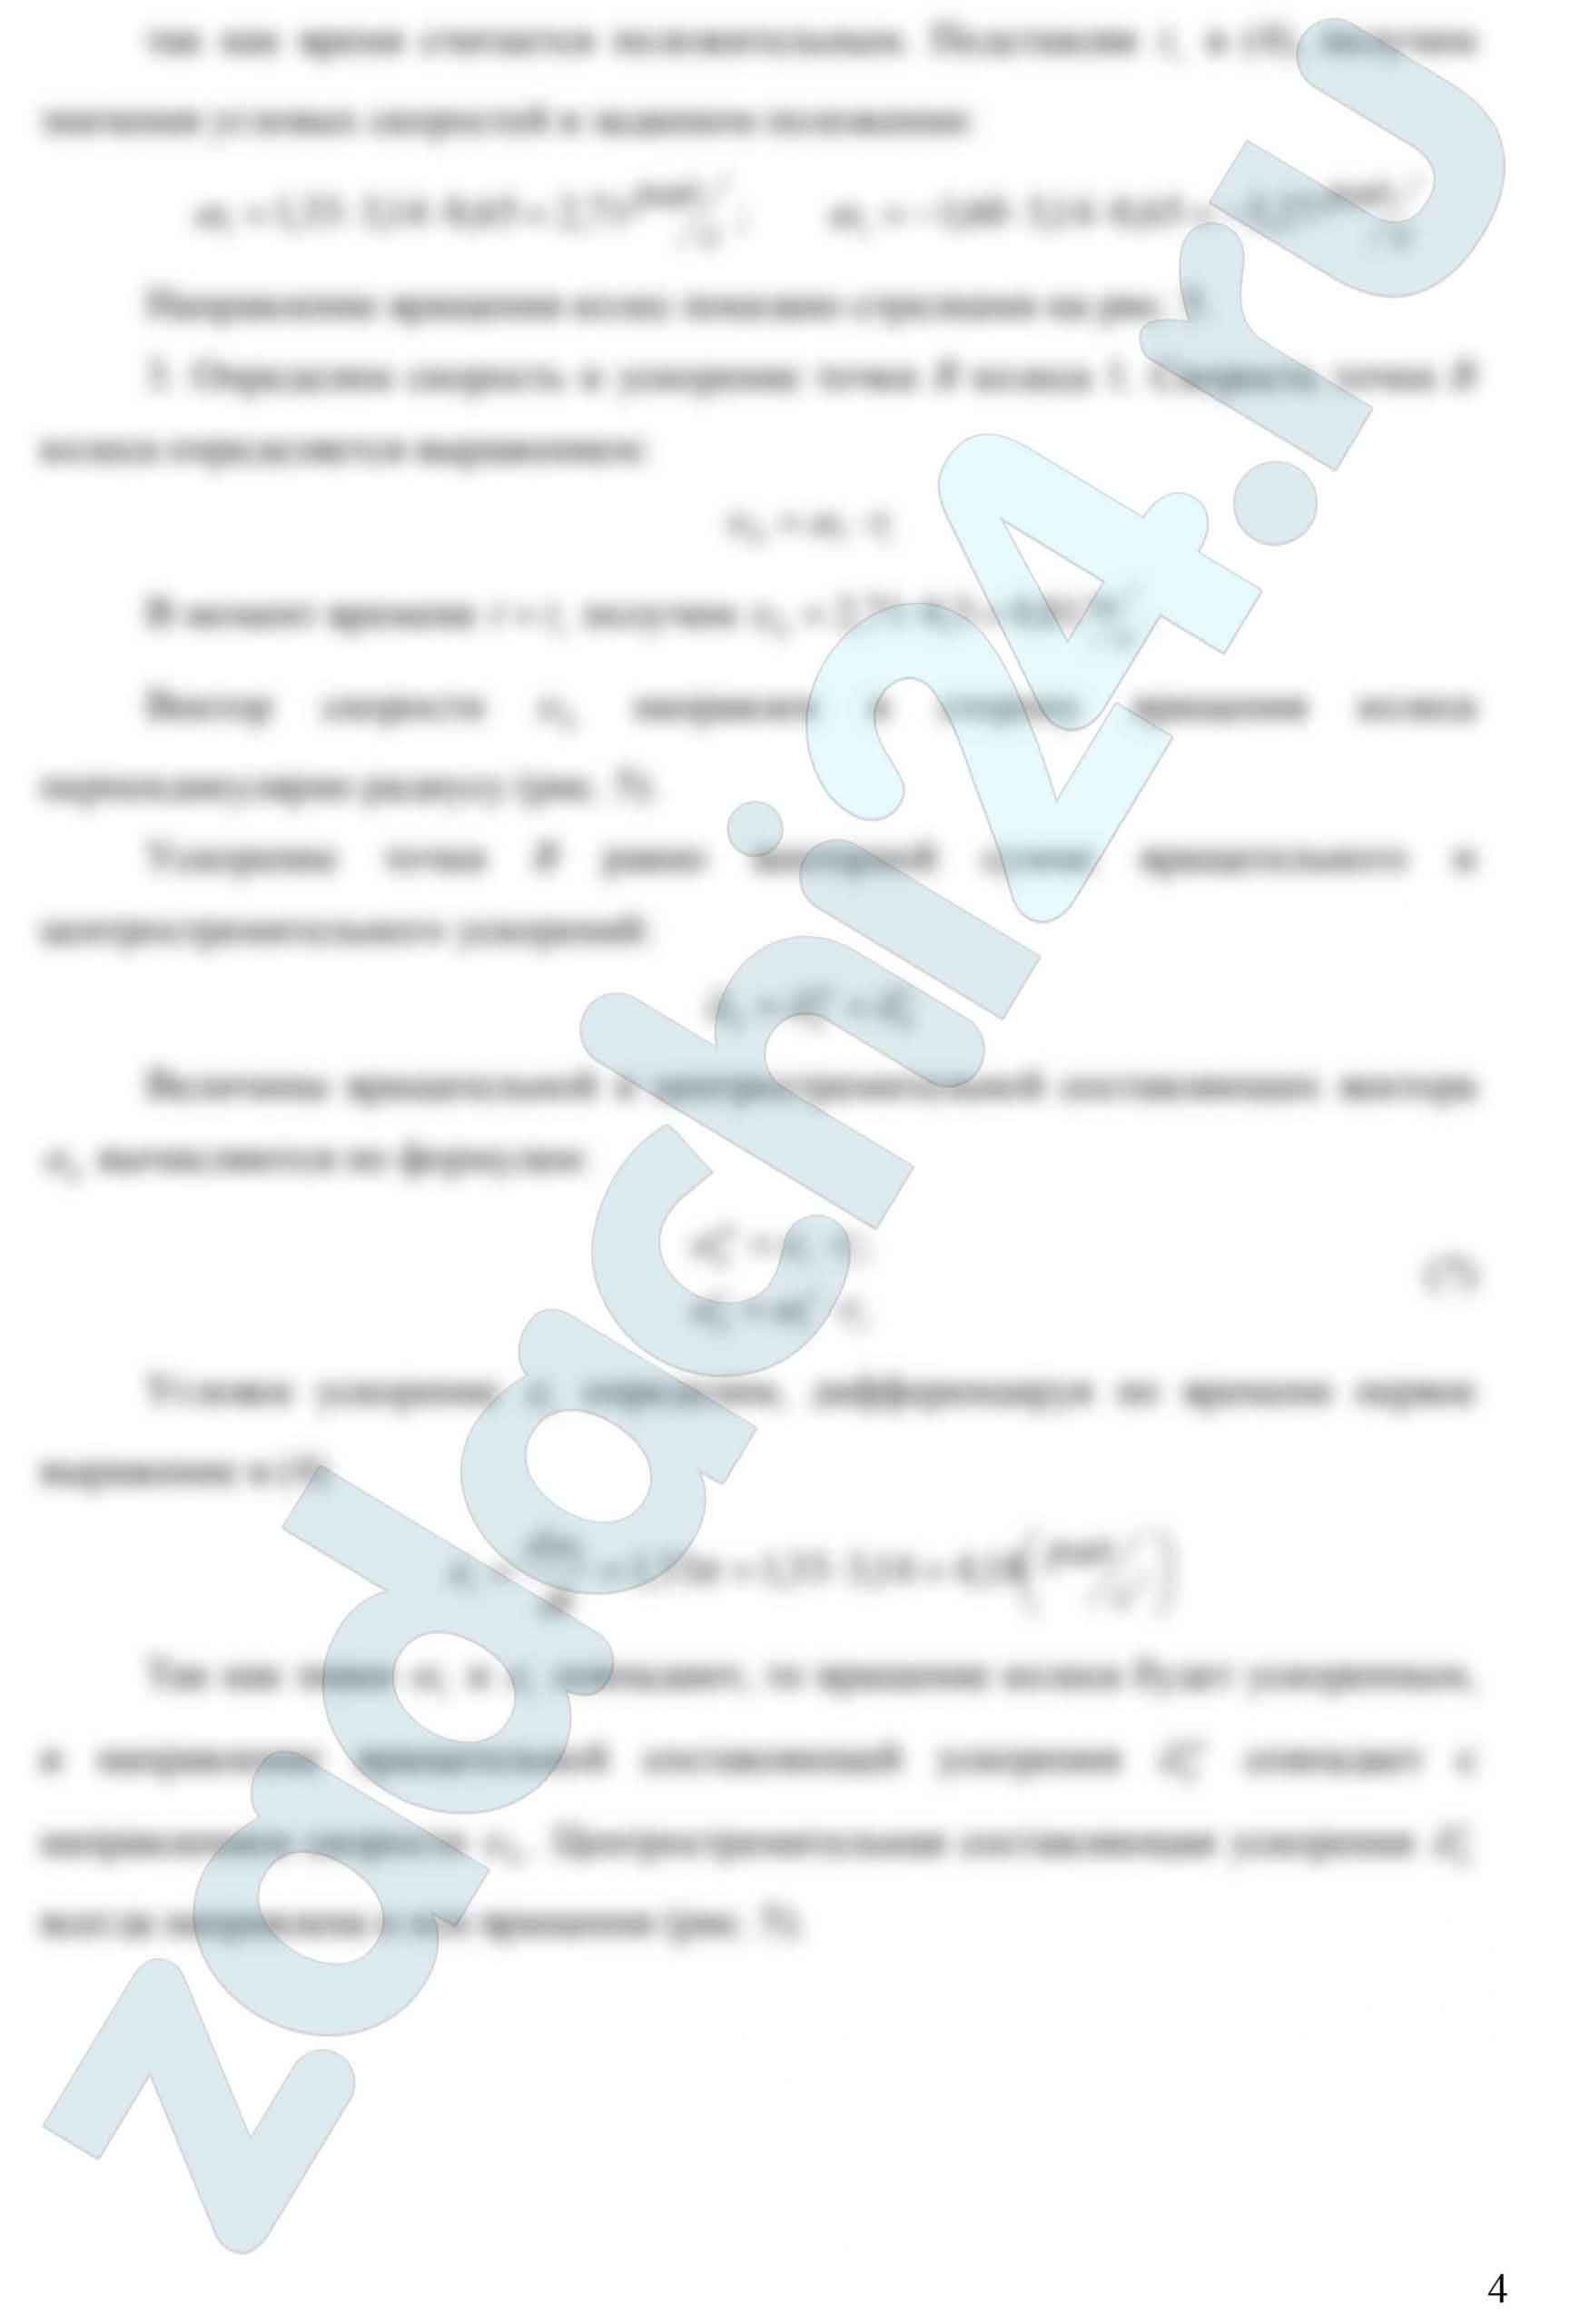
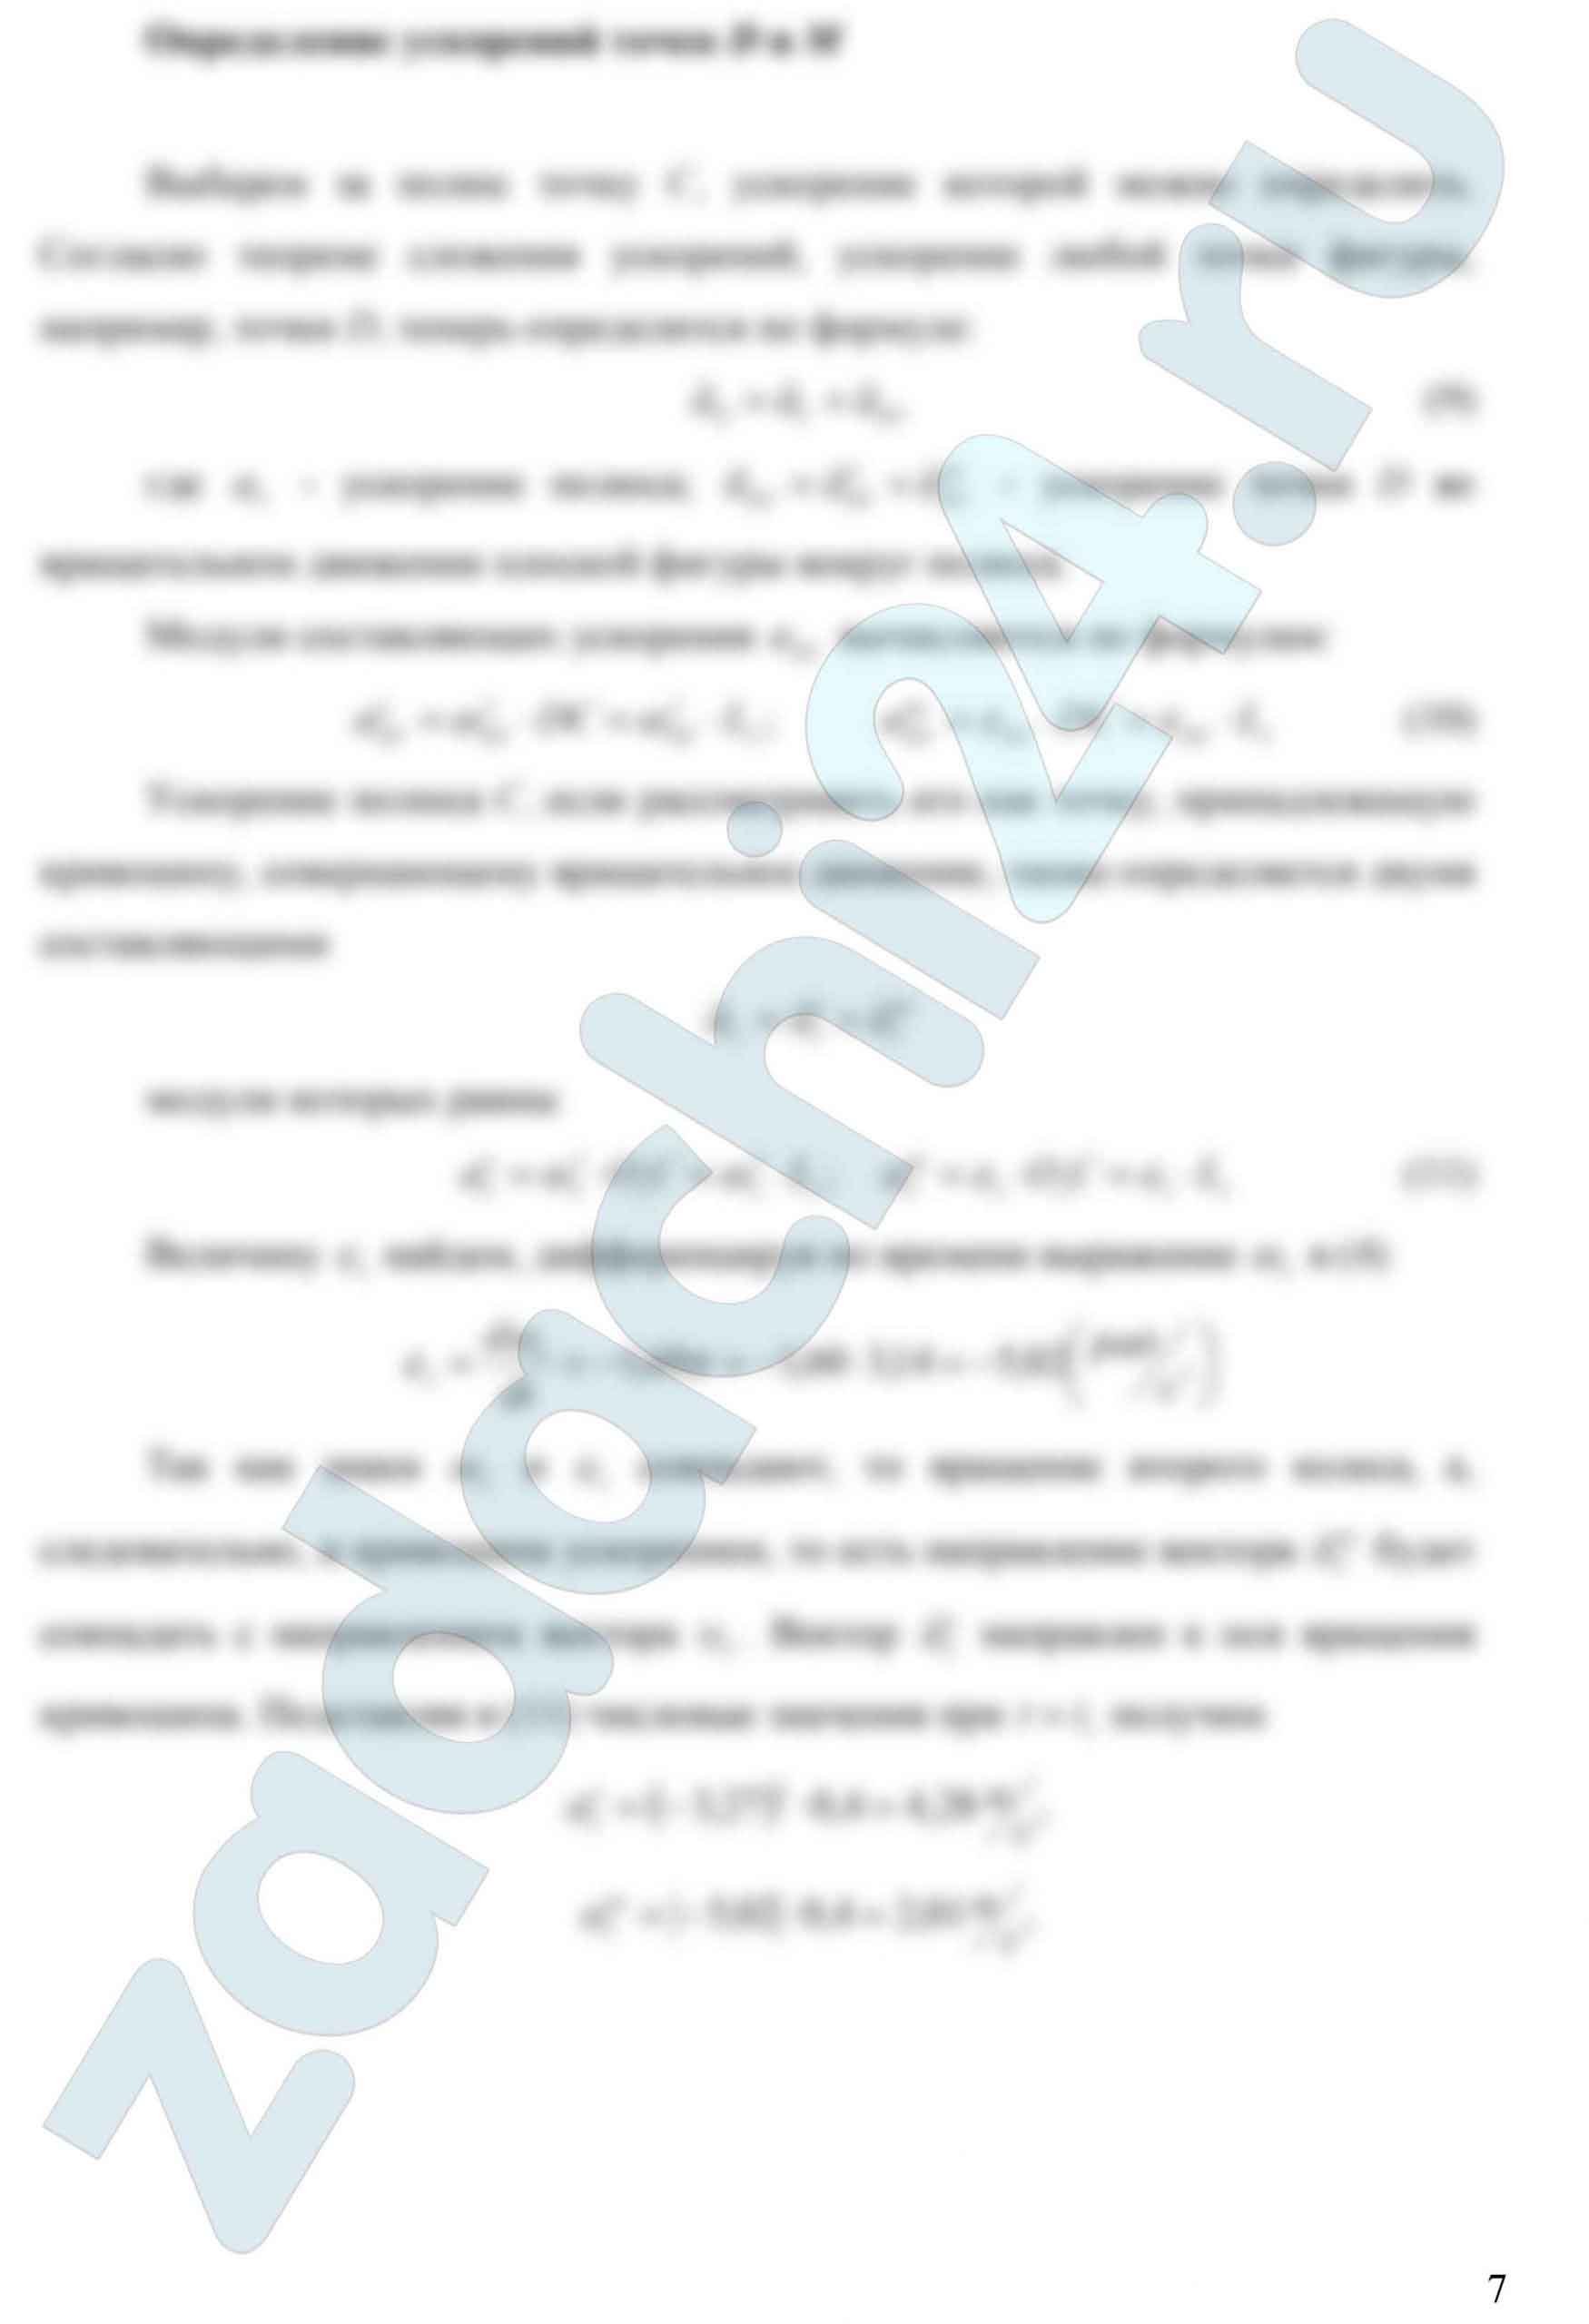
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
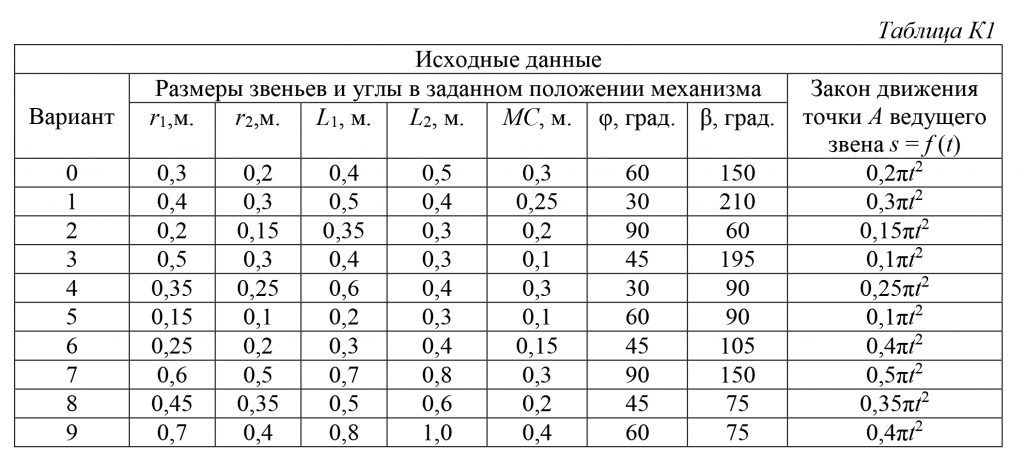
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
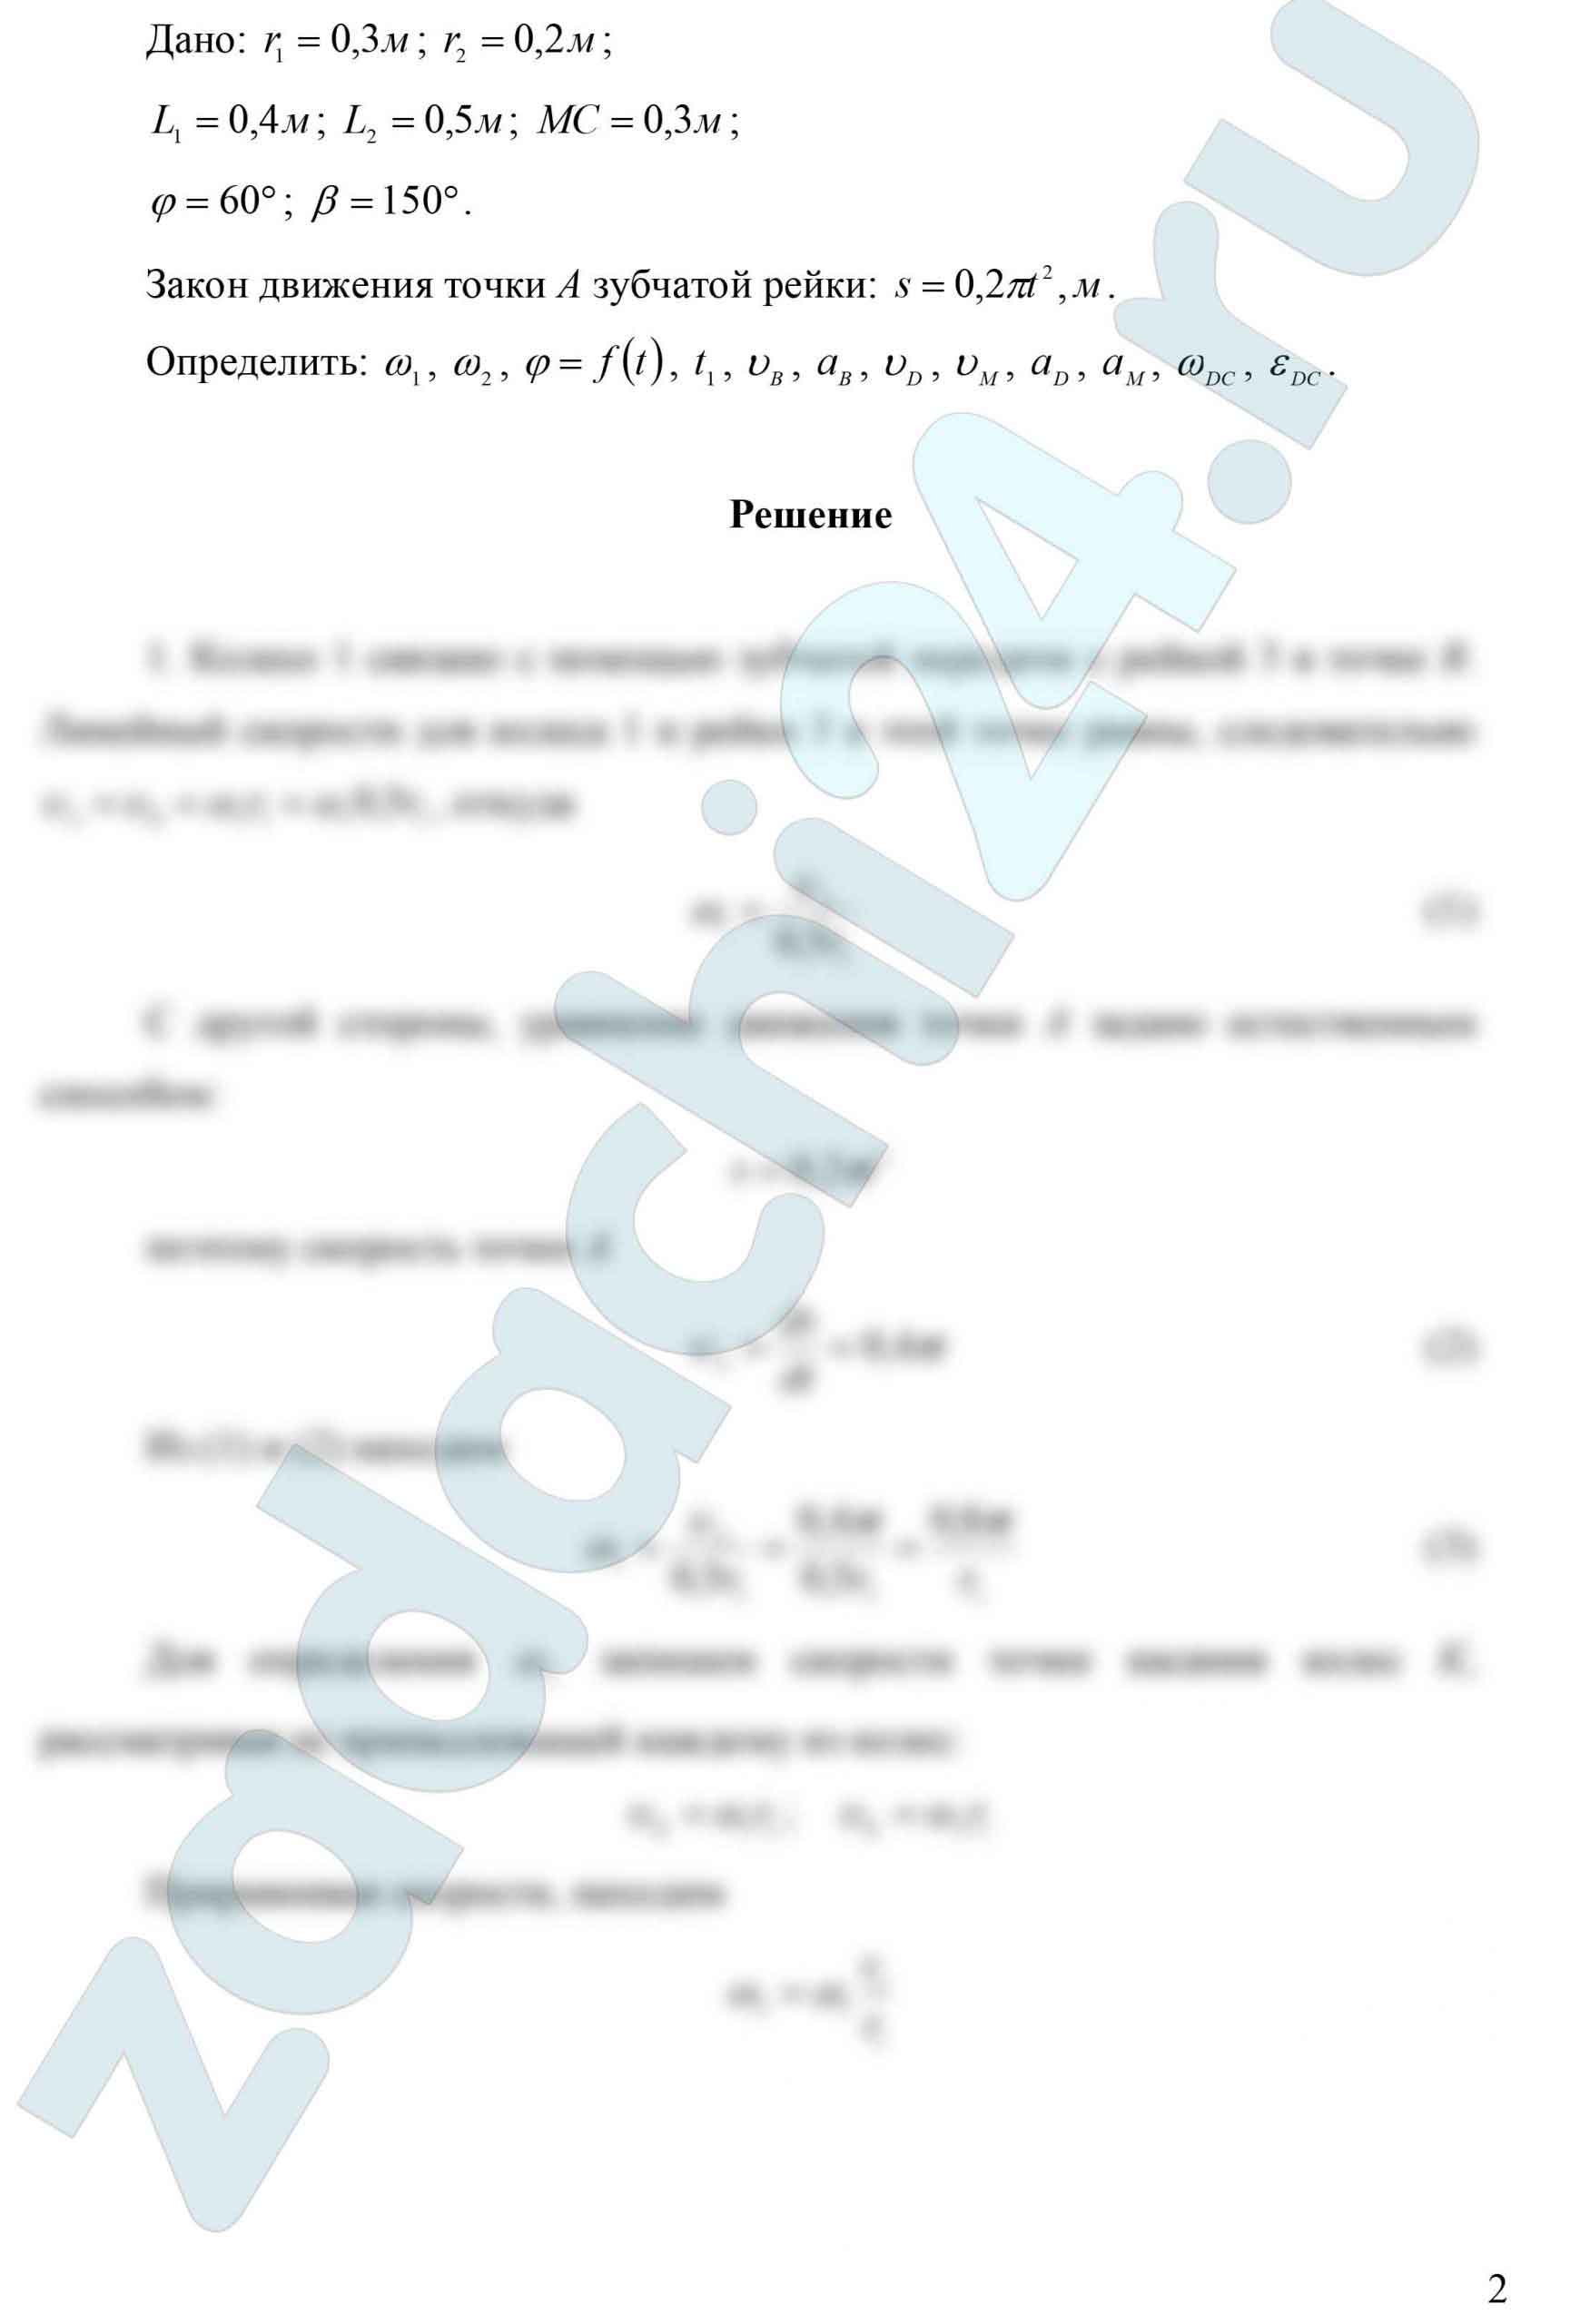
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.


Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
7.11 Кинематика плоских механизмов
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
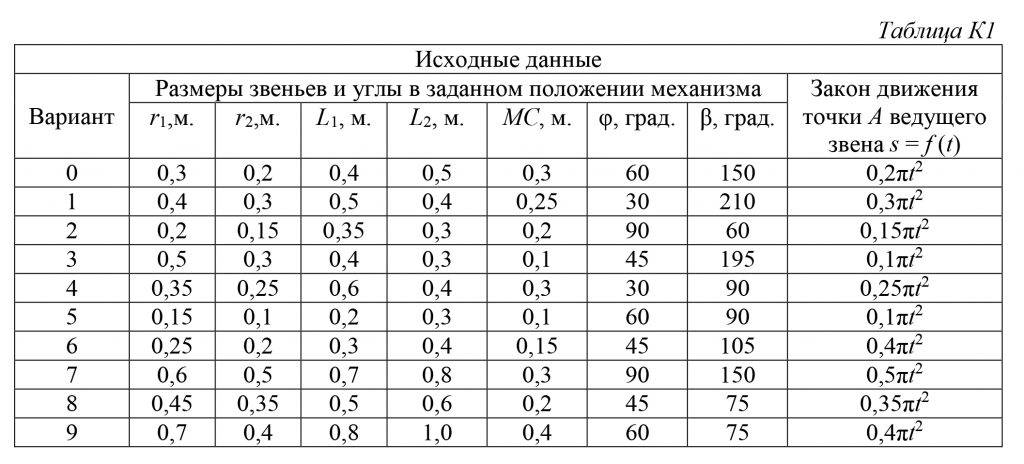
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
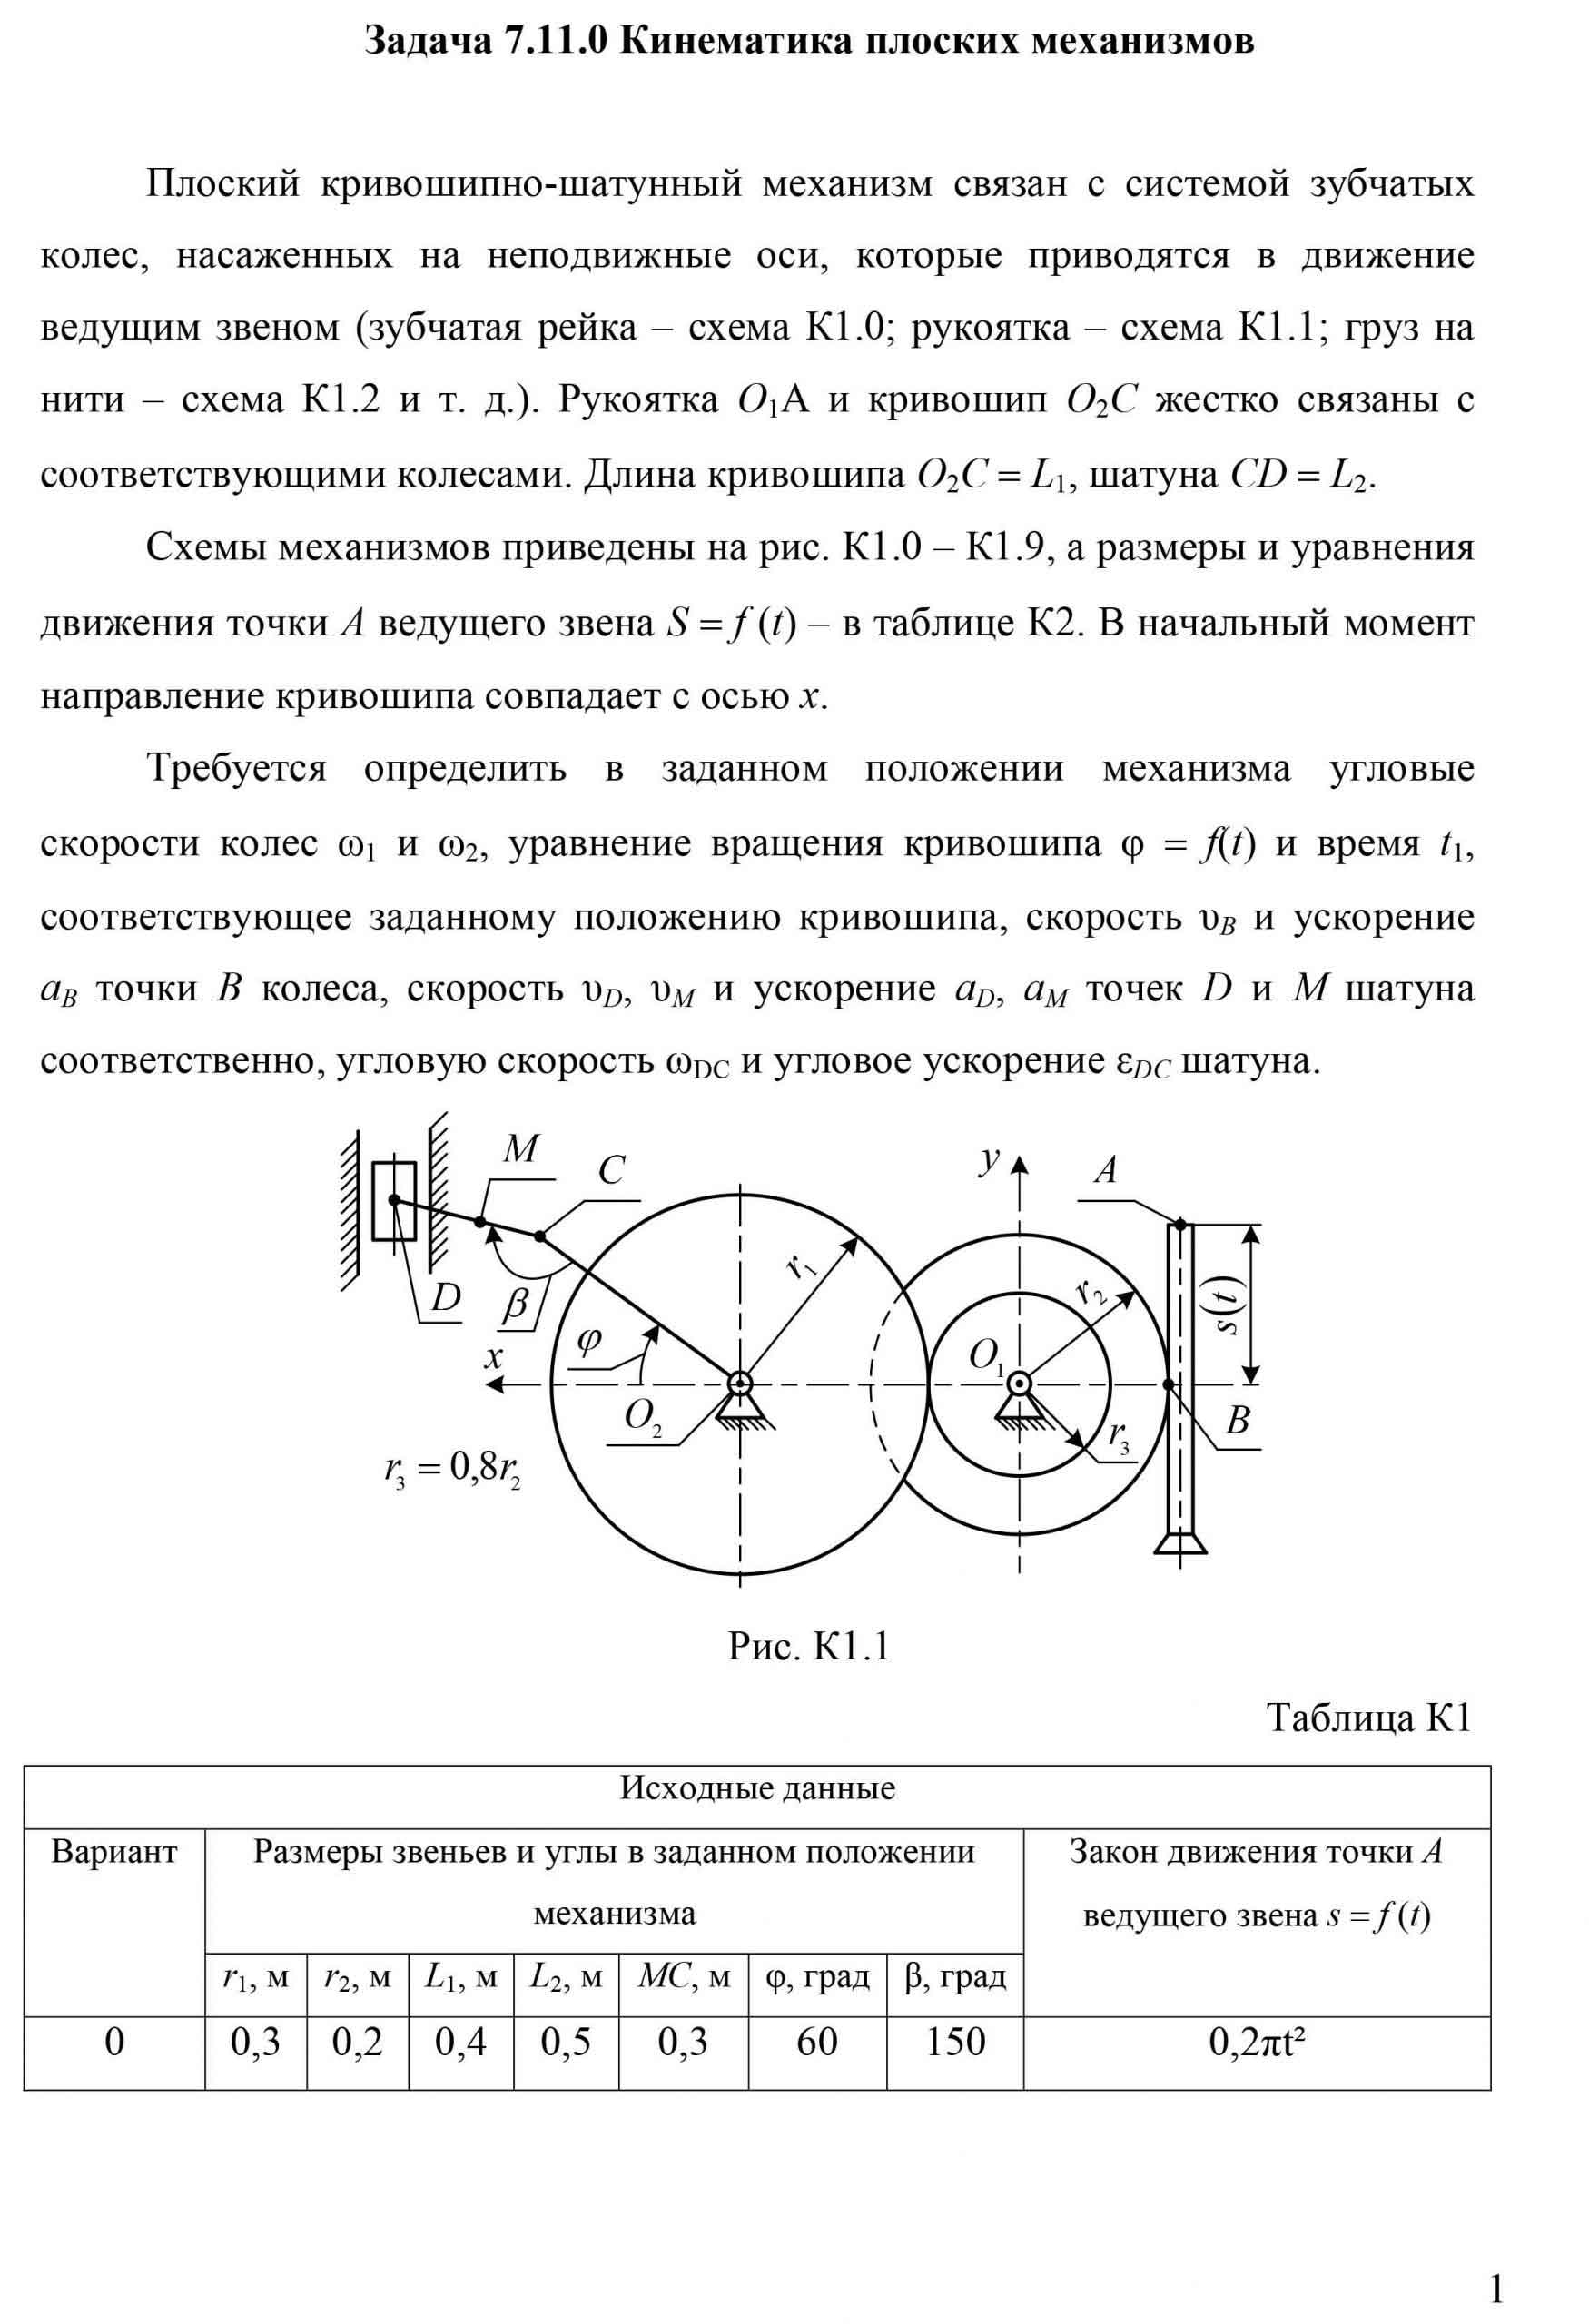
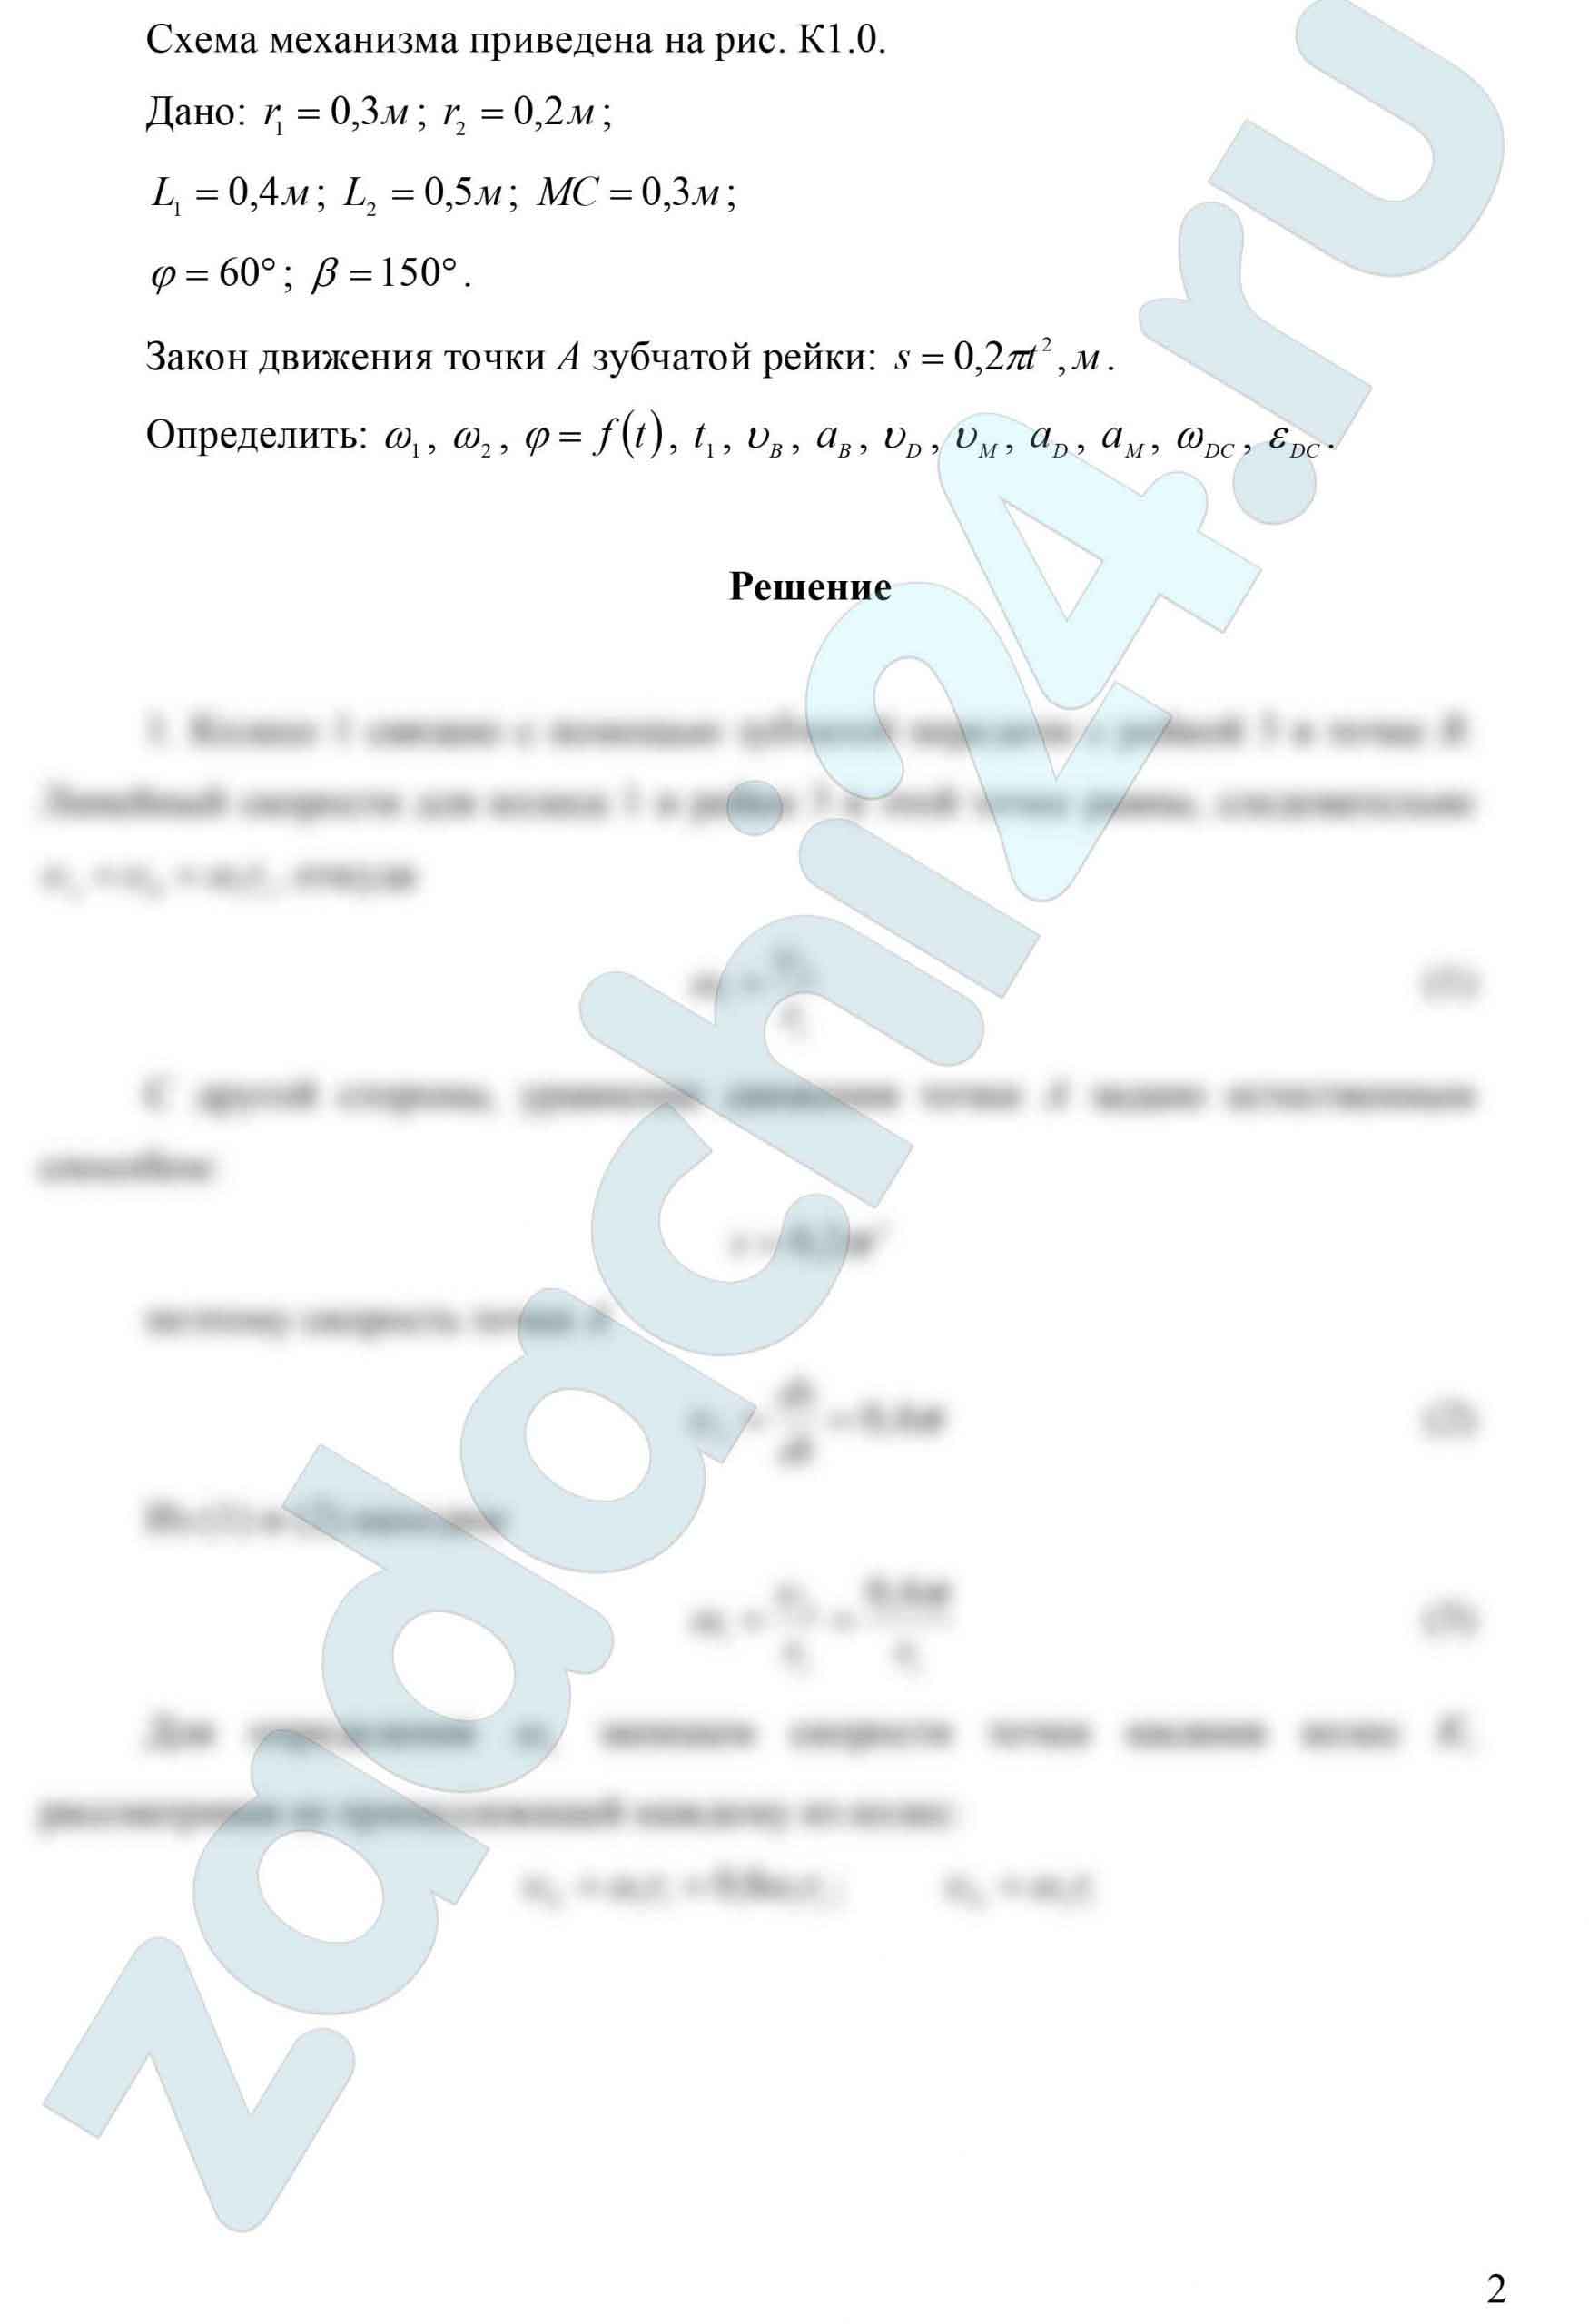
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.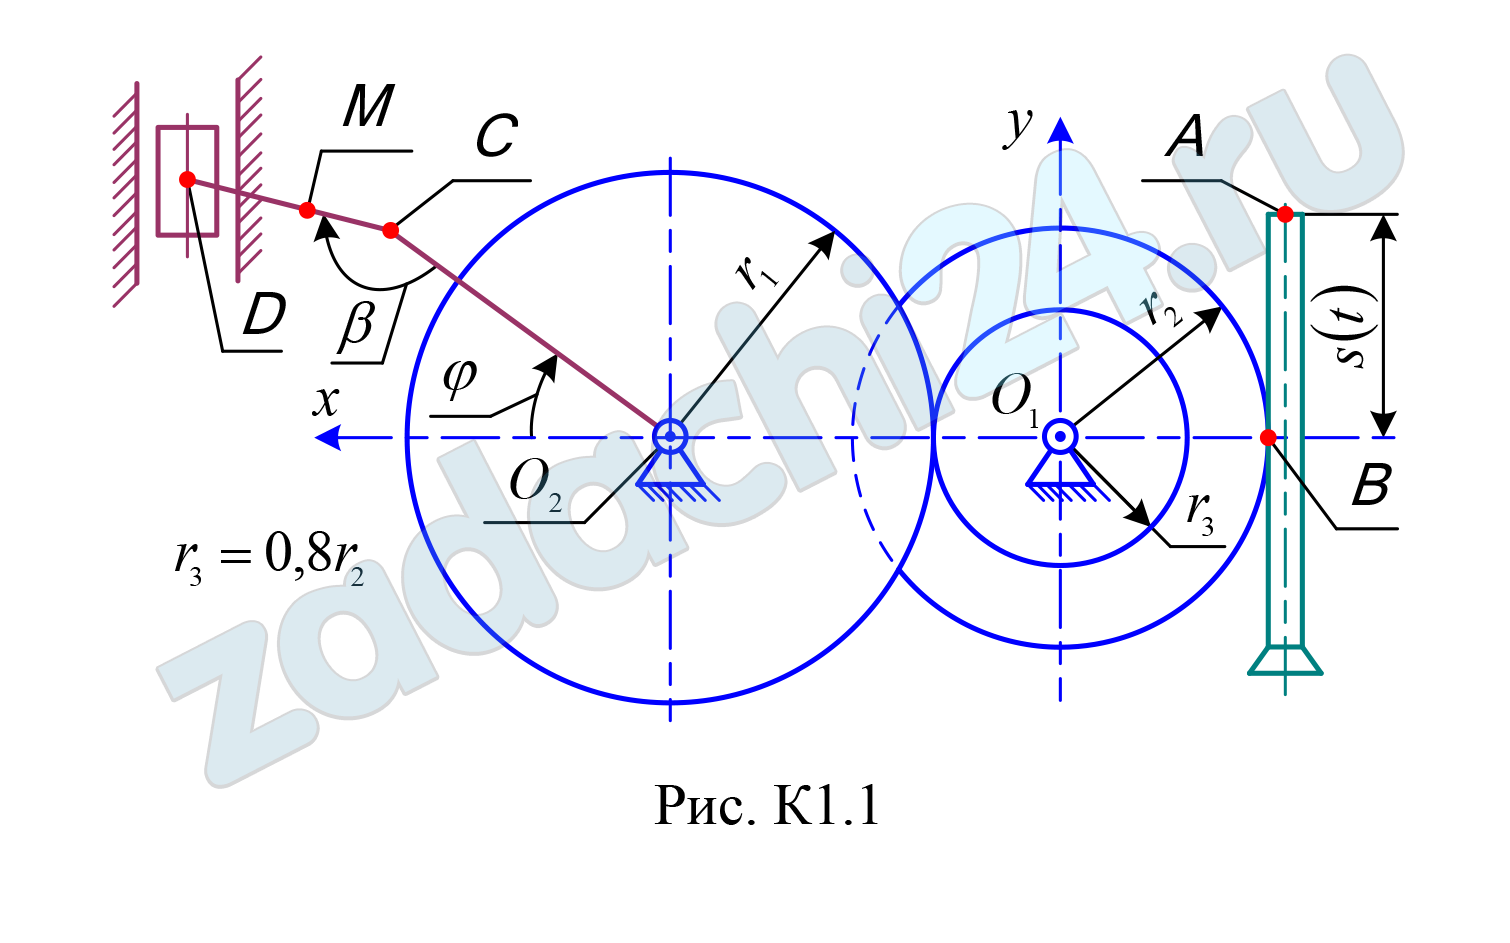
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |



ВУЗ: СамГУПС
7.12 Кинематика плоских механизмов
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
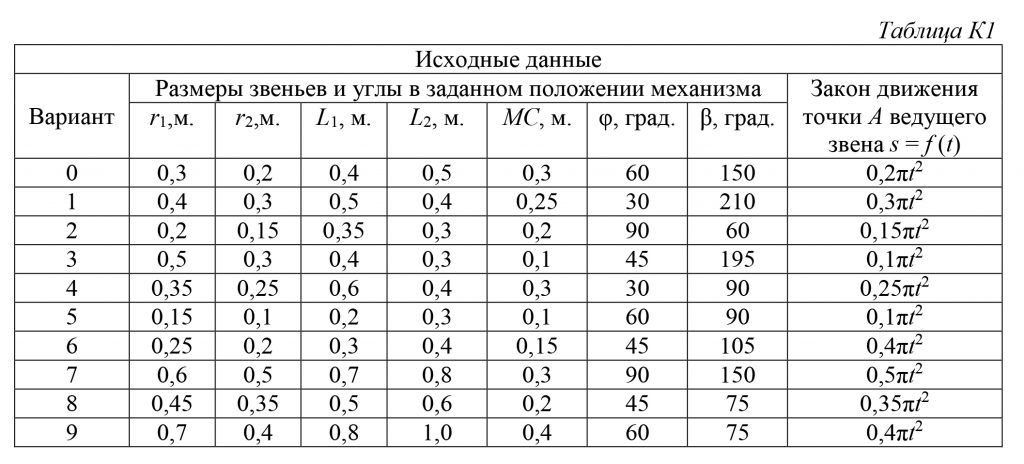
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
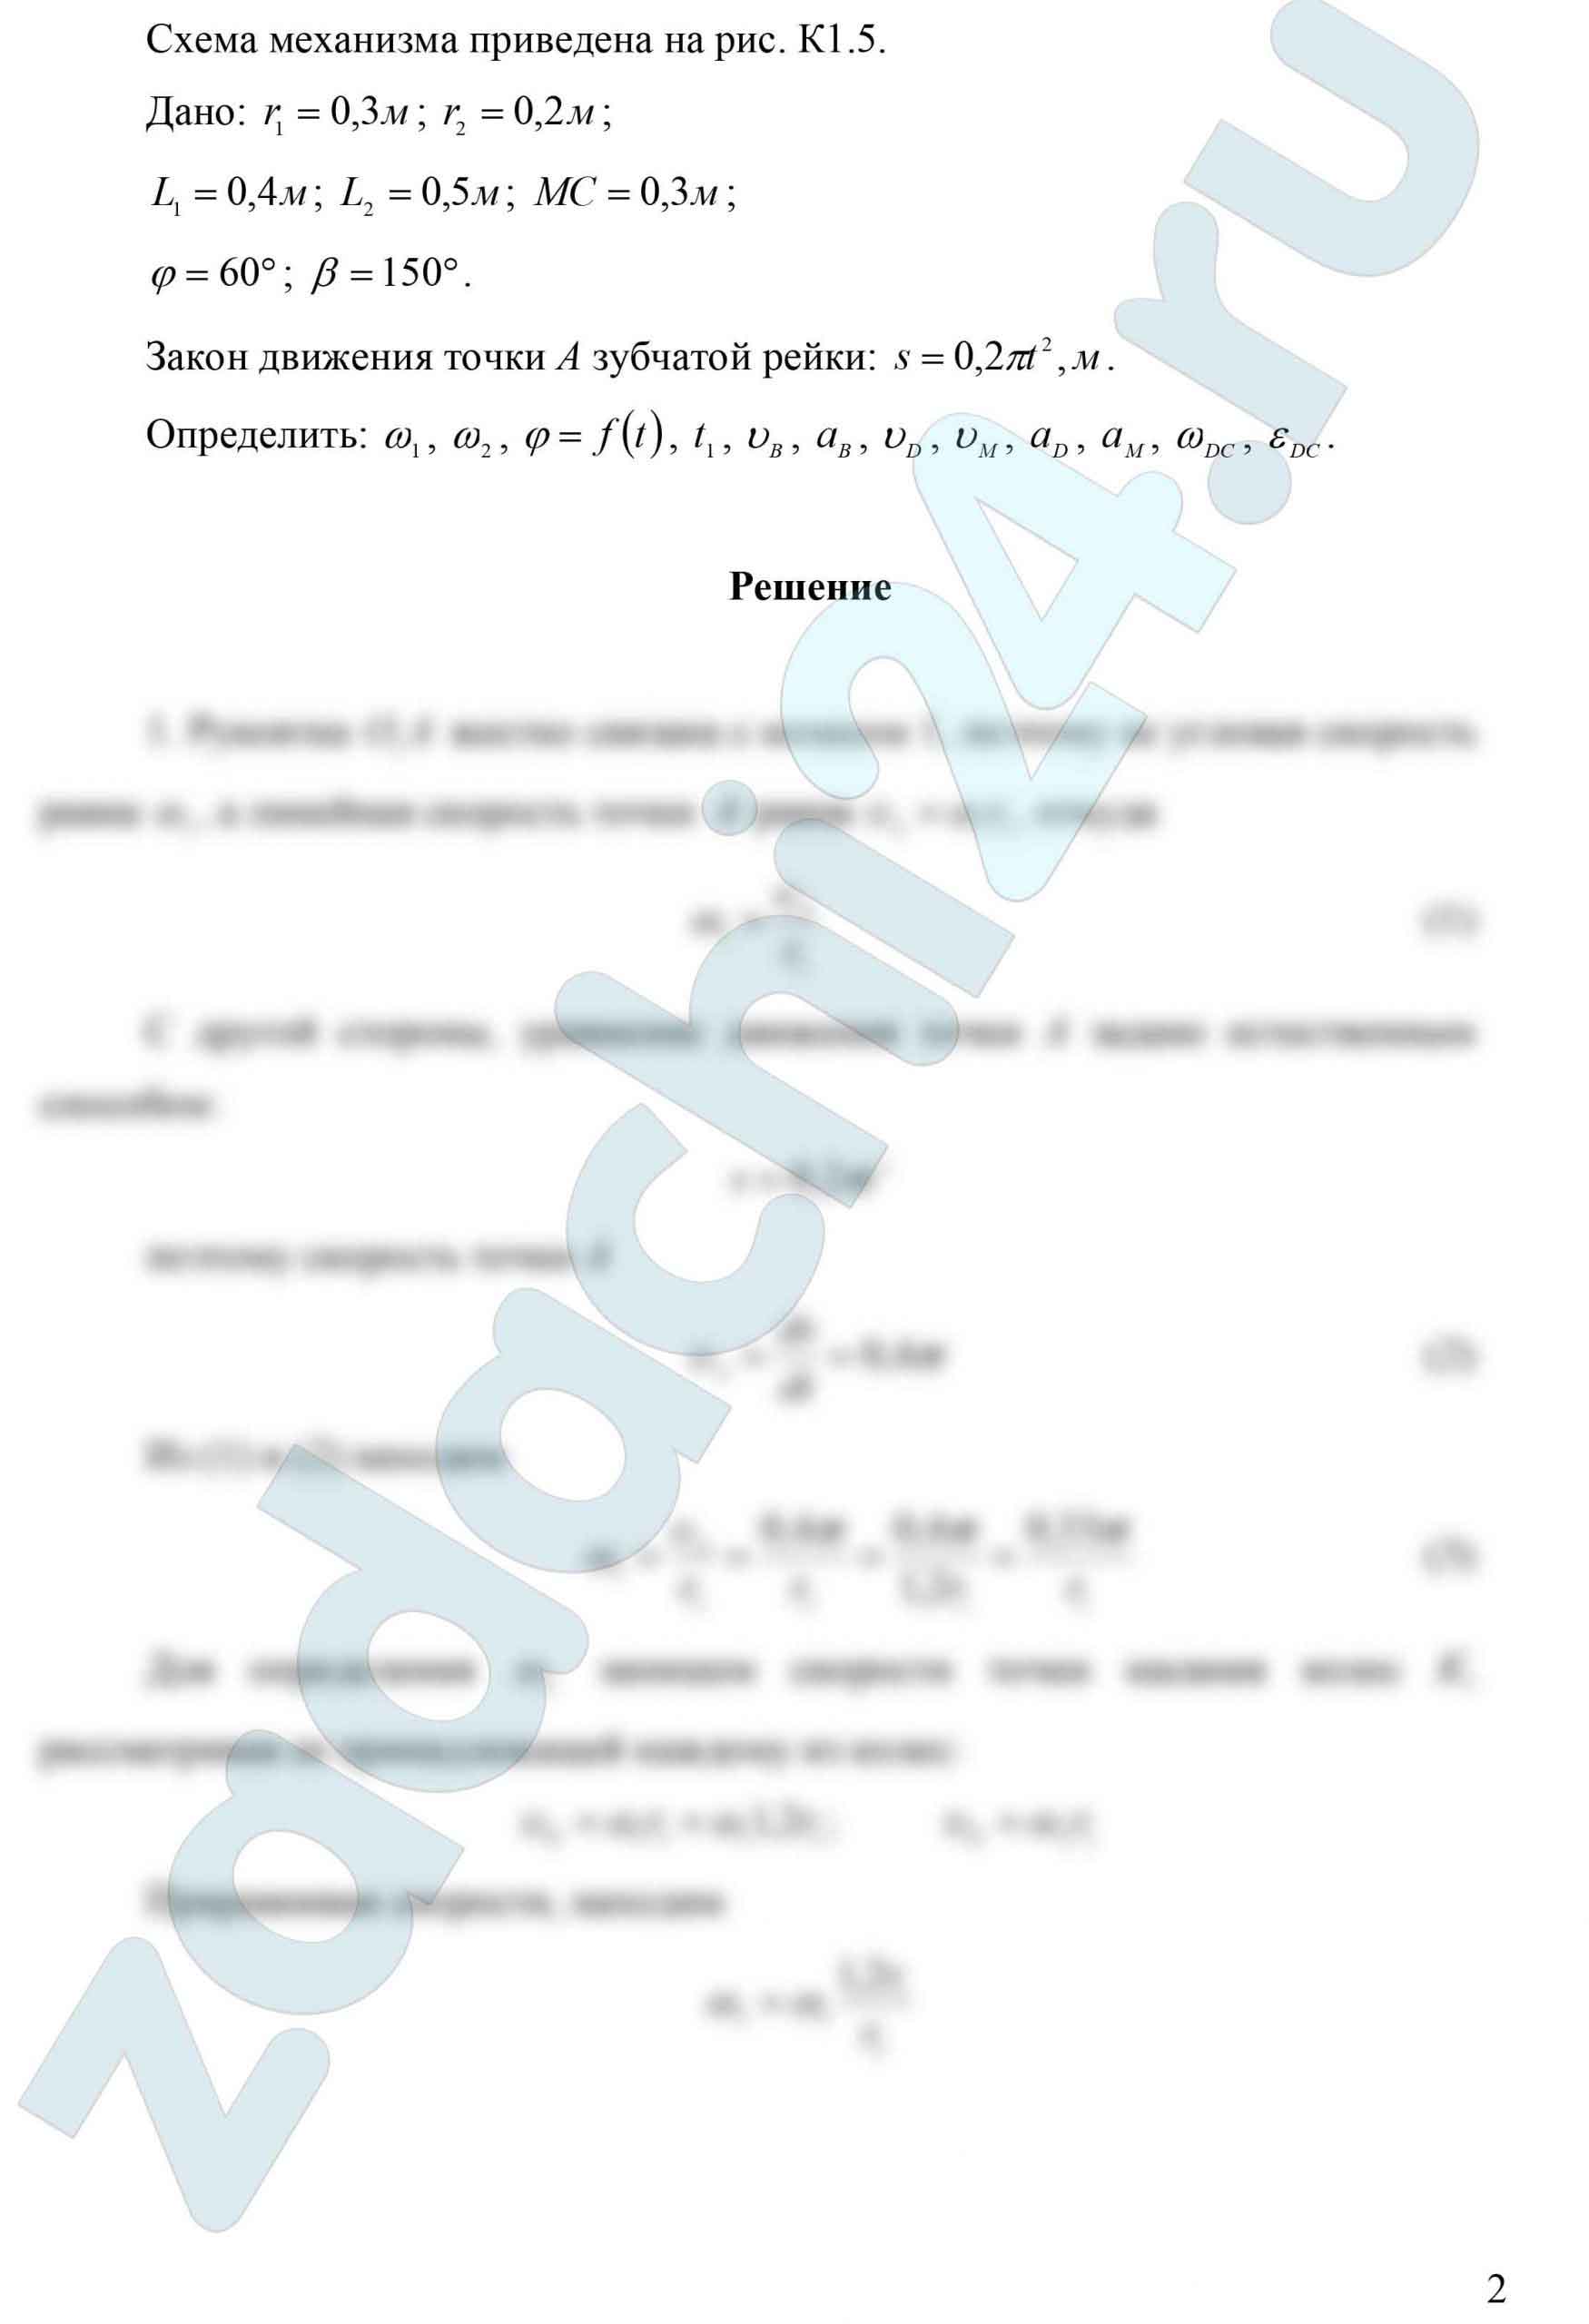
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.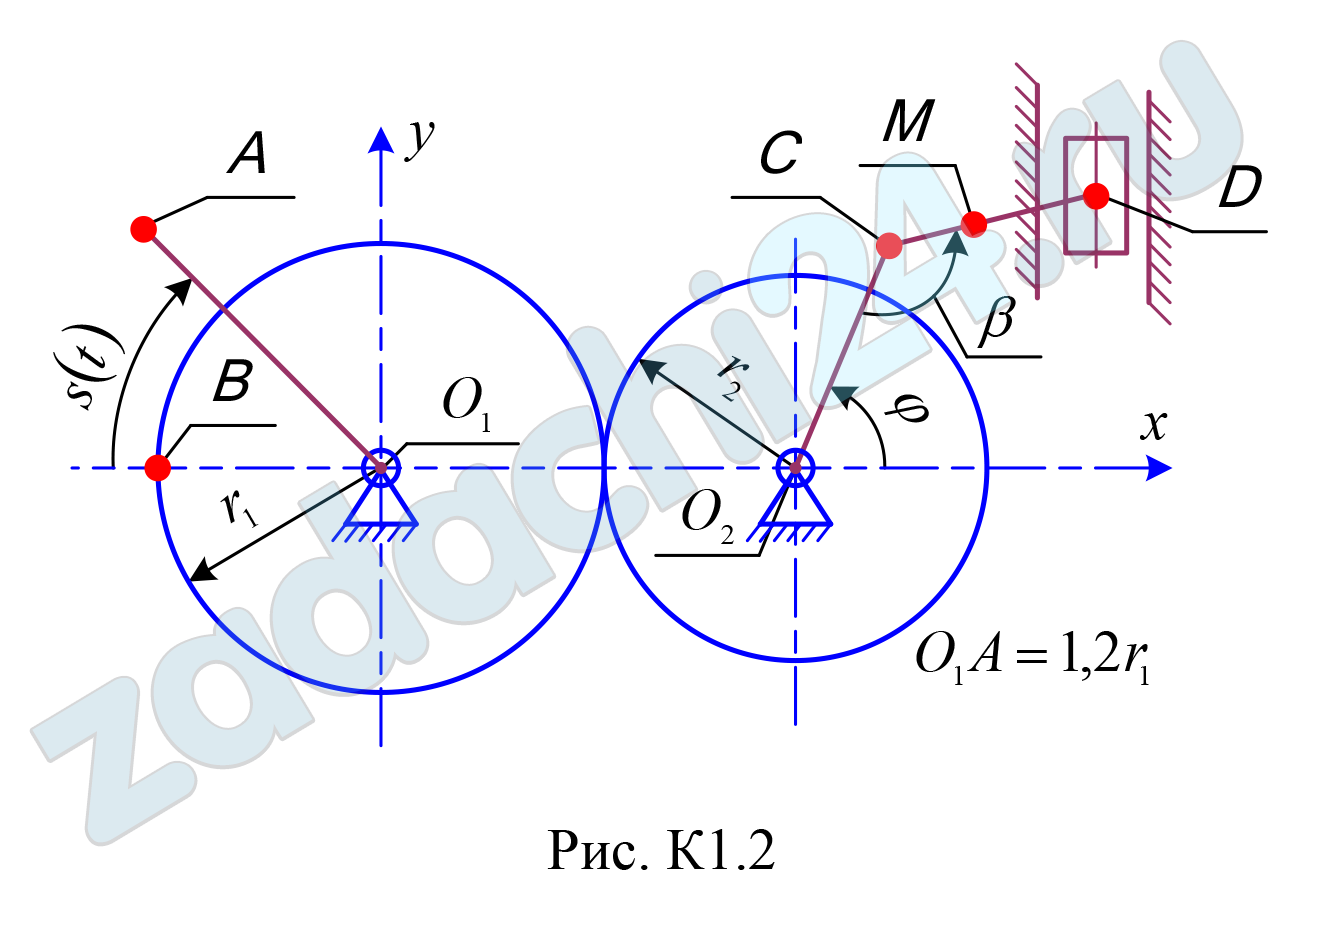
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |





ВУЗ: СамГУПС
7.13 Кинематика плоских механизмов
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
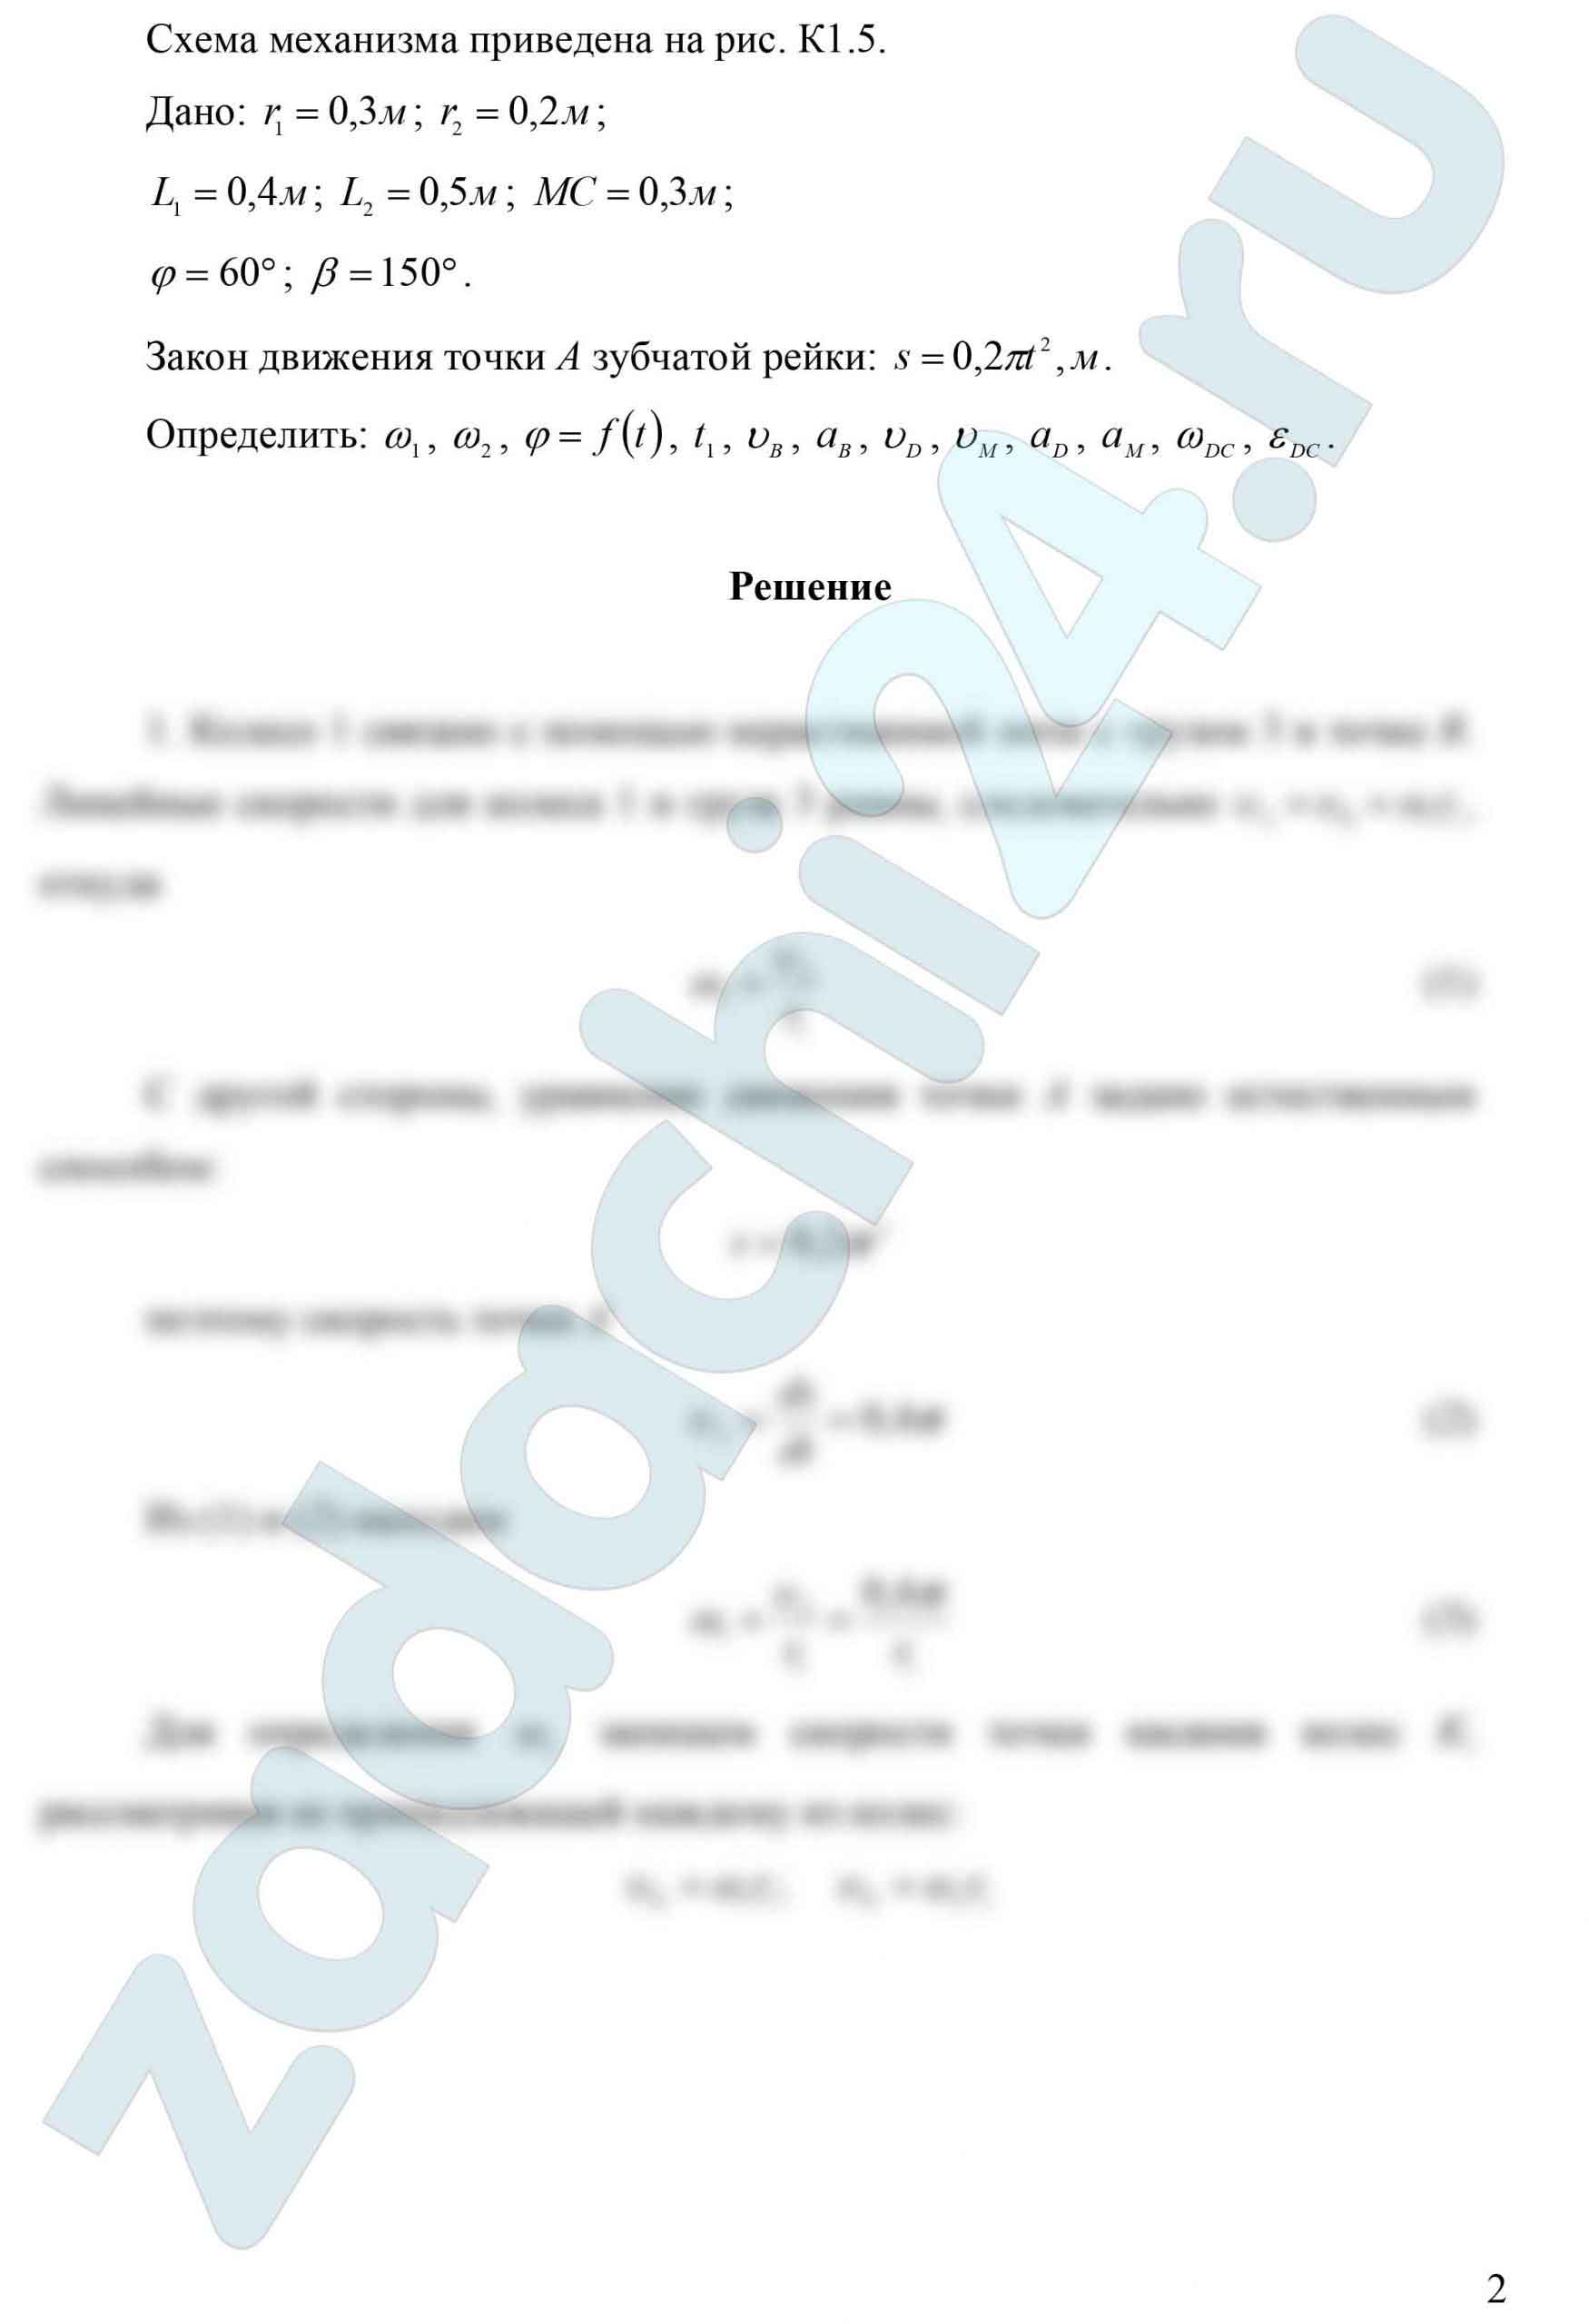
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.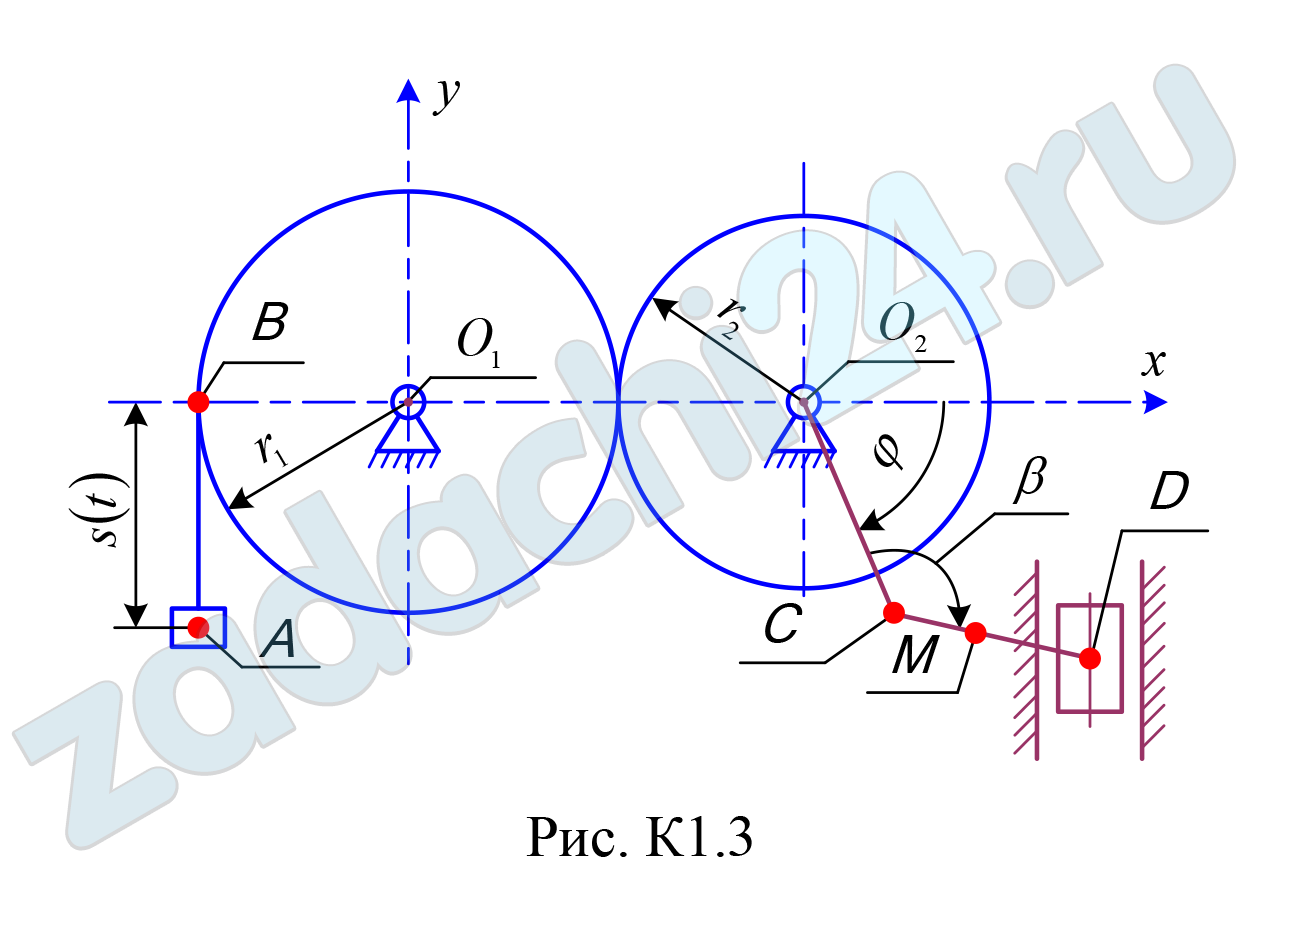
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |





ВУЗ: СамГУПС
7.14 Кинематика плоских механизмов
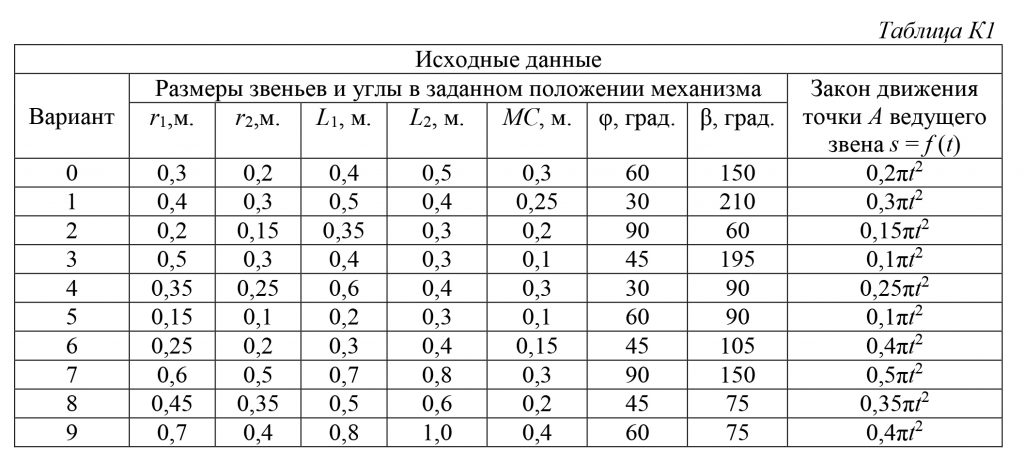
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
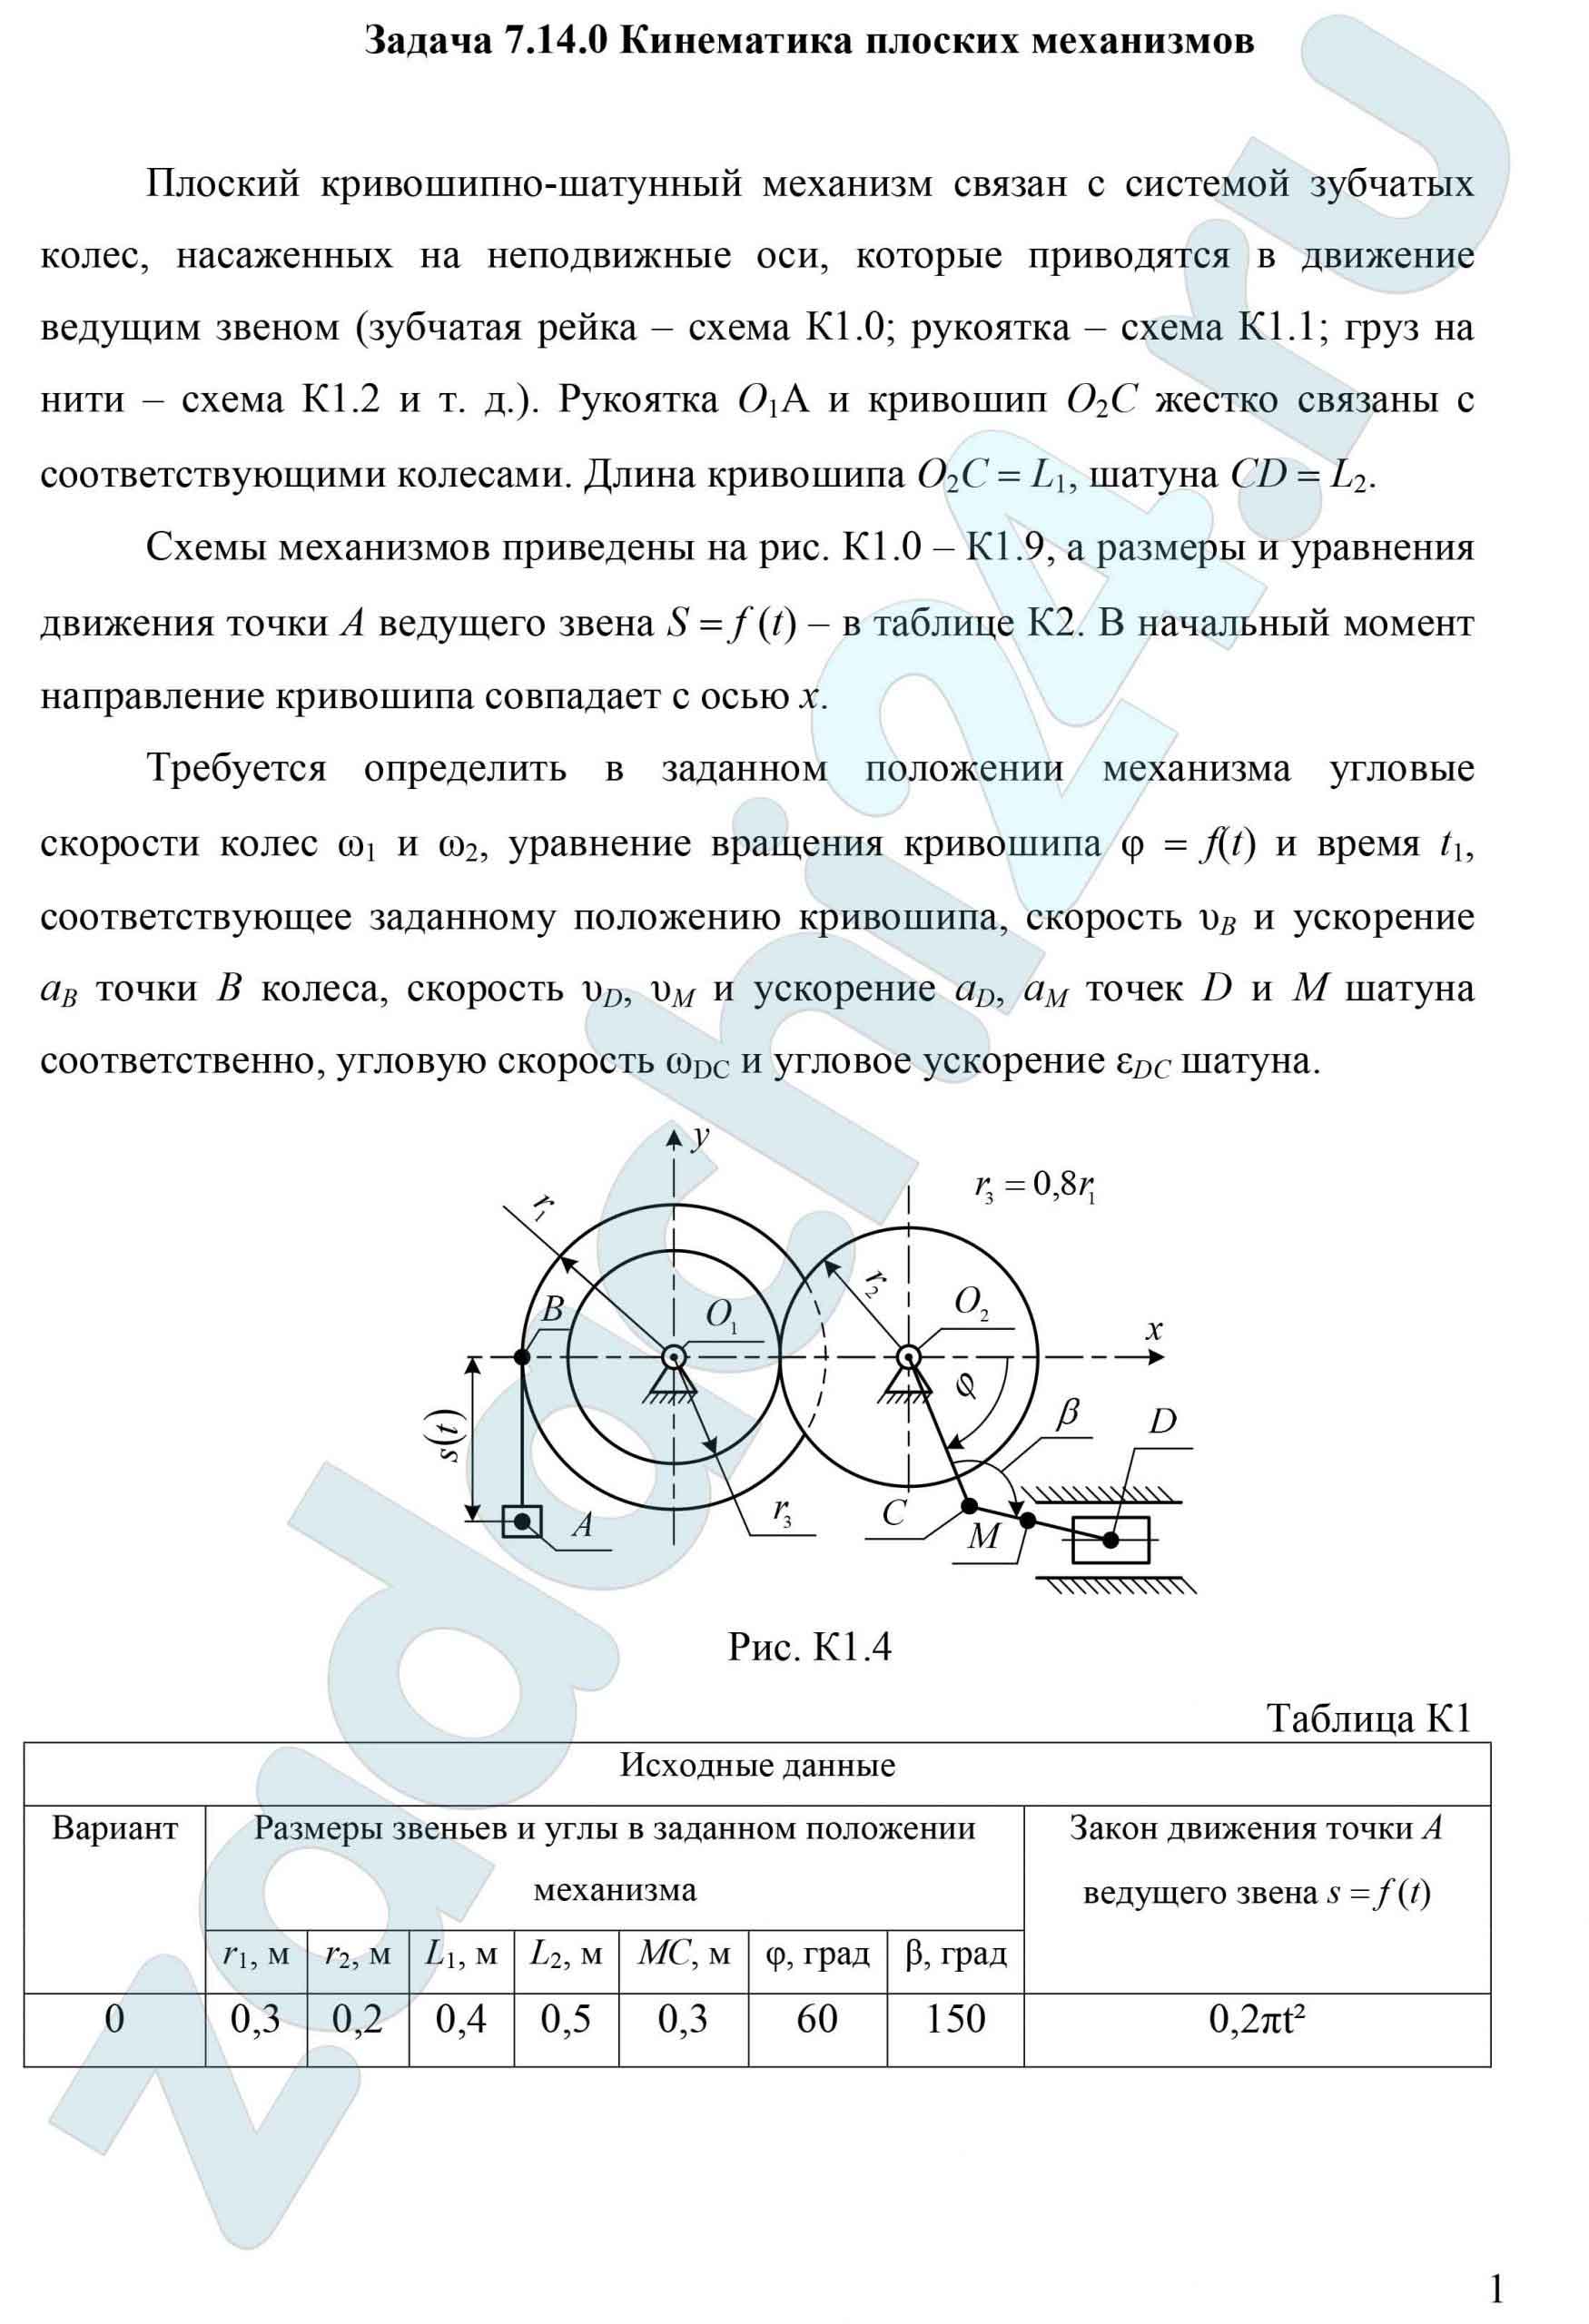
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |




ВУЗ: СамГУПС
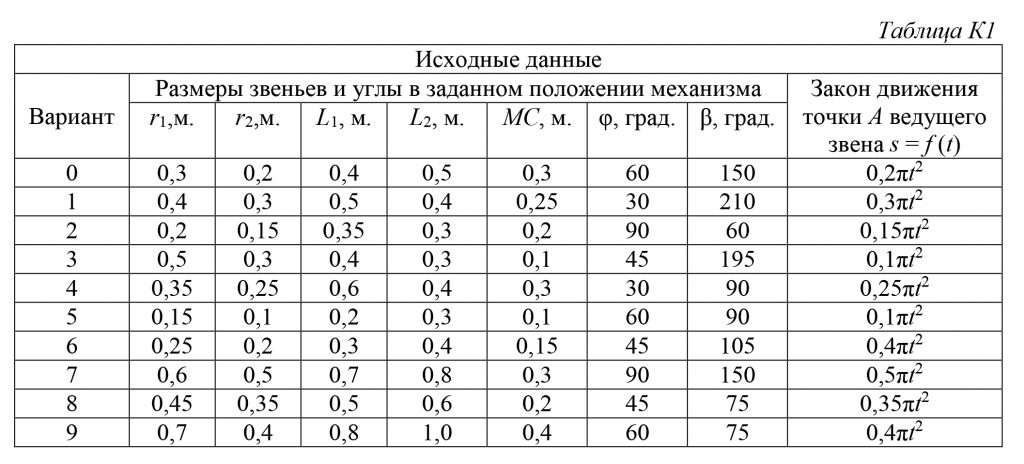
7.15 Кинематика плоских механизмов
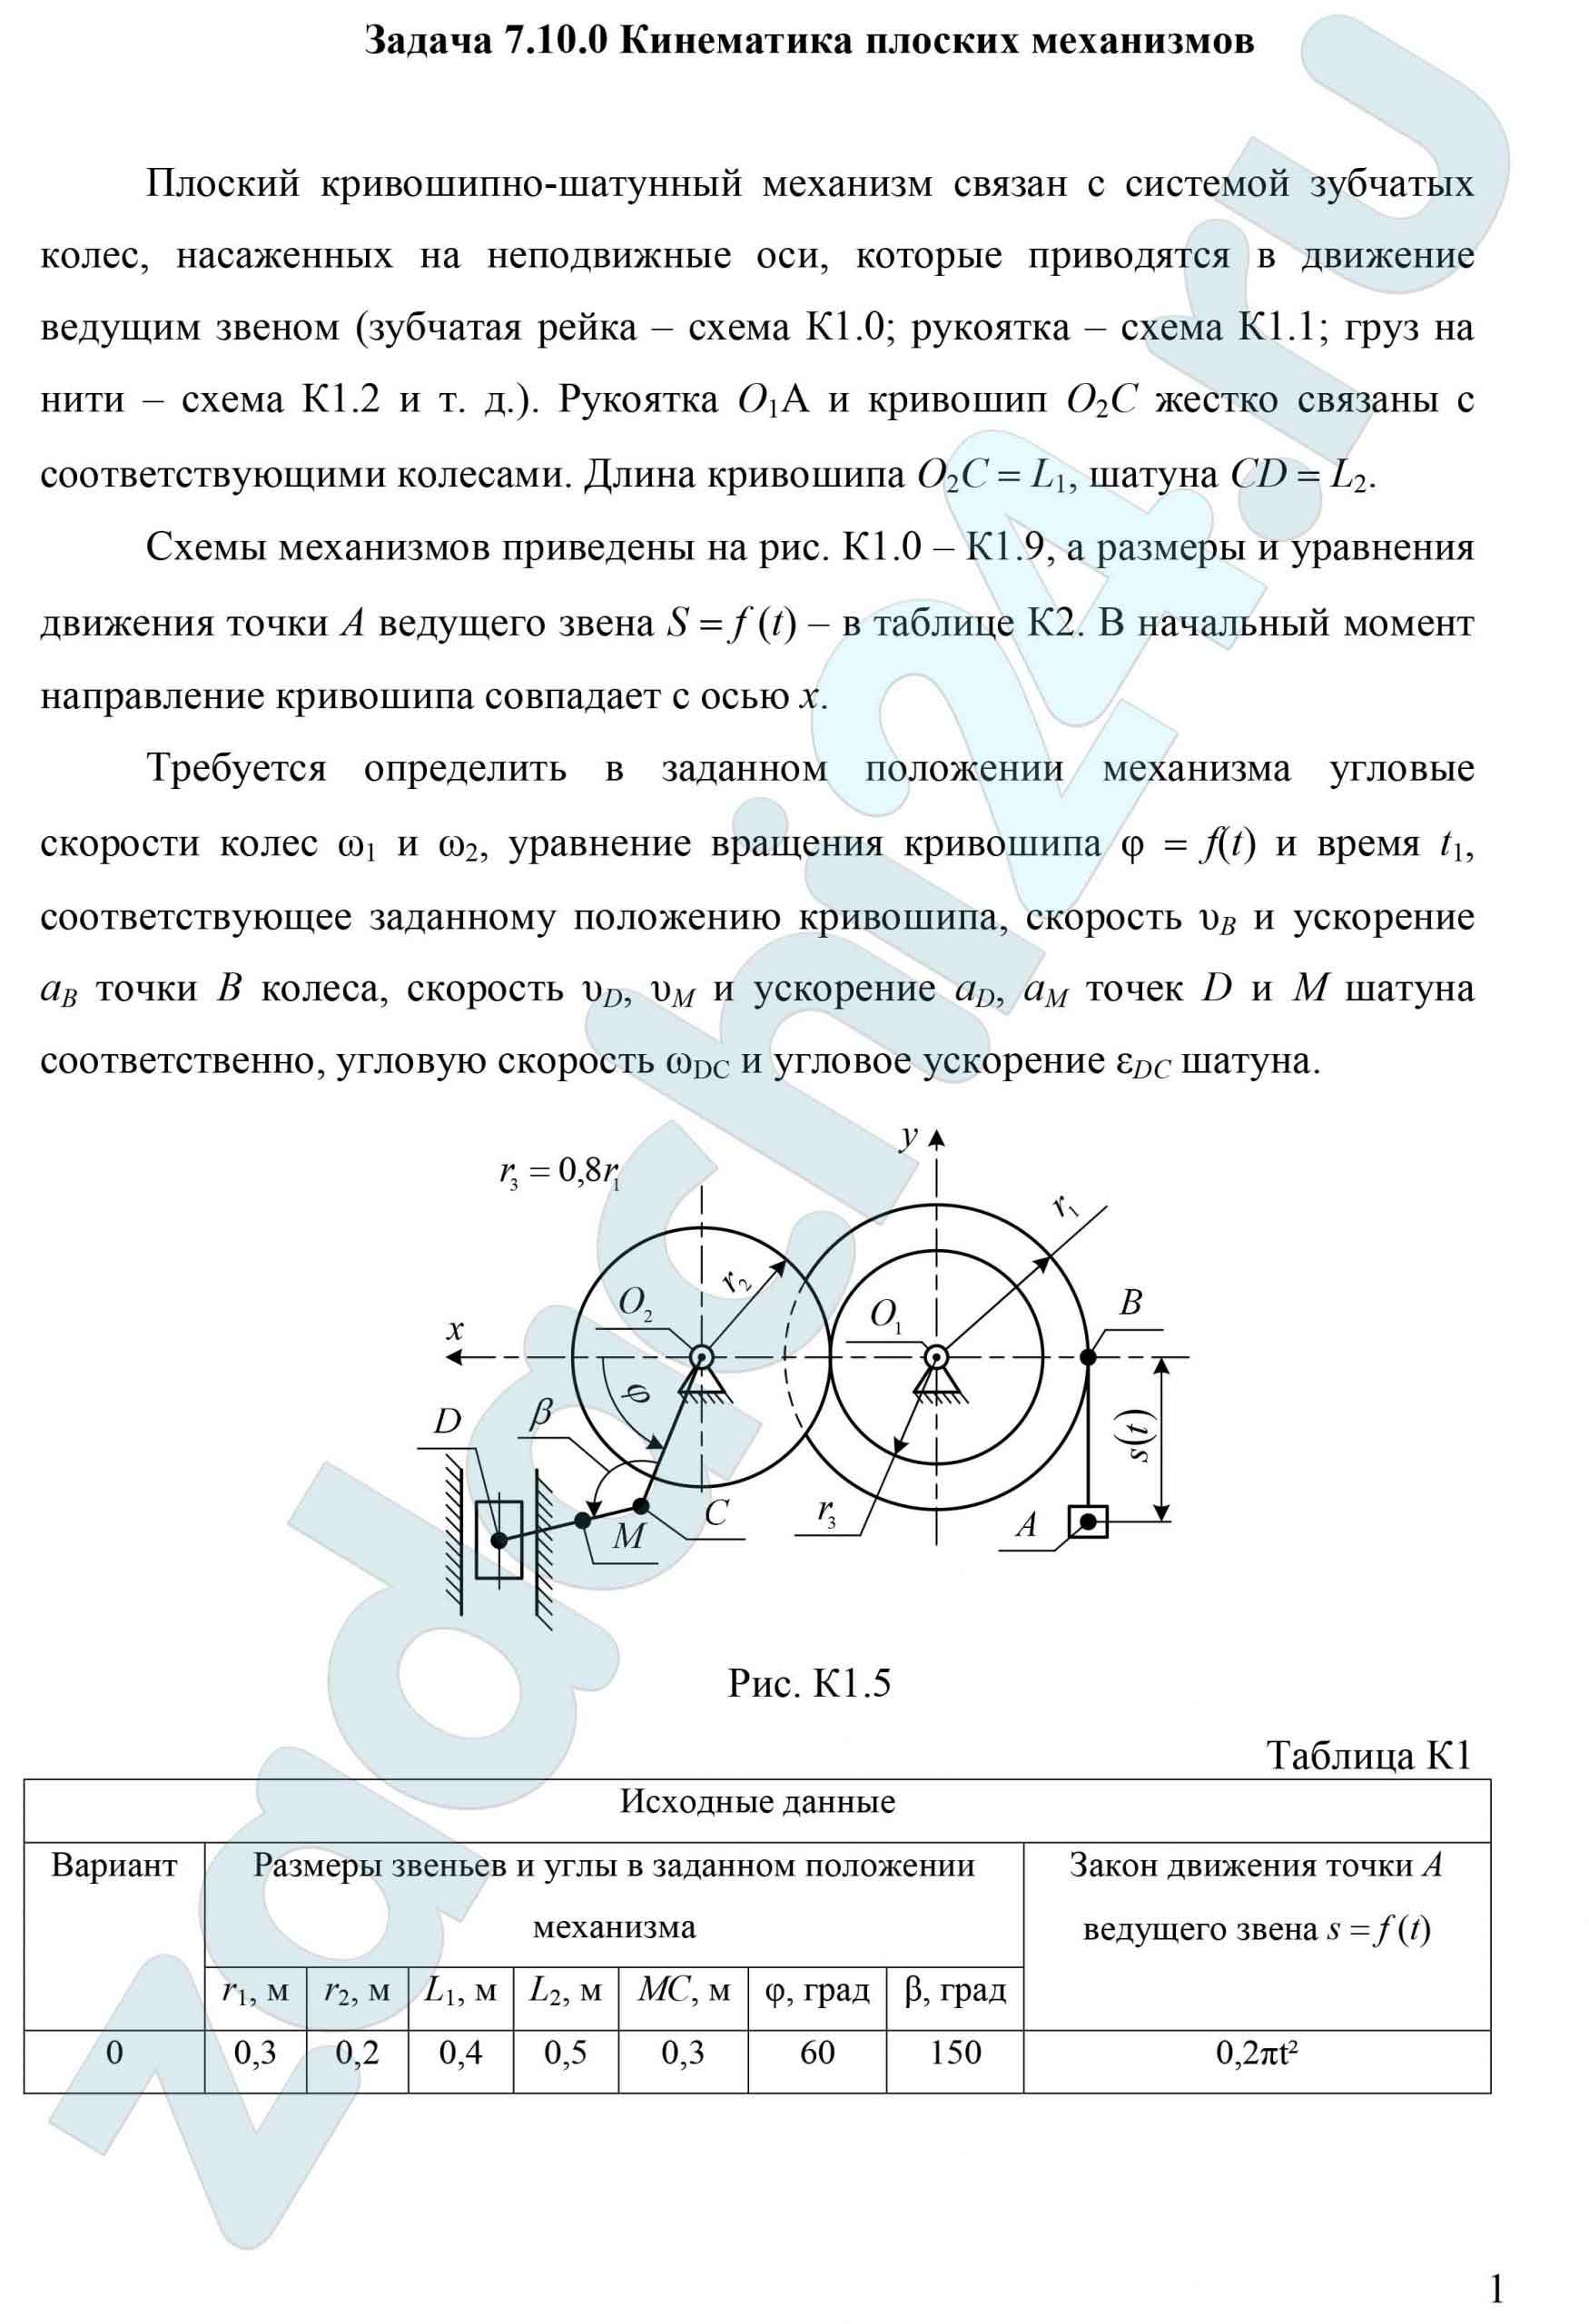
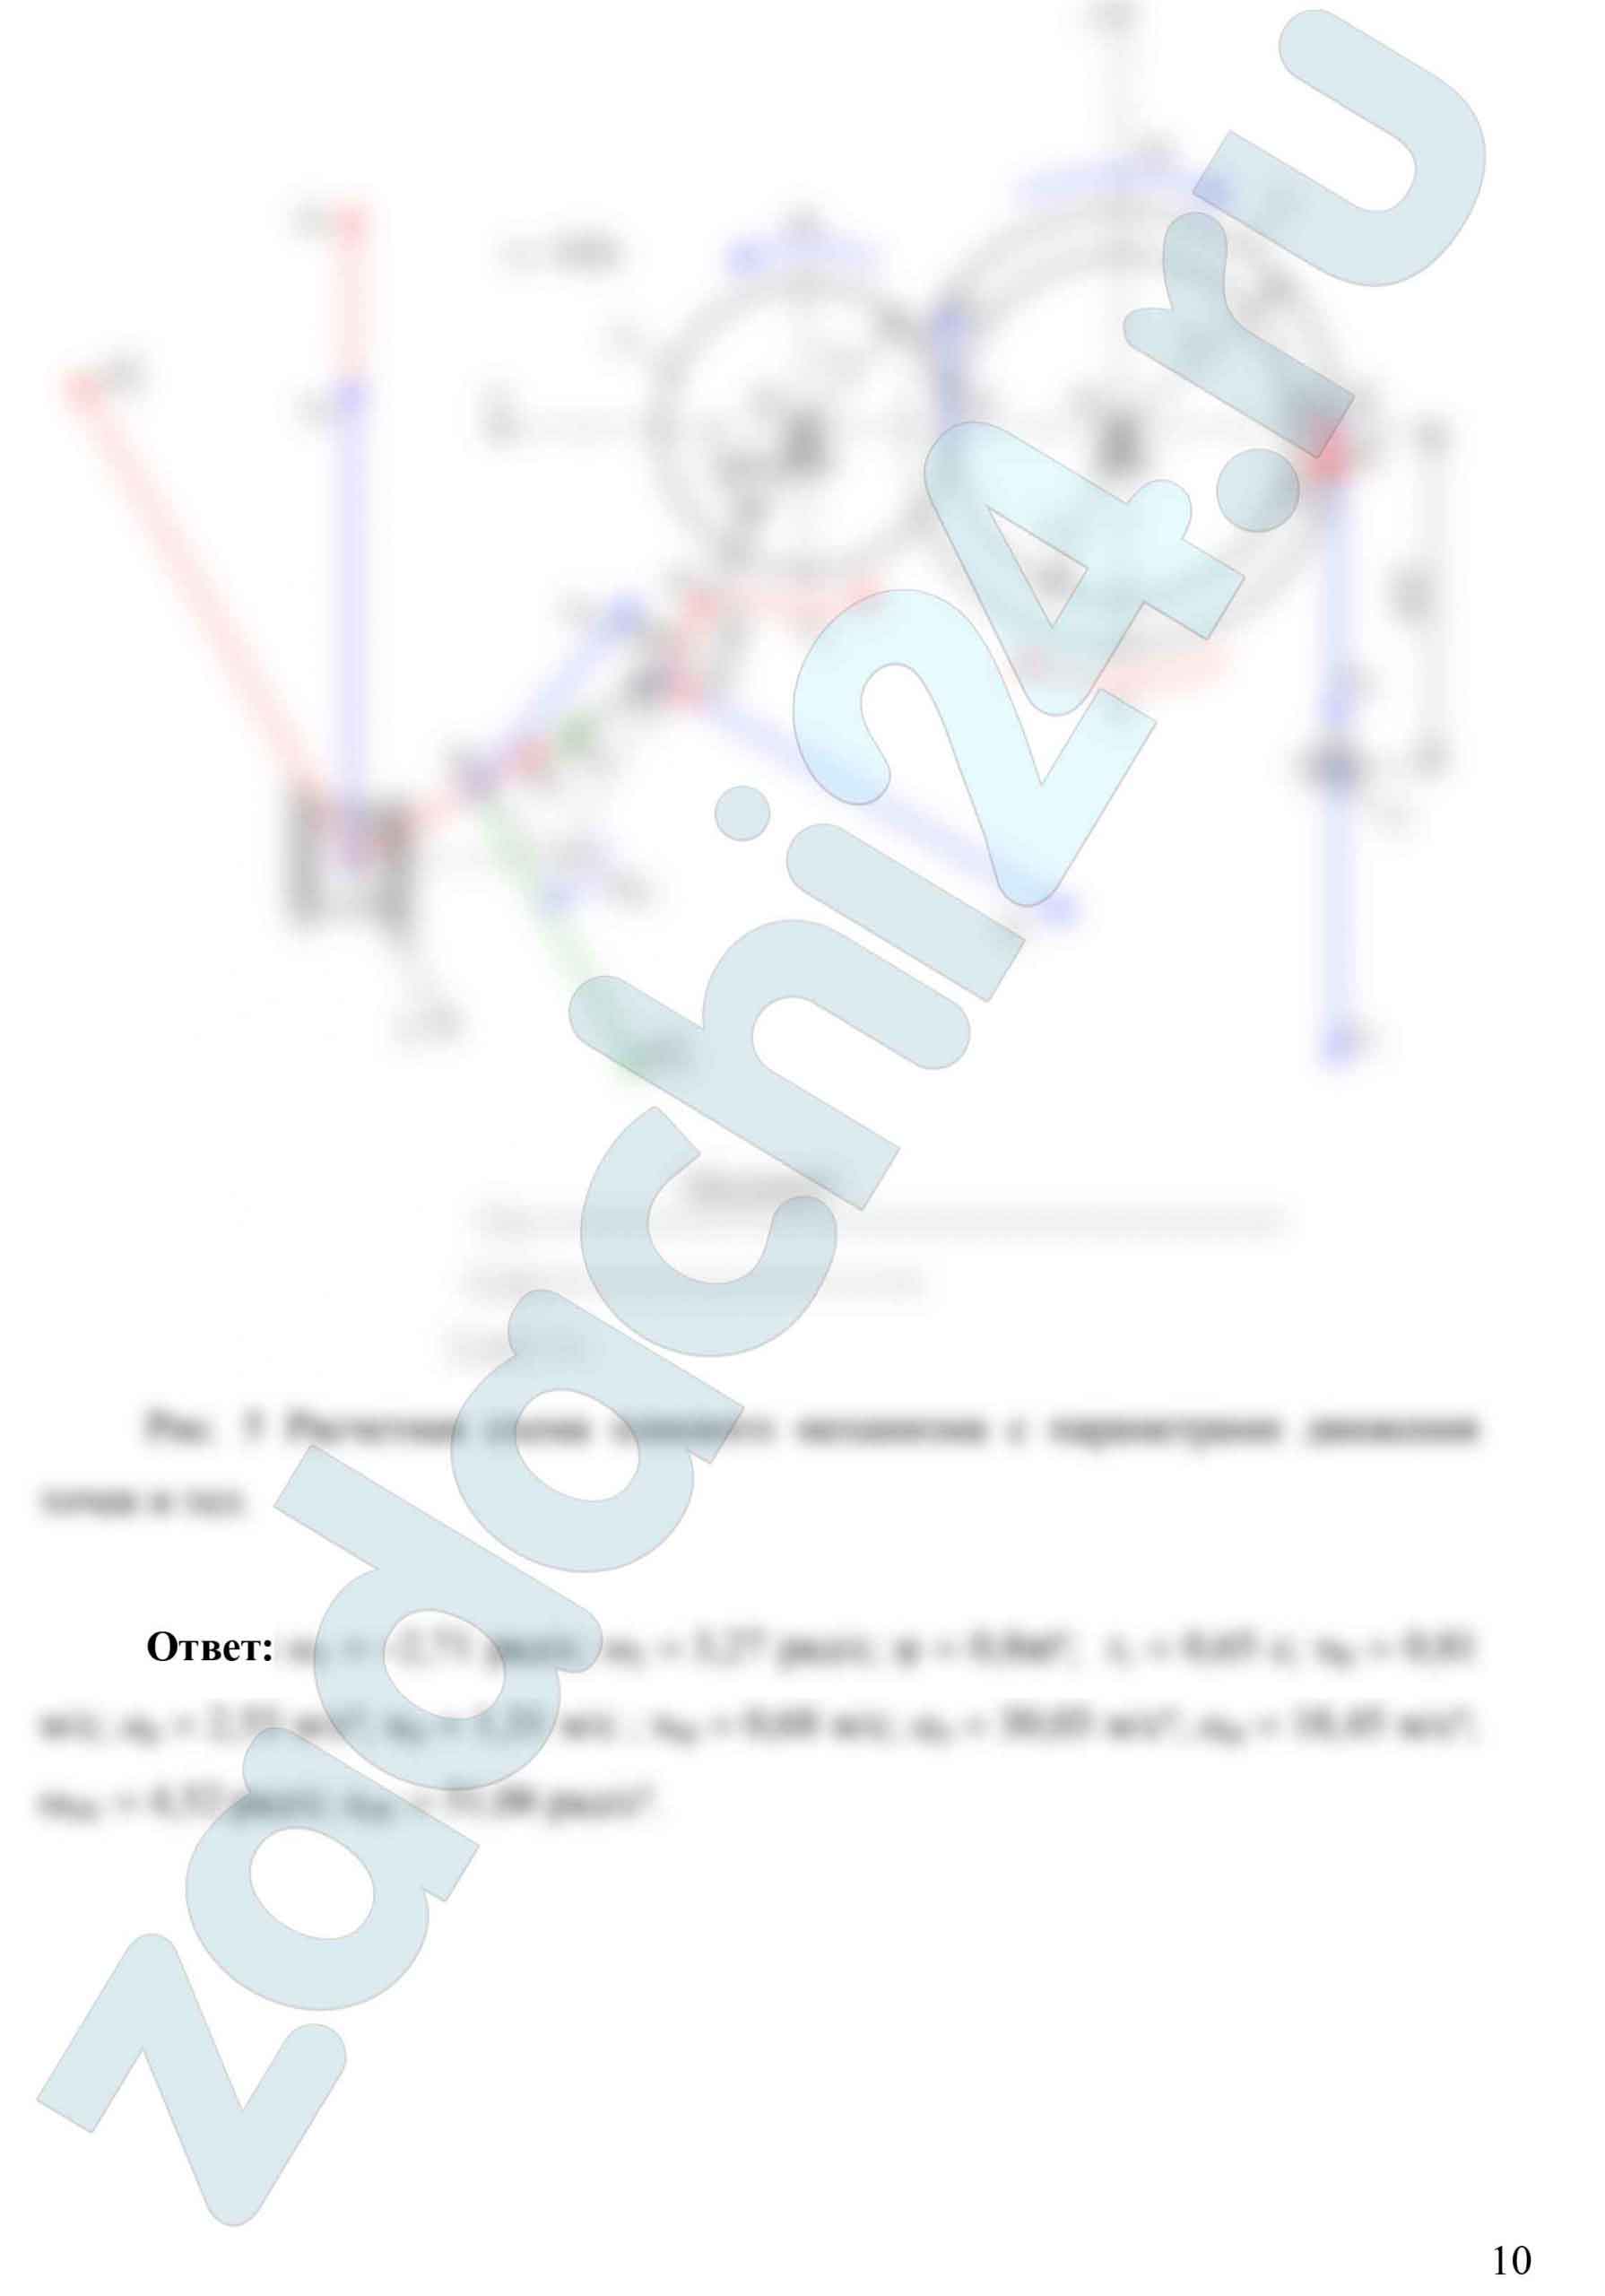
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
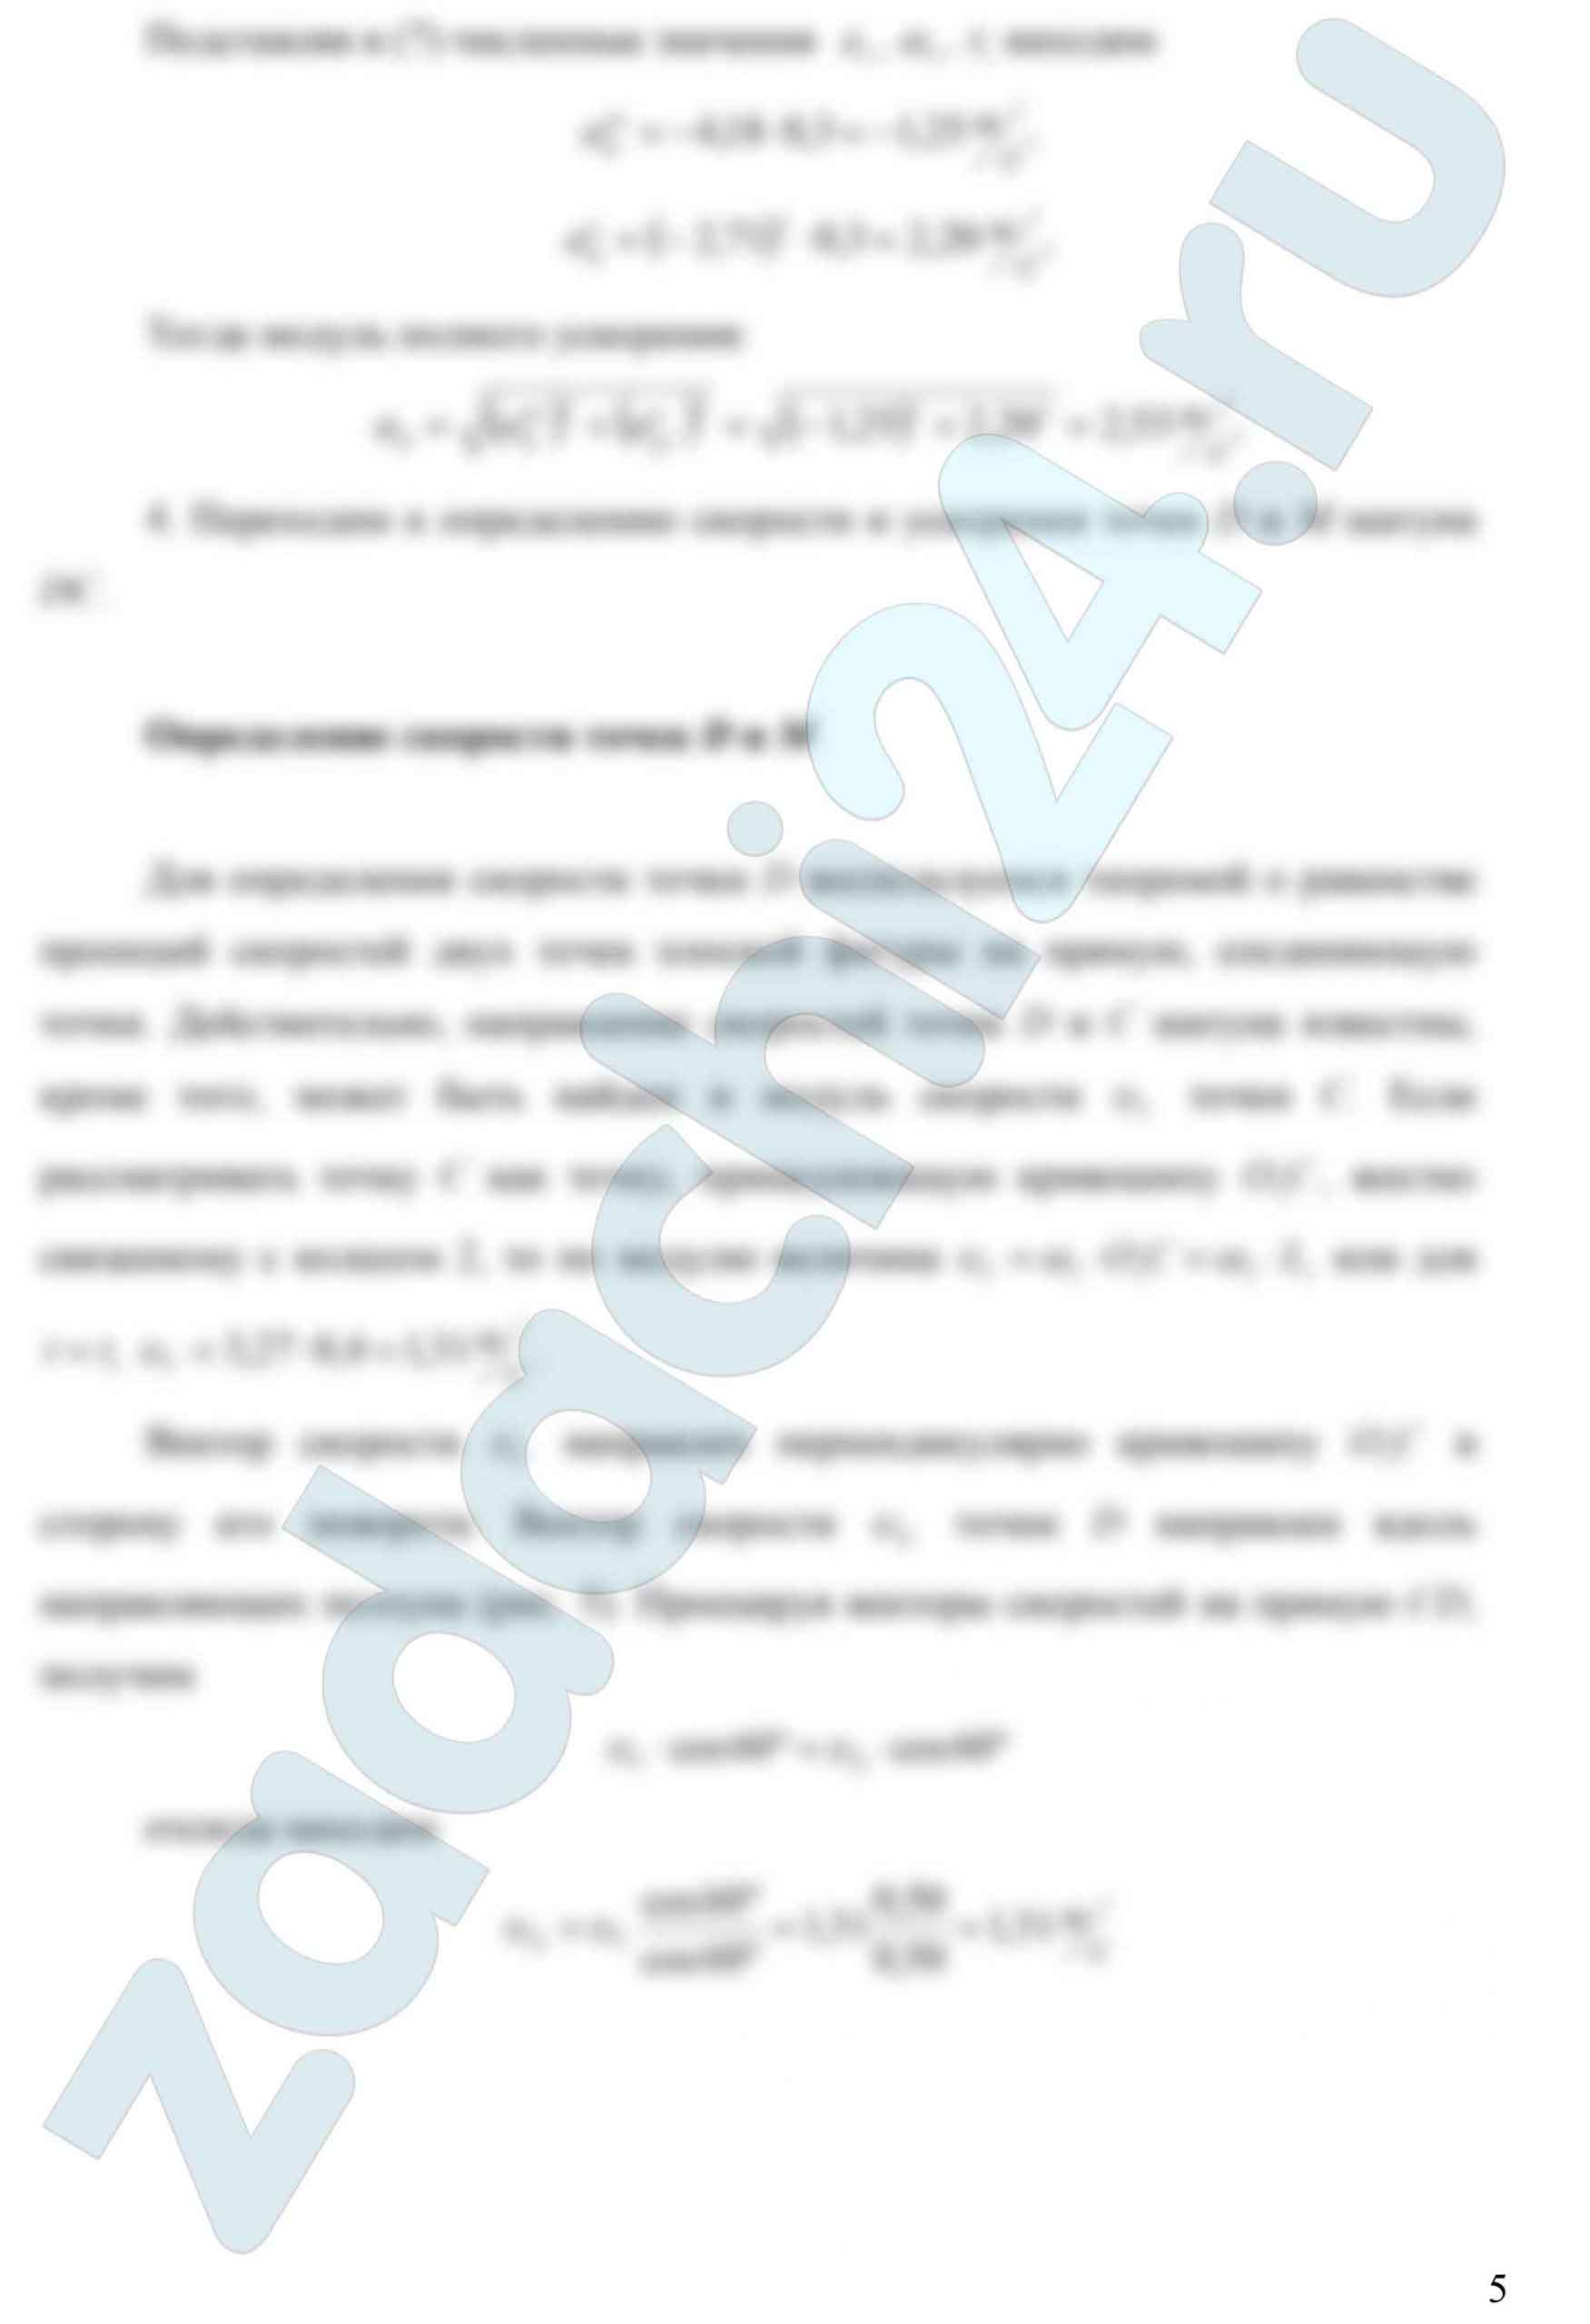
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: СамГУПС
7.16 Кинематика плоских механизмов
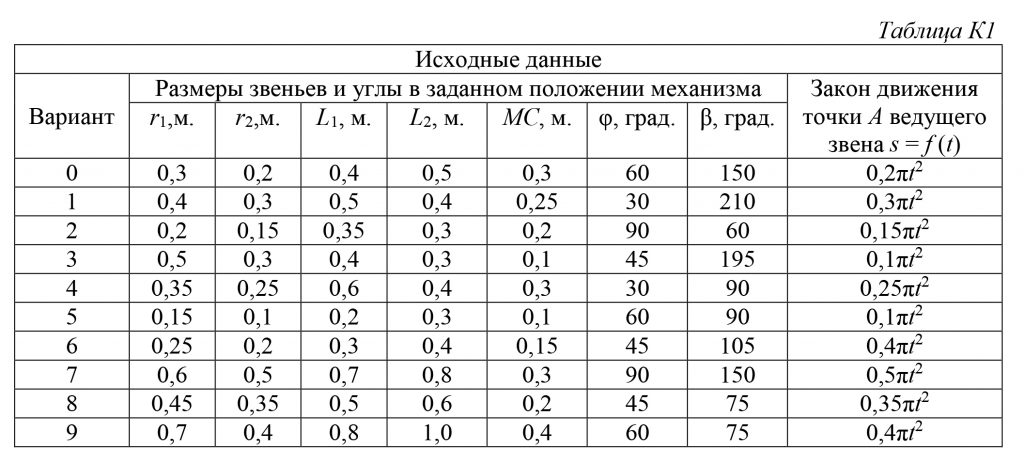
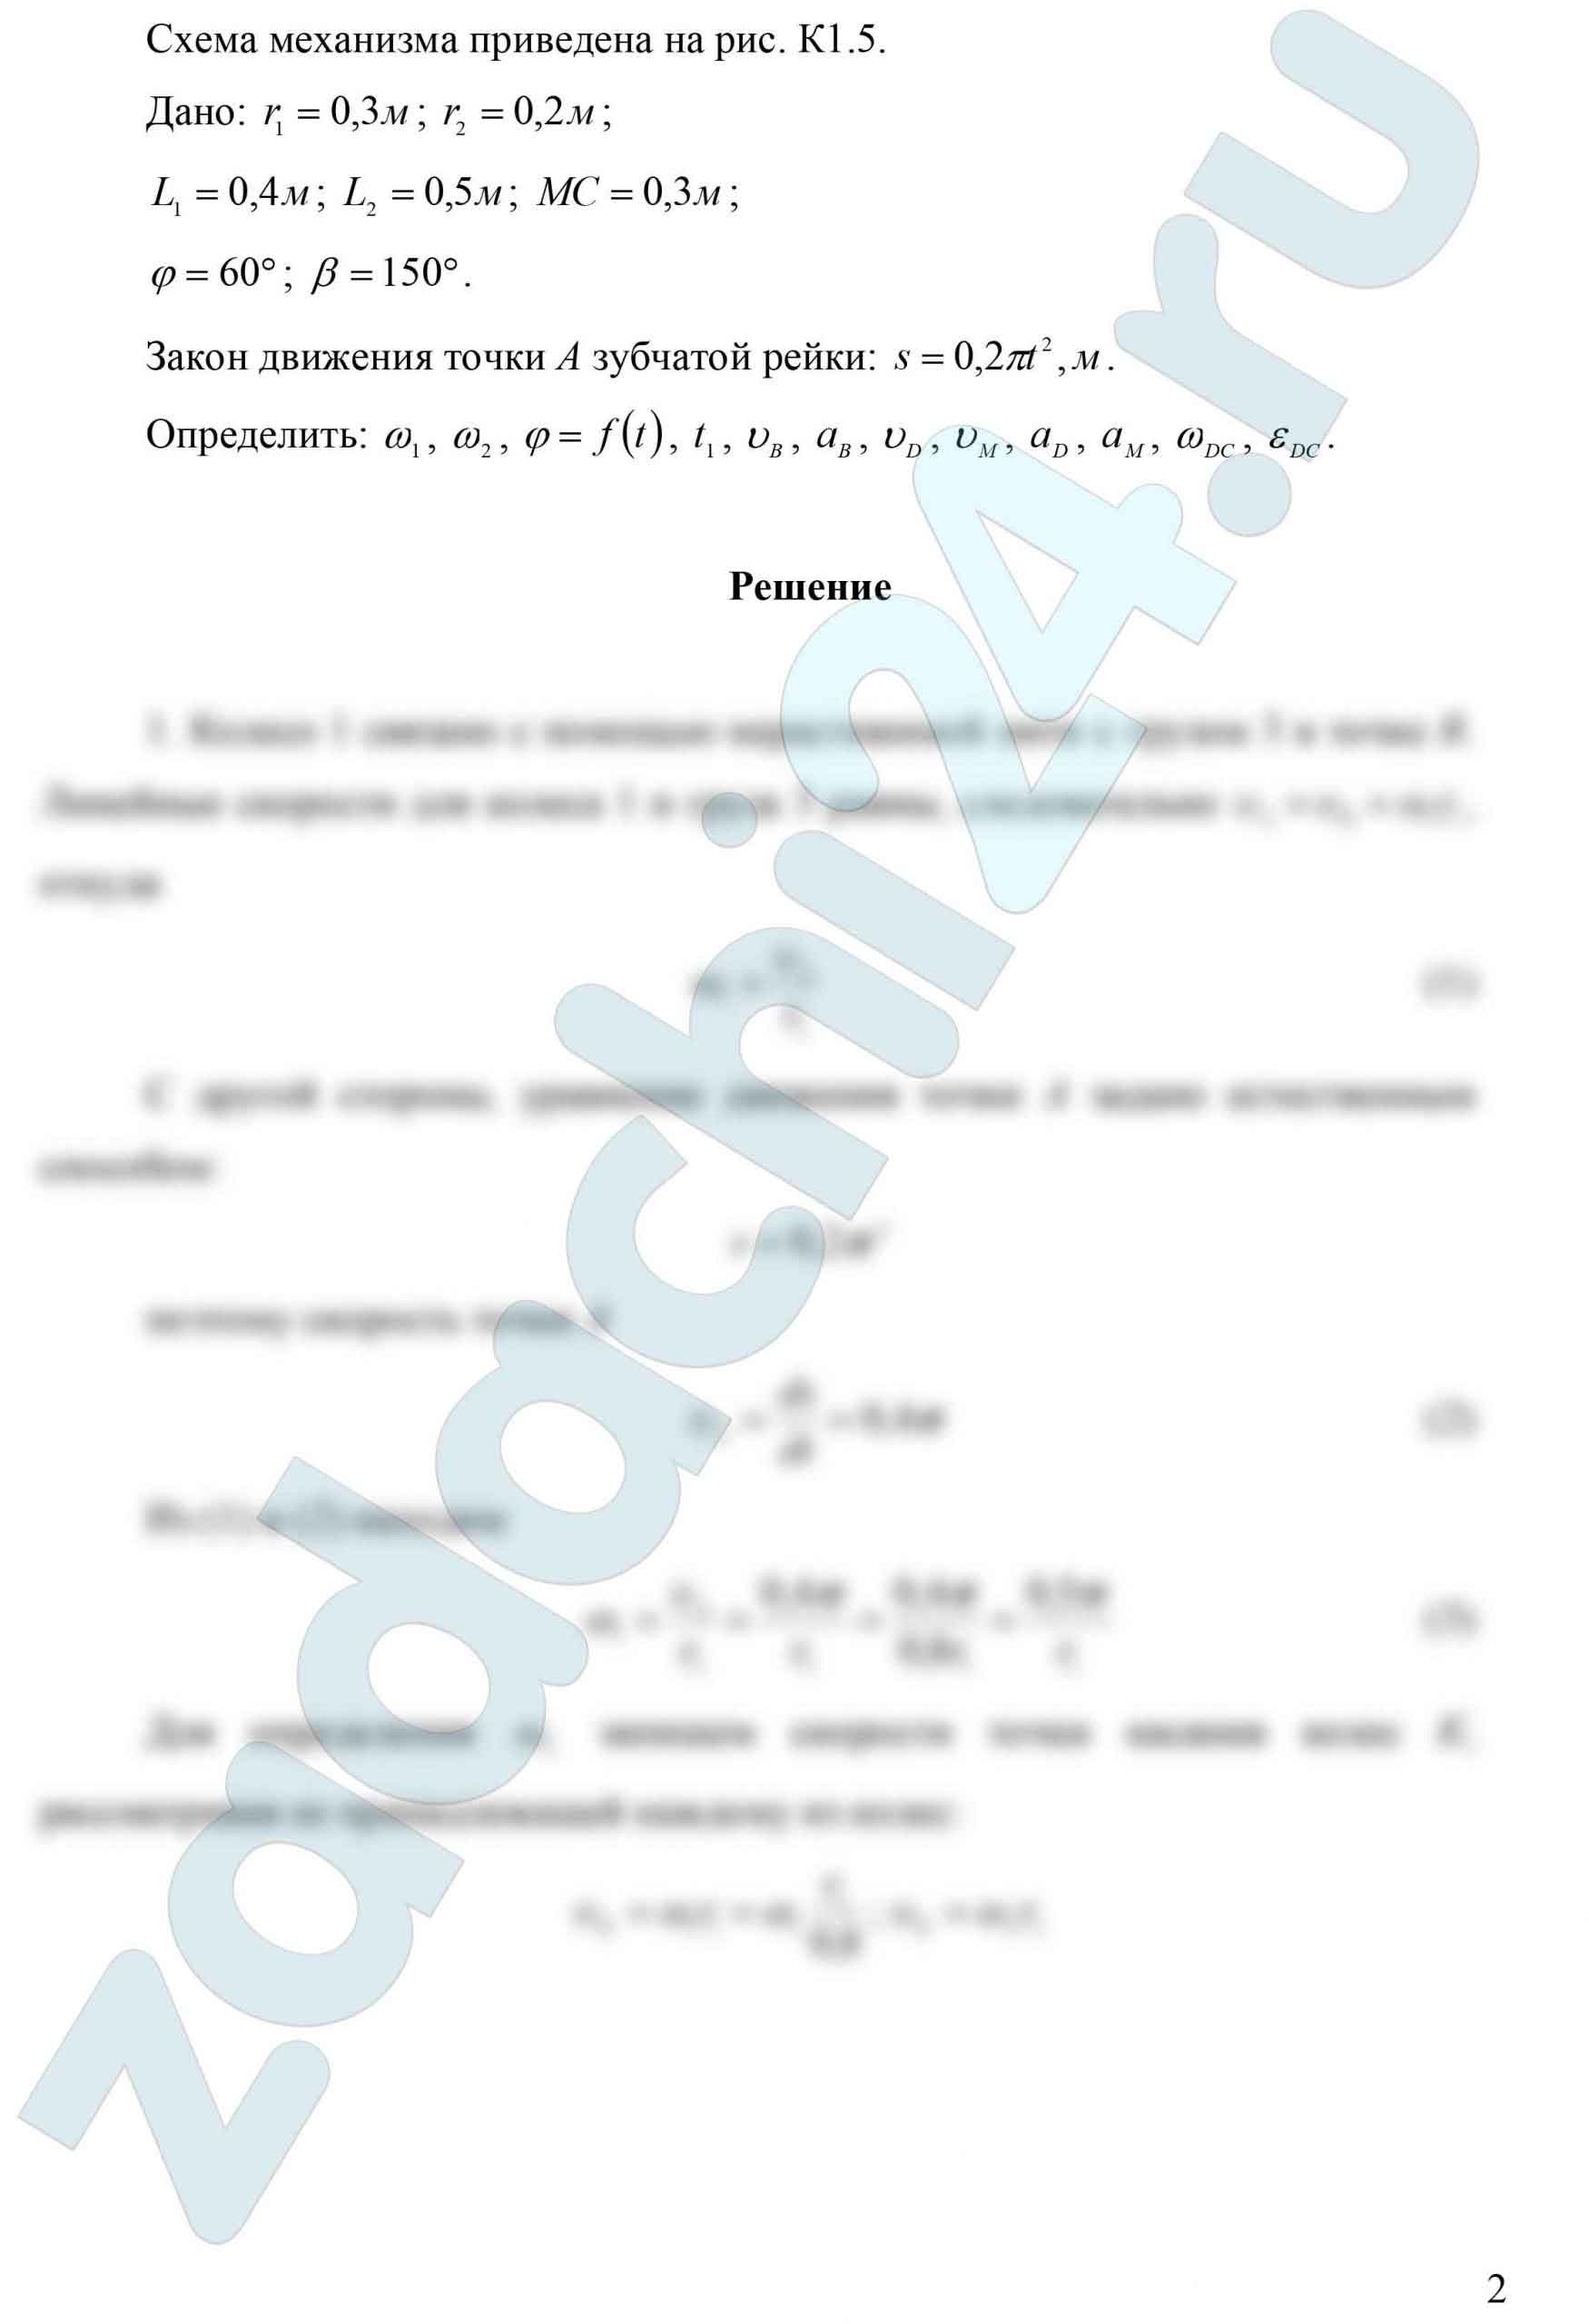
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
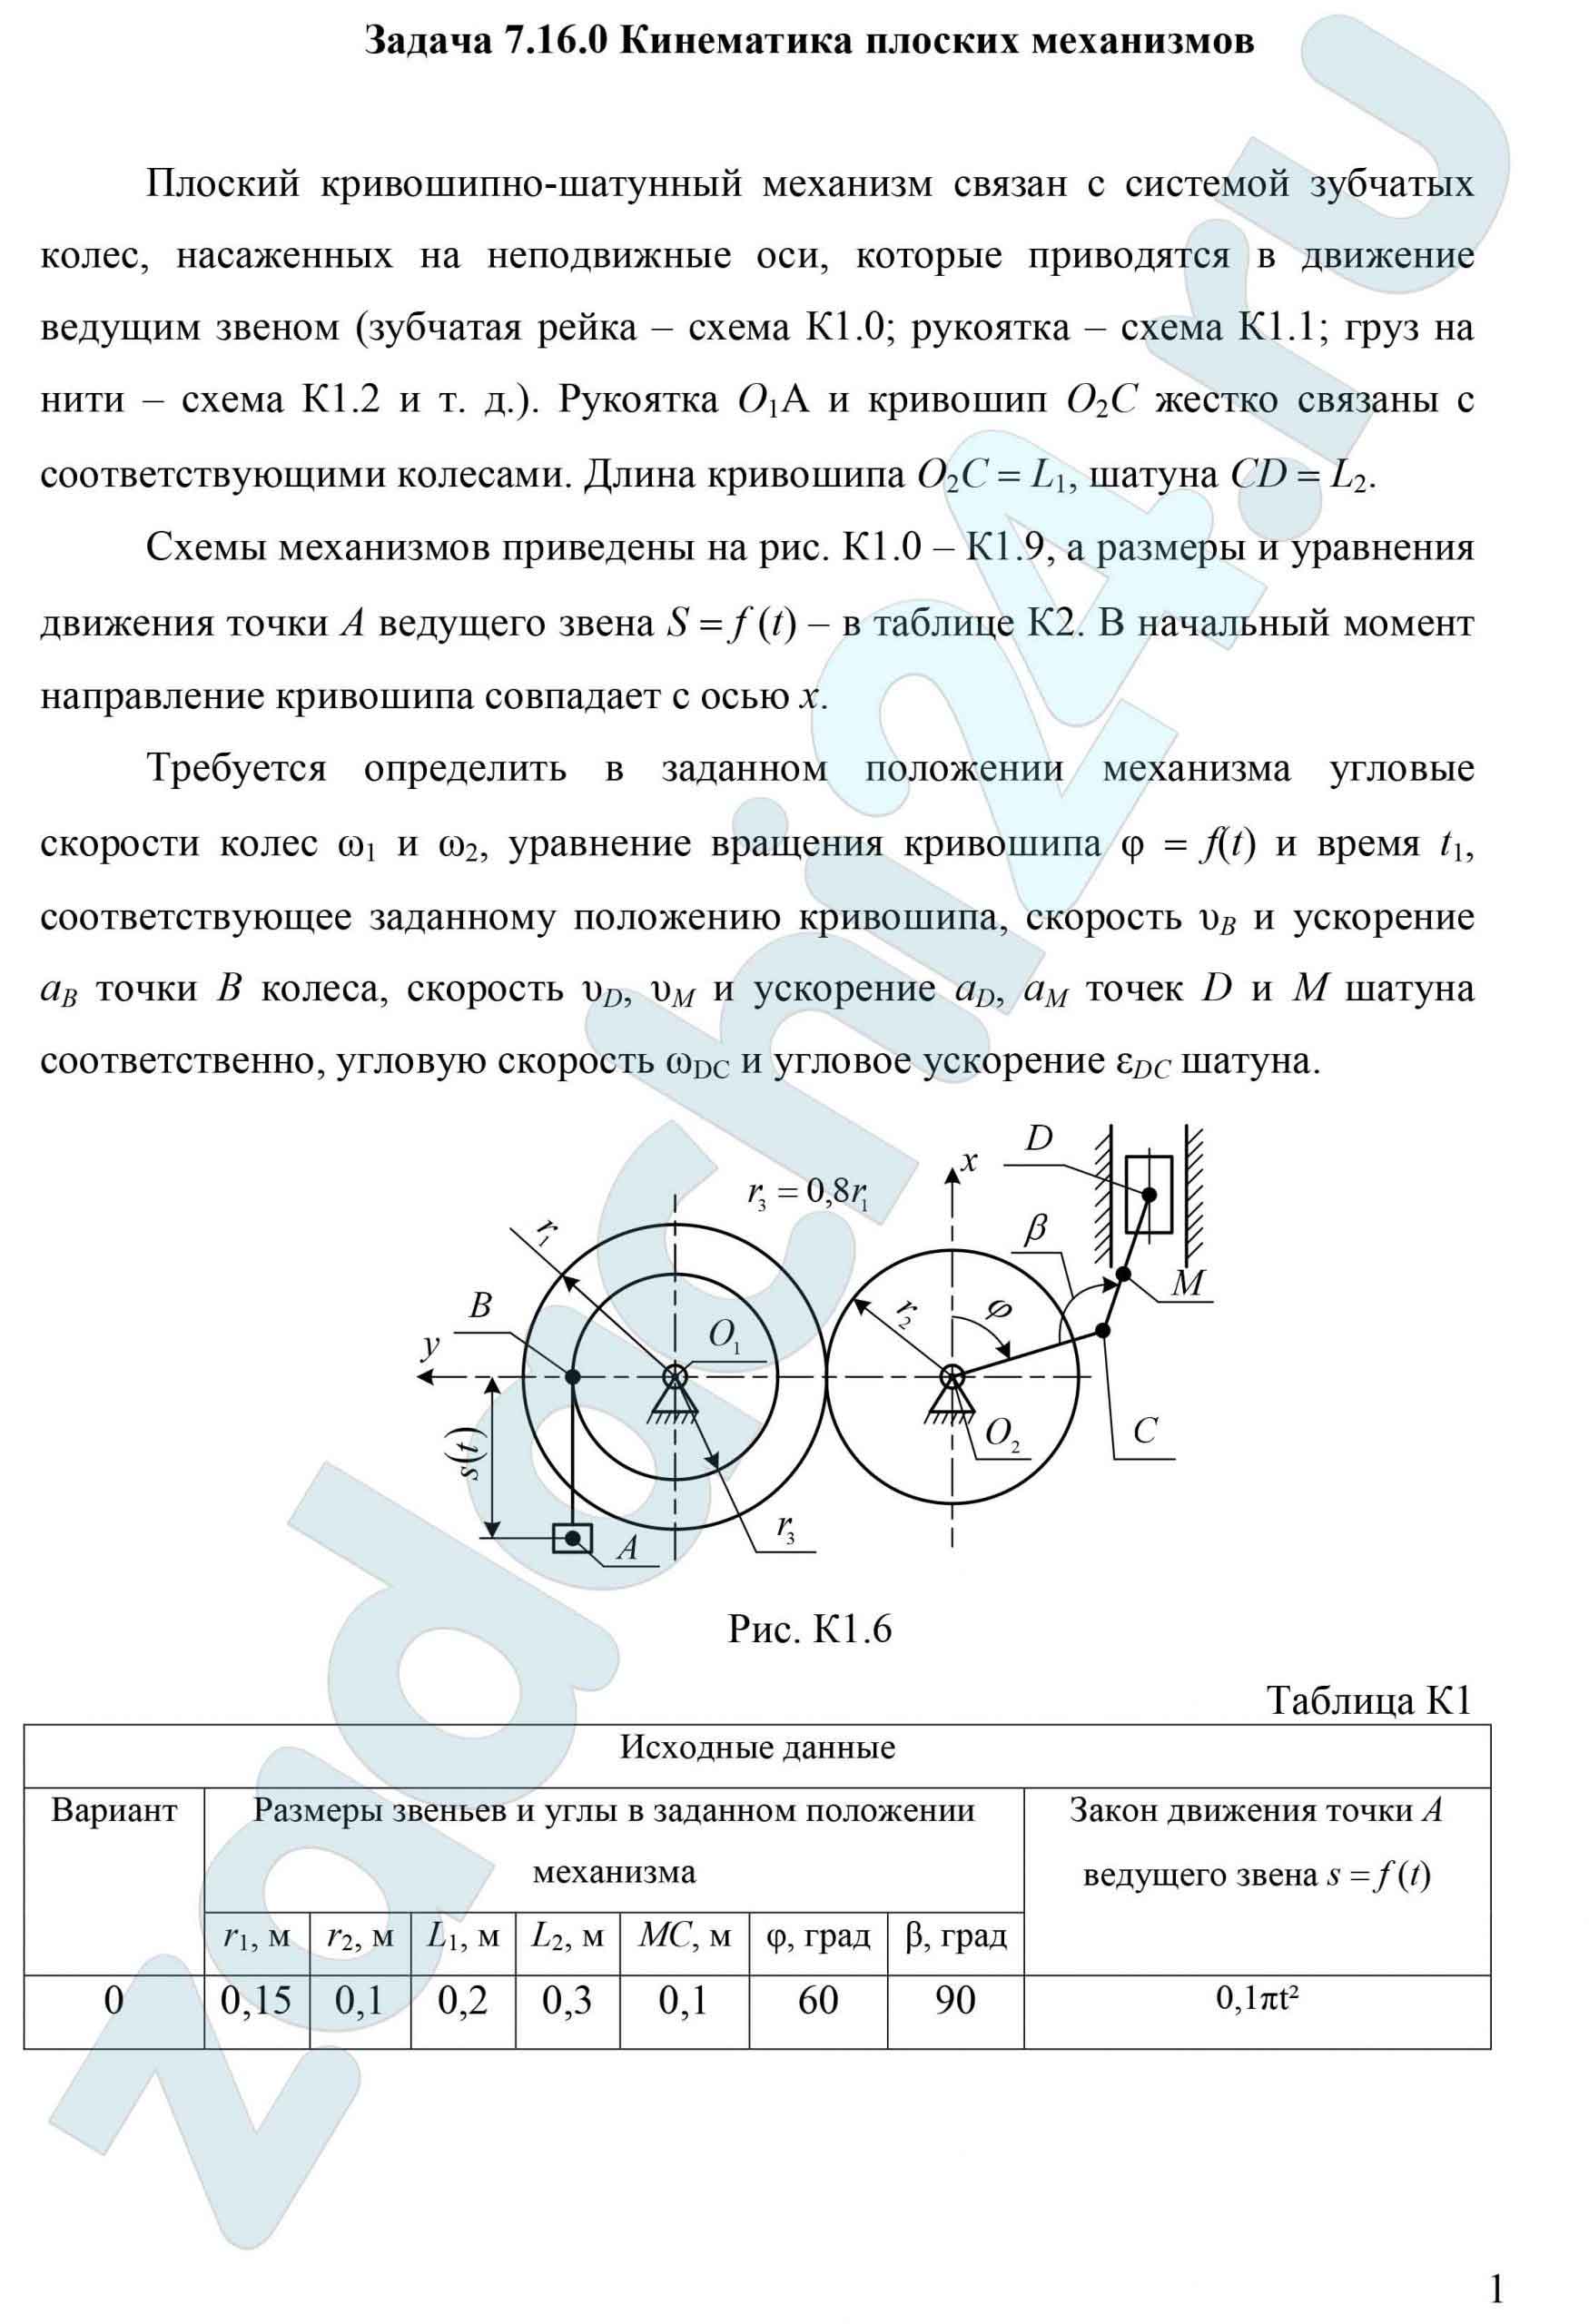
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |



ВУЗ: СамГУПС
7.17 Кинематика плоских механизмов
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
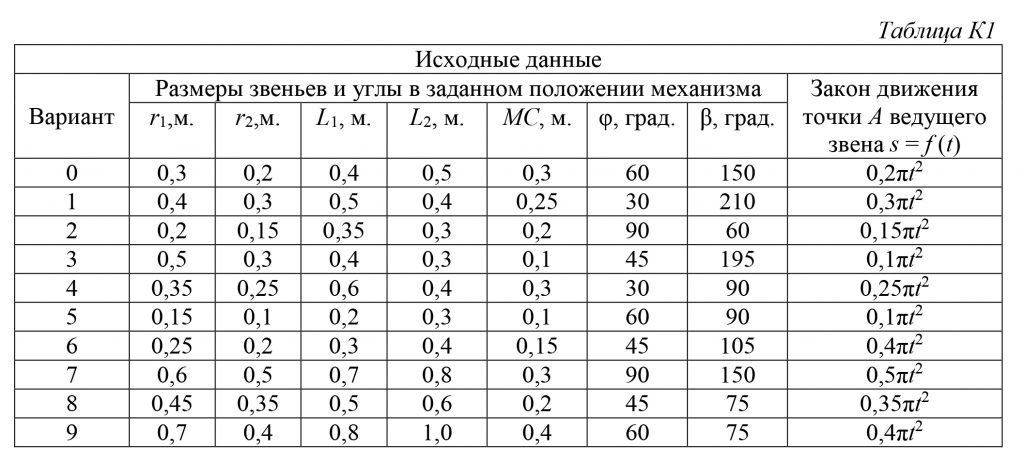
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.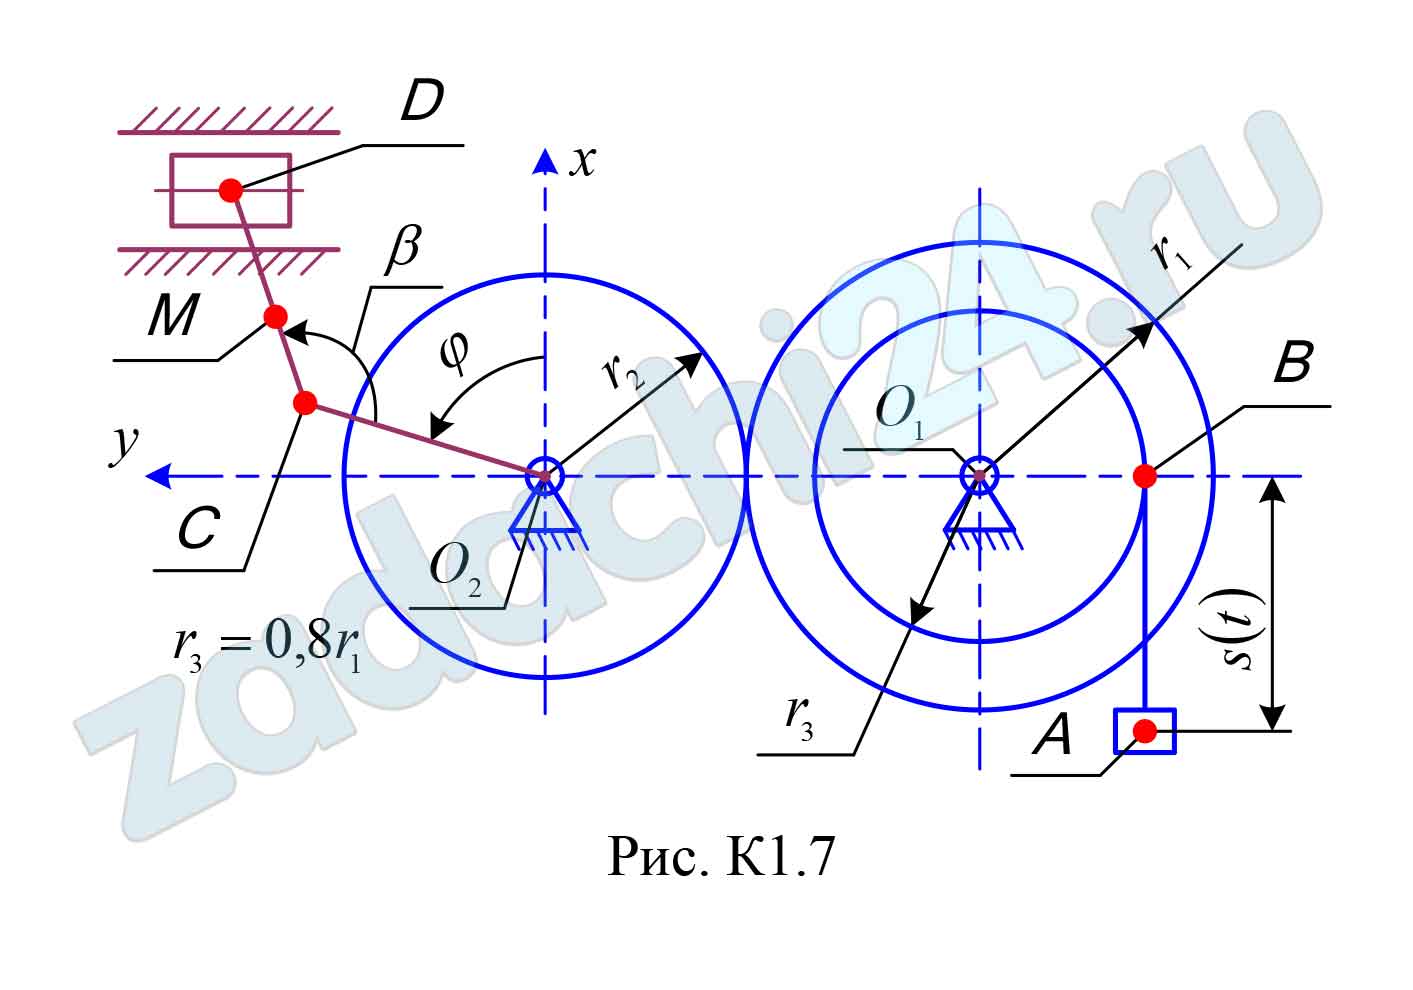
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |



ВУЗ: СамГУПС
7.18 Кинематика плоских механизмов
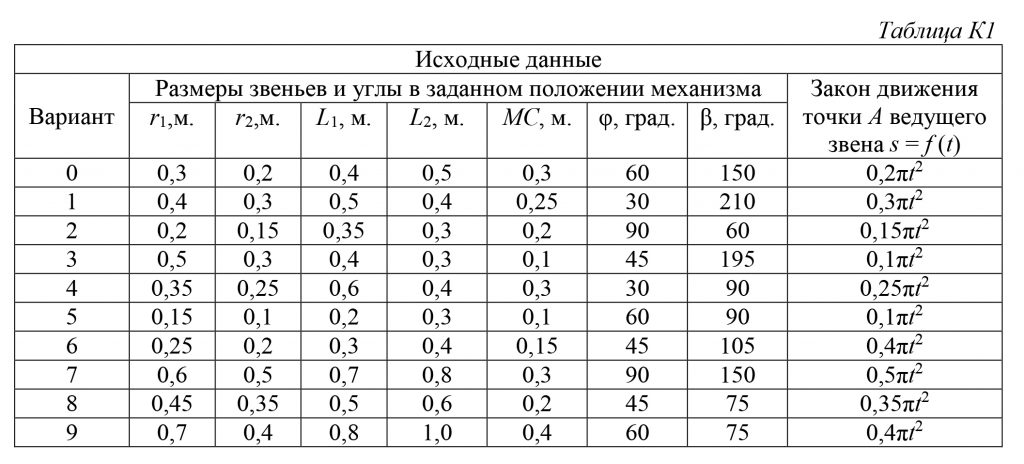
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
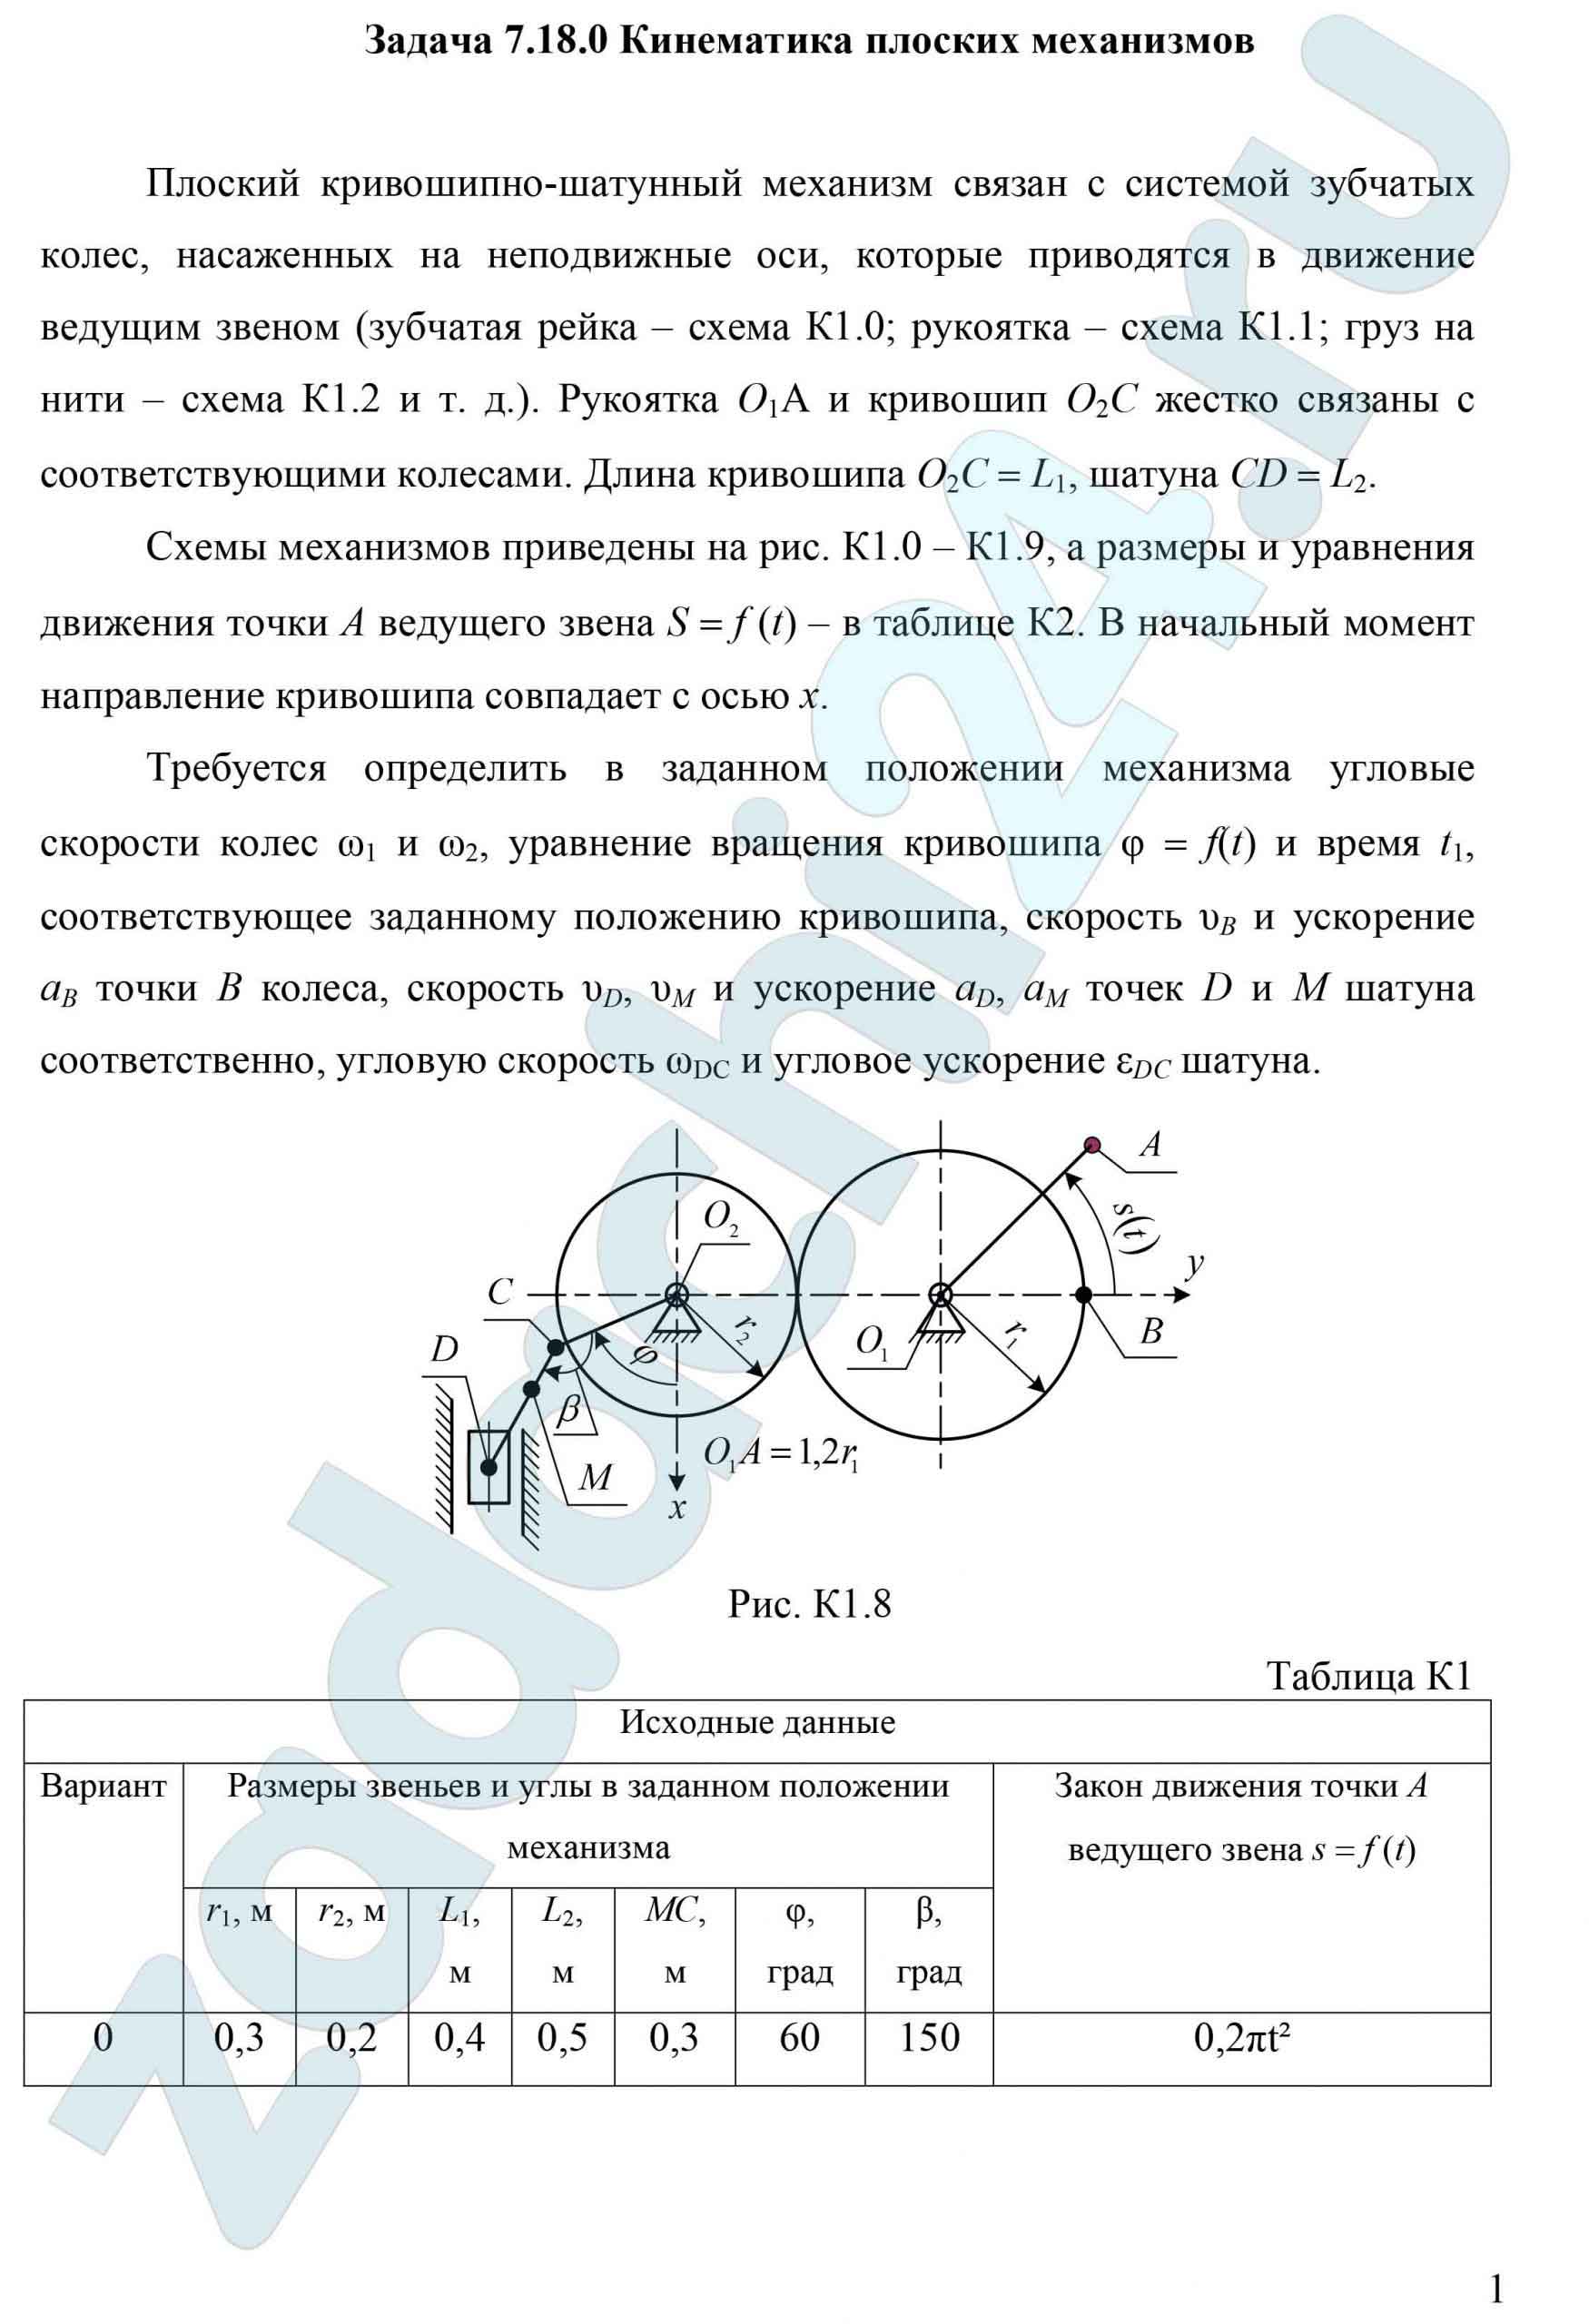
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |



ВУЗ: СамГУПС
7.19 Кинематика плоских механизмов
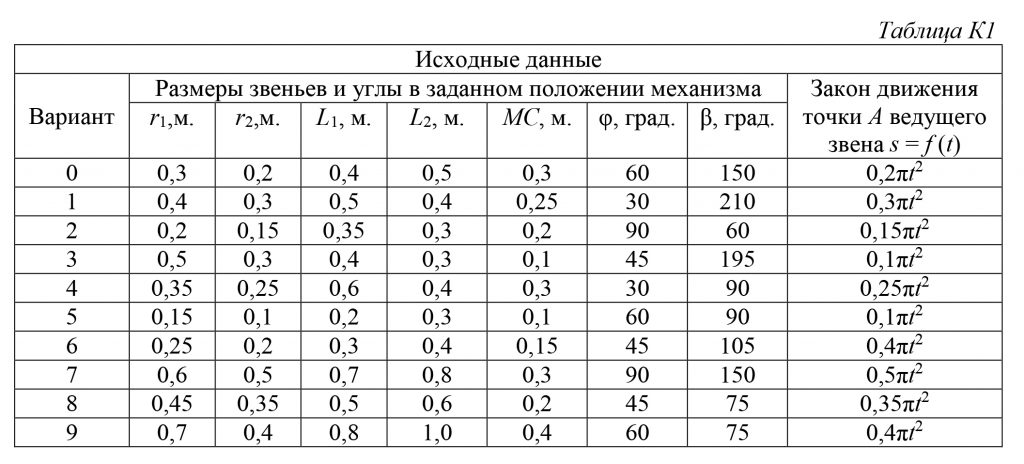
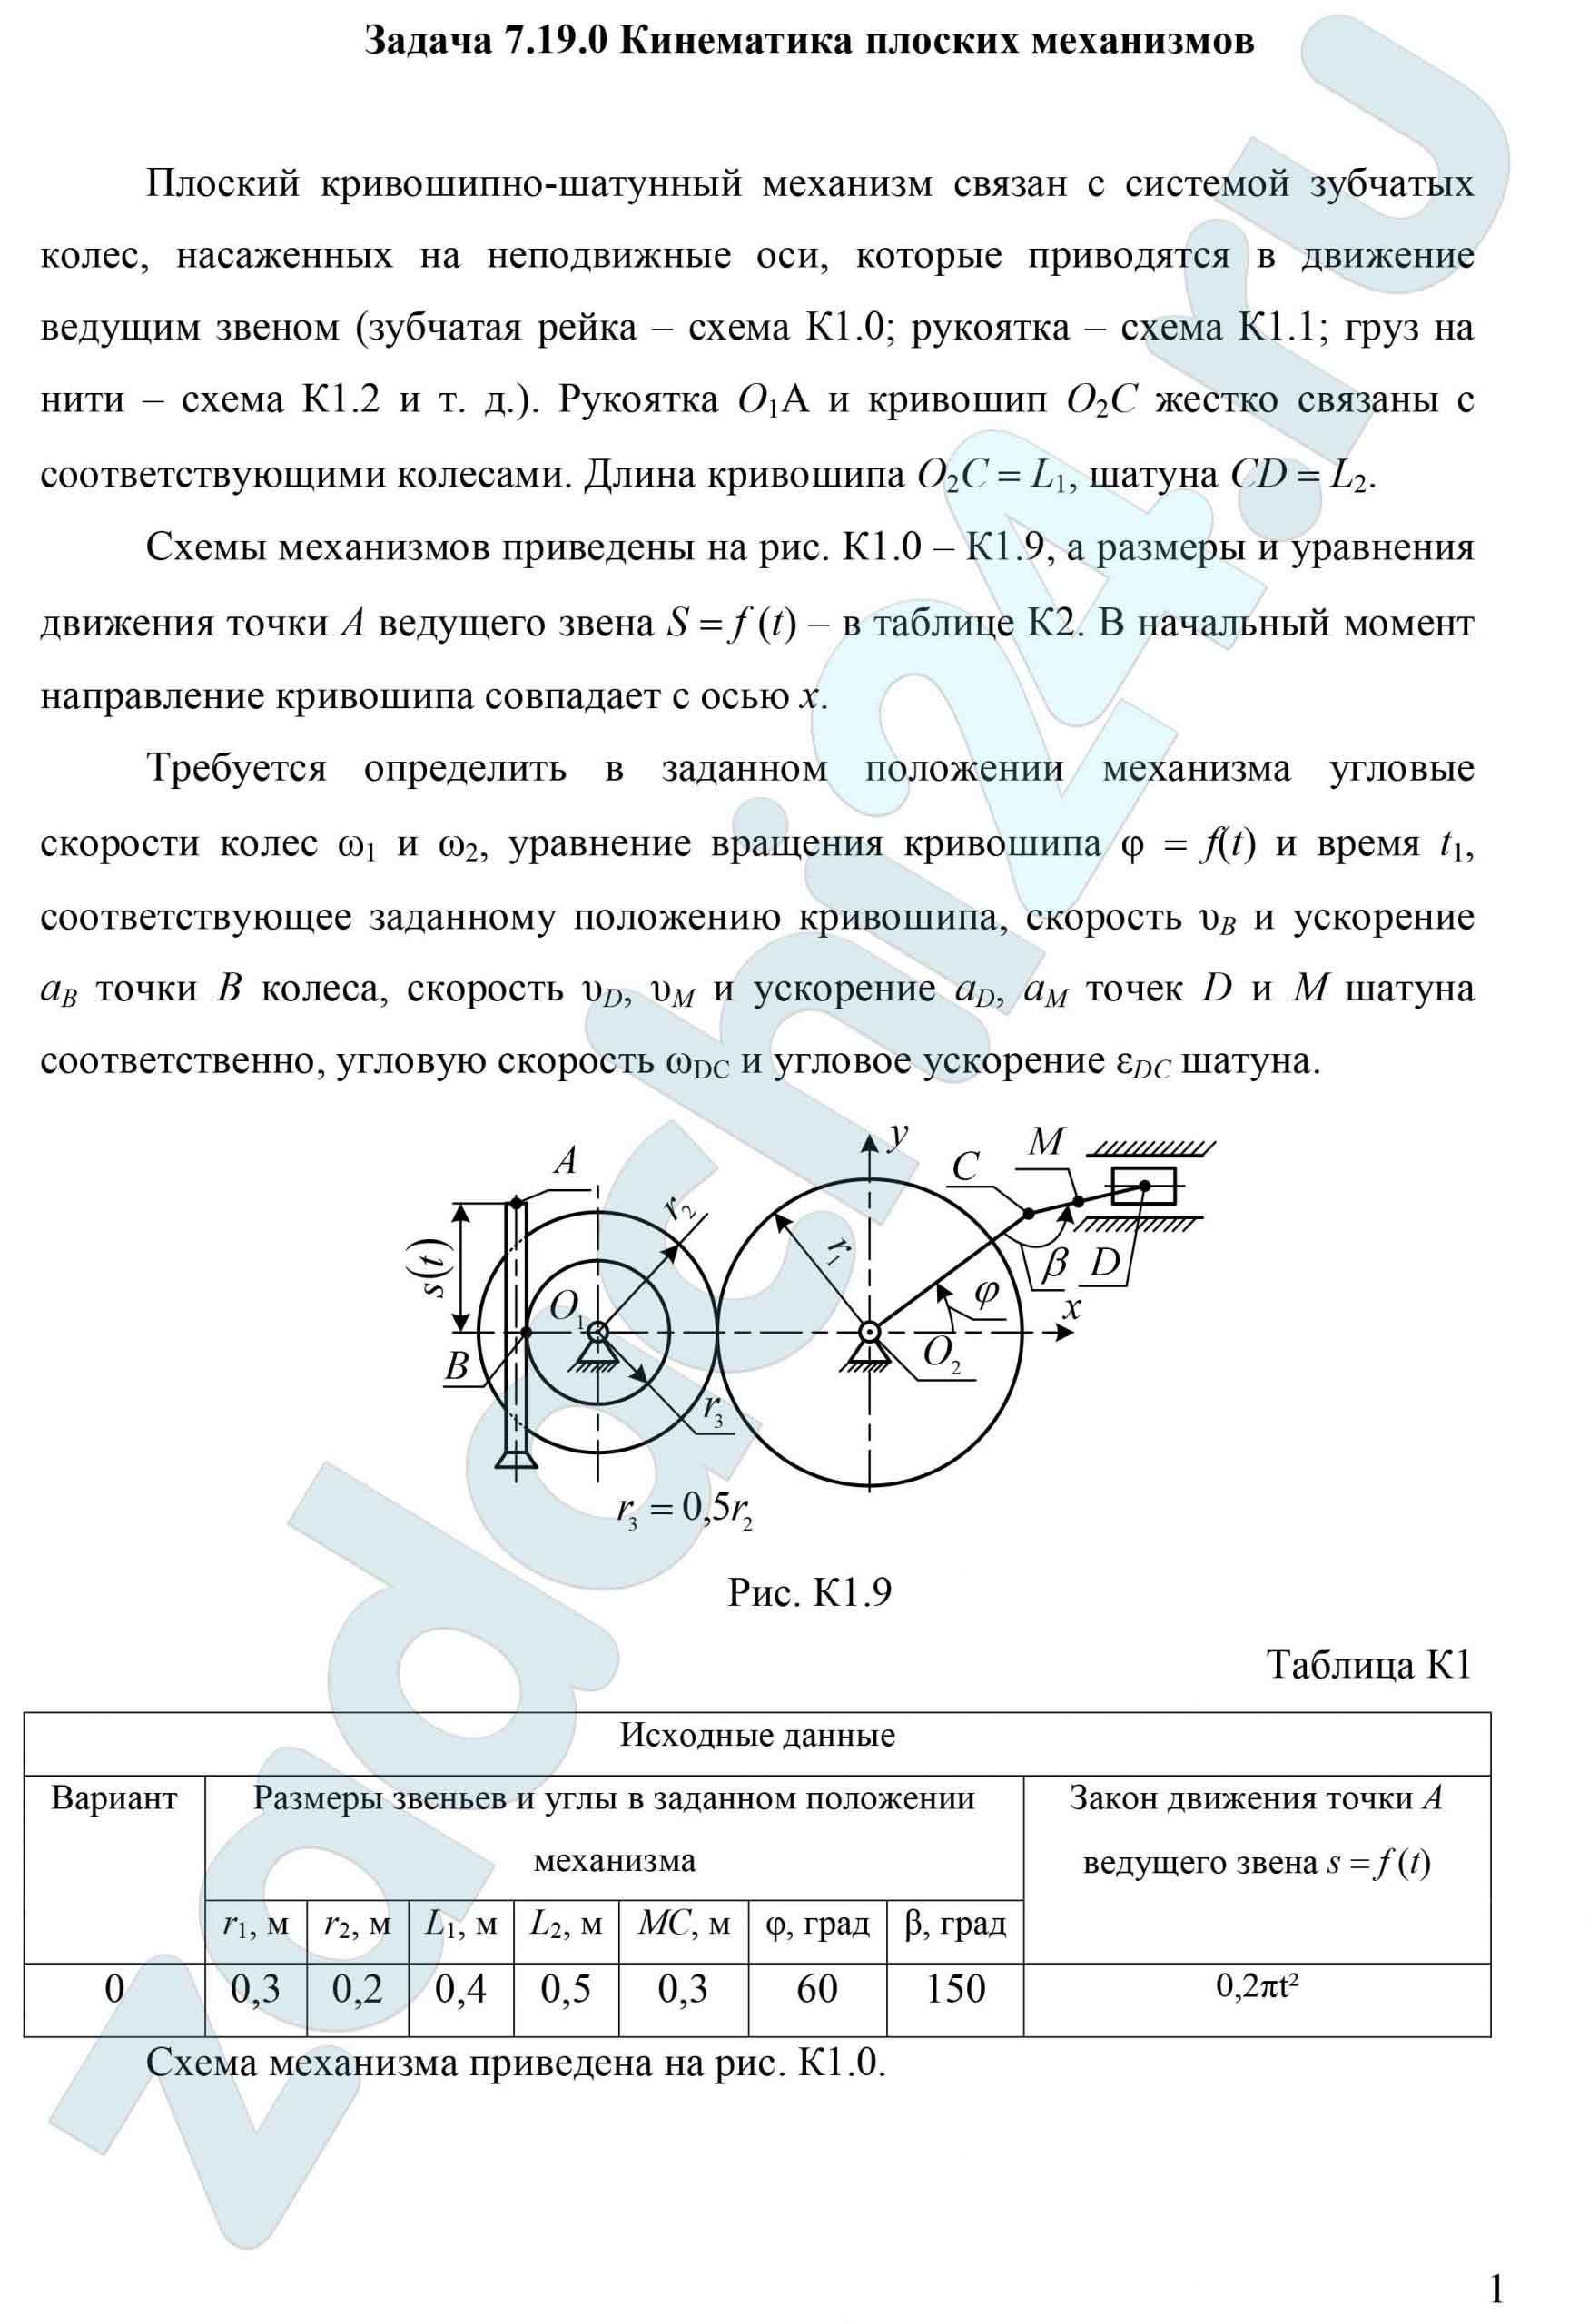
Плоский кривошипно-шатунный механизм связан с системой зубчатых колес, насаженных на неподвижные оси, которые приводятся в движение ведущим звеном (зубчатая рейка – схема К1.0; рукоятка – схема К1.1; груз на нити – схема К1.2 и т. д.). Рукоятка О1А и кривошип О2С жестко связаны с соответствующими колесами. Длина кривошипа О2С = L1, шатуна CD = L2.
Схемы механизмов приведены на рис. К1.0 – К1.9, а размеры и уравнения движения точки А ведущего звена S = f (t) – в таблице К2. В начальный момент направление кривошипа совпадает с осью x.
Требуется определить в заданном положении механизма угловые скорости колес ω1 и ω2, уравнение вращения кривошипа φ = f(t) и время t1, соответствующее заданному положению кривошипа, скорость υВ и ускорение аВ точки В колеса, скорость υD, υM и ускорение аD, аM точек D и М шатуна соответственно, угловую скорость ωDC и угловое ускорение εDC шатуна.
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |



ВУЗ: СамГУПС
