
7 Простейшие движения твердого тела
7.21 Груз 1, подвешенный на нерастяжимой нити, намотанной на барабан 2, опускается по закону х = x(t). По заданному уравнению х = x(t) прямолинейного поступательного движения груза определить скорость и ускорение точки М механизма в момент времени, когда груз пройдет расстояние S.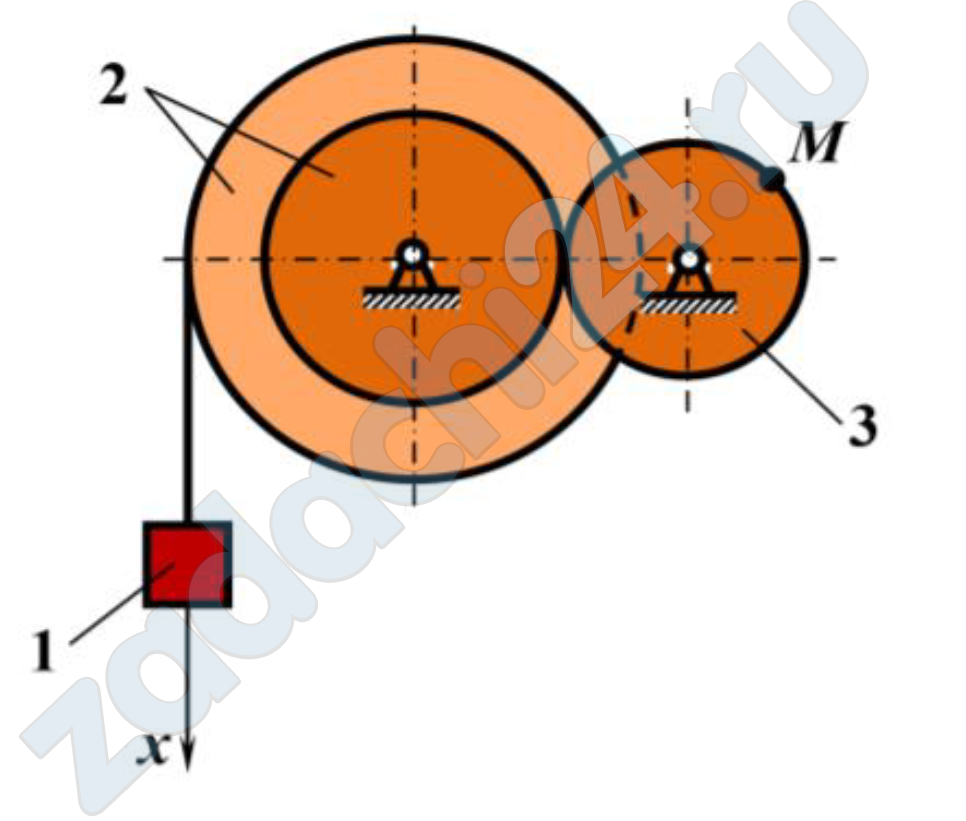
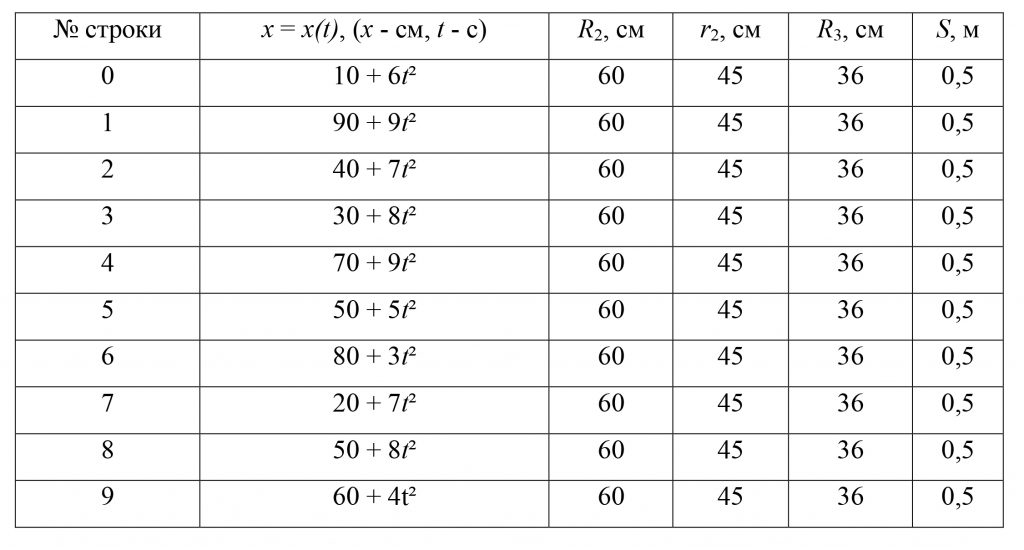
Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |
Все задачи из: Михайленко Н.И. Живаго Э.Я. Теоретическая механика СибГИУ
7.22 Определение кинематических характеристик движения твердых тел
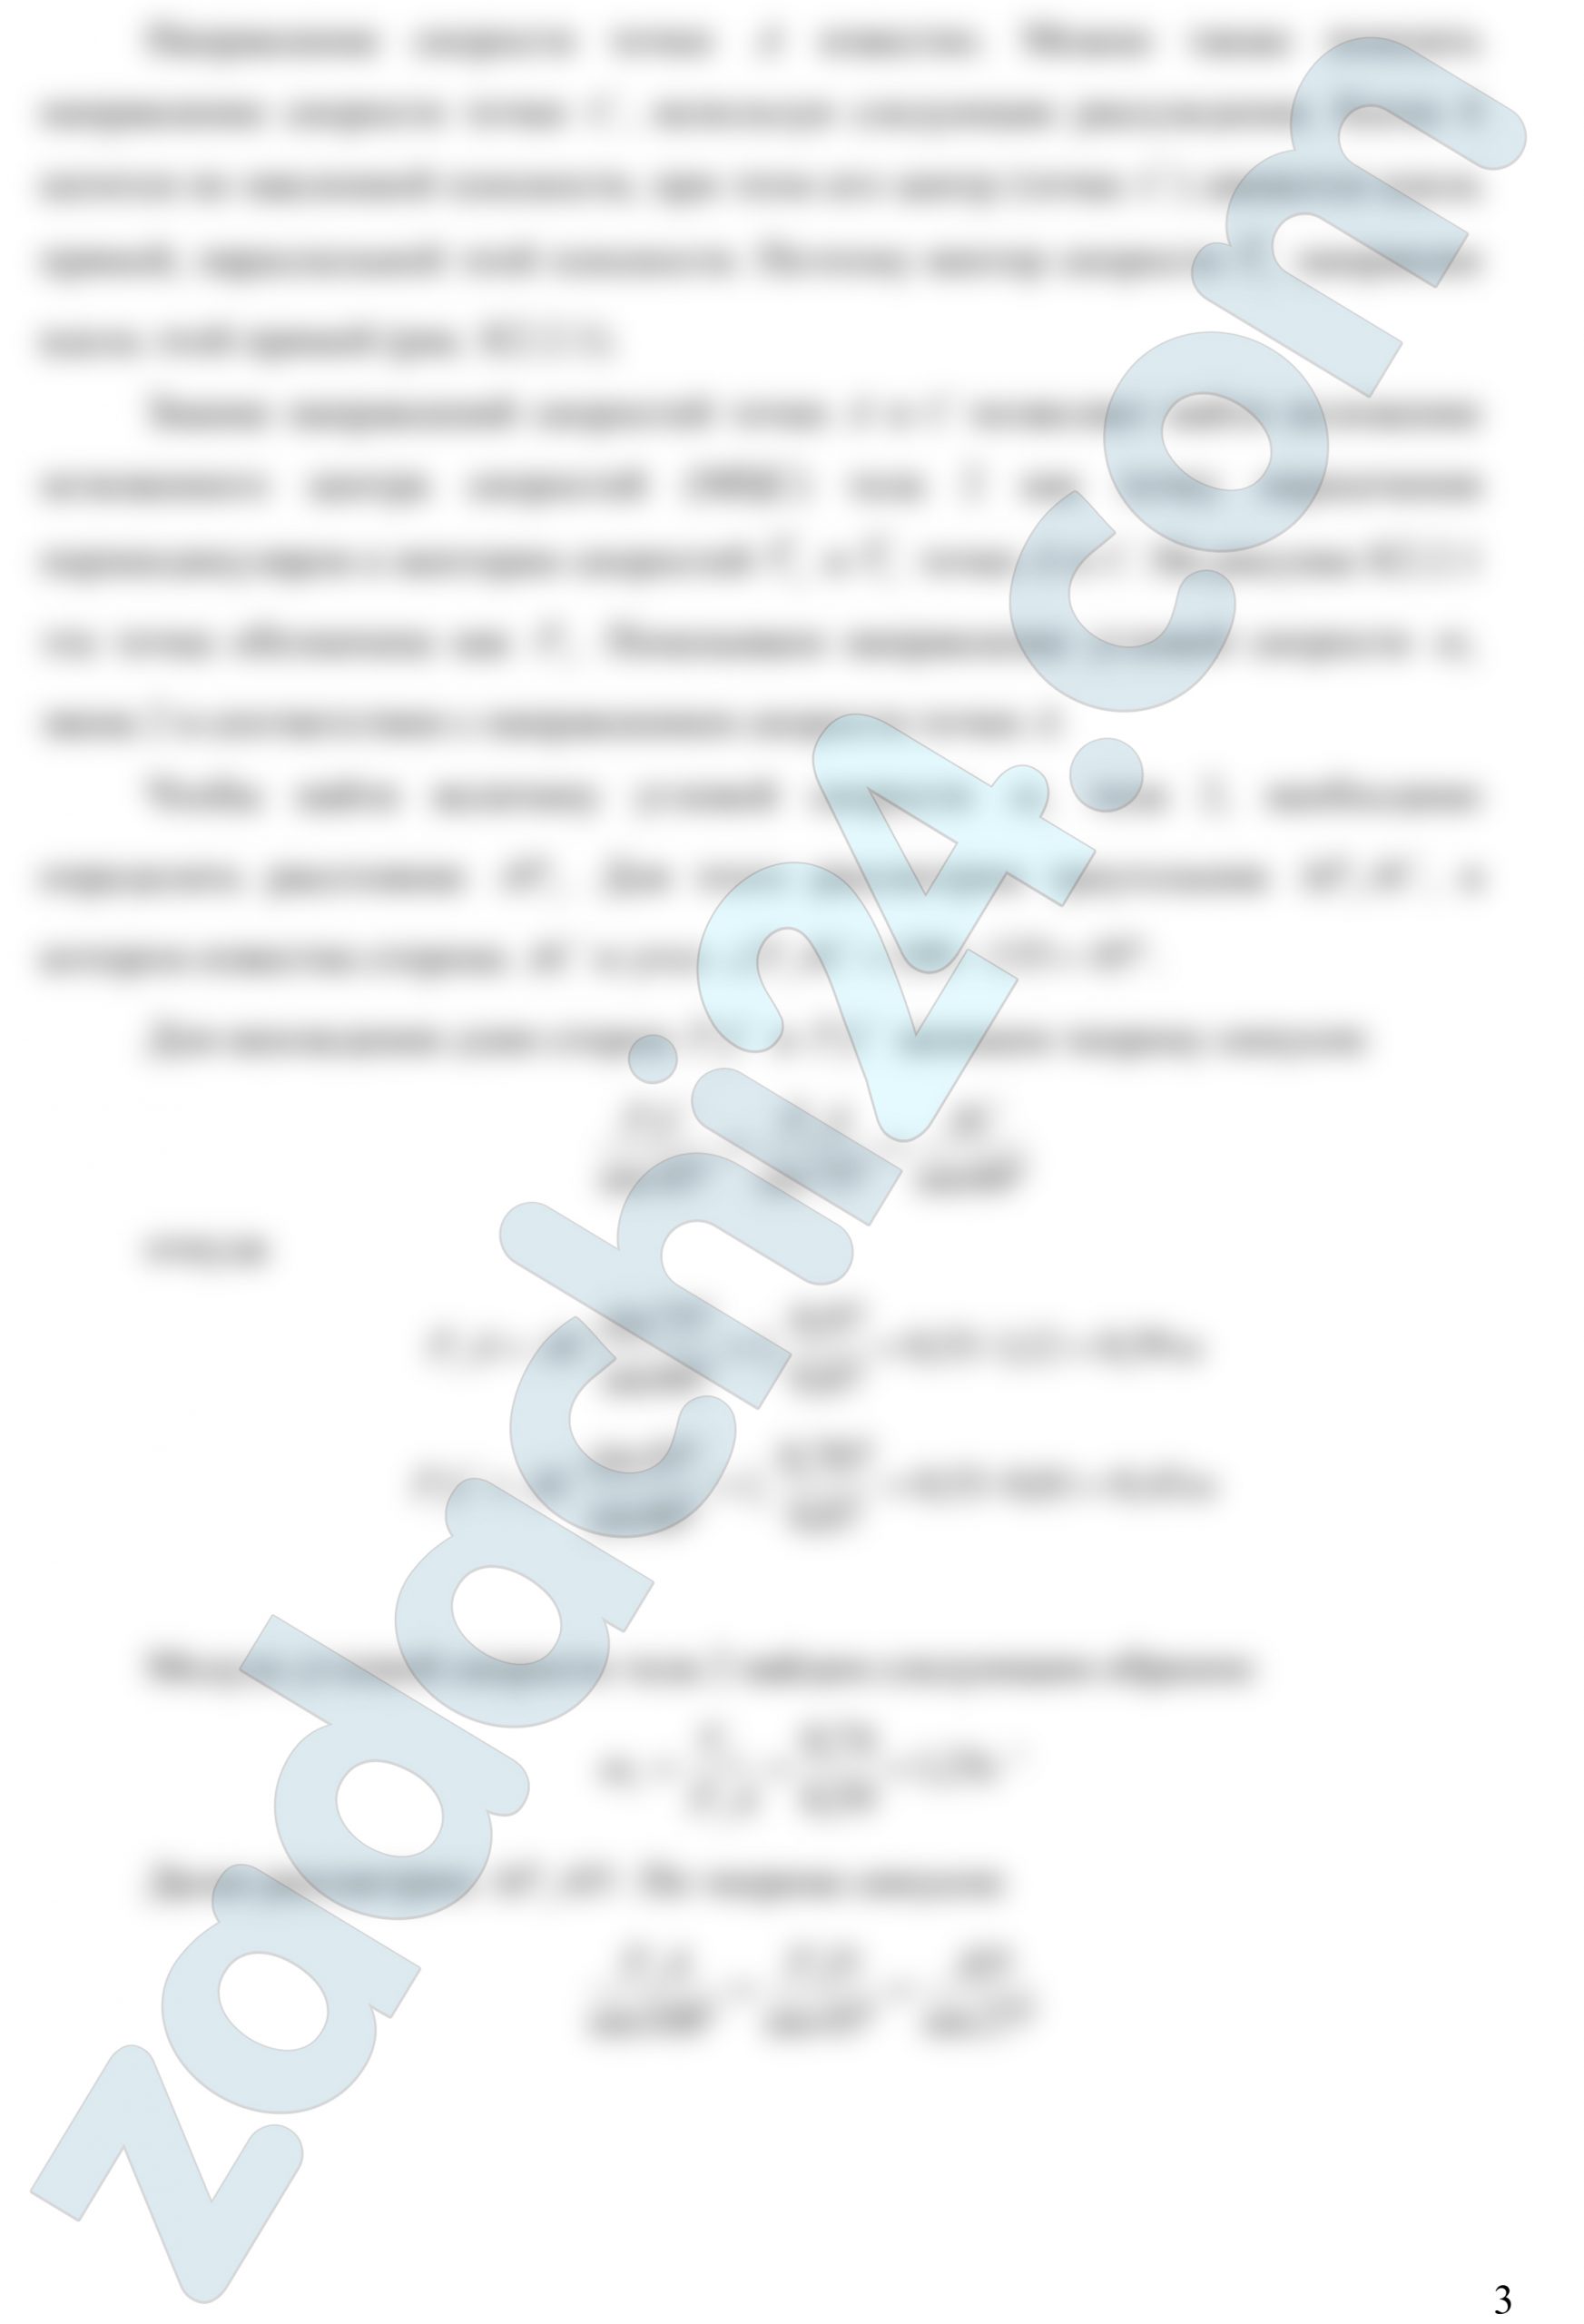
Плоский механизм, расположенный в вертикальной плоскости, состоит из стержней 1, 2, 3 катка 4 и ползуна 5, соединенных между собой и с неподвижной опорой O шарнирами (рис. K2.0 ÷ K2.9). Качение катка 4 происходит без скольжения и отрыва от плоскости. Длины стержней l1, l2, l3, радиус катка R4 и другие необходимые для расчета размеры указаны на рисунках. В некоторый момент времени положение движущегося механизма определяется углами α, β, γ, δ. Значения этих углов, а также величина угловой скорости ведущего звена или линейная скорость одной из точек механизма указаны в табл. K2.
Для данного положения механизма определить величины, указанные в таблице в столбце «Найти».





ВУЗ: ИРНИТУ
Все задачи из: Теоретическая механика ИРНИТУ
7.23 Задание K2. Определение кинематических характеристик движения твердых тел
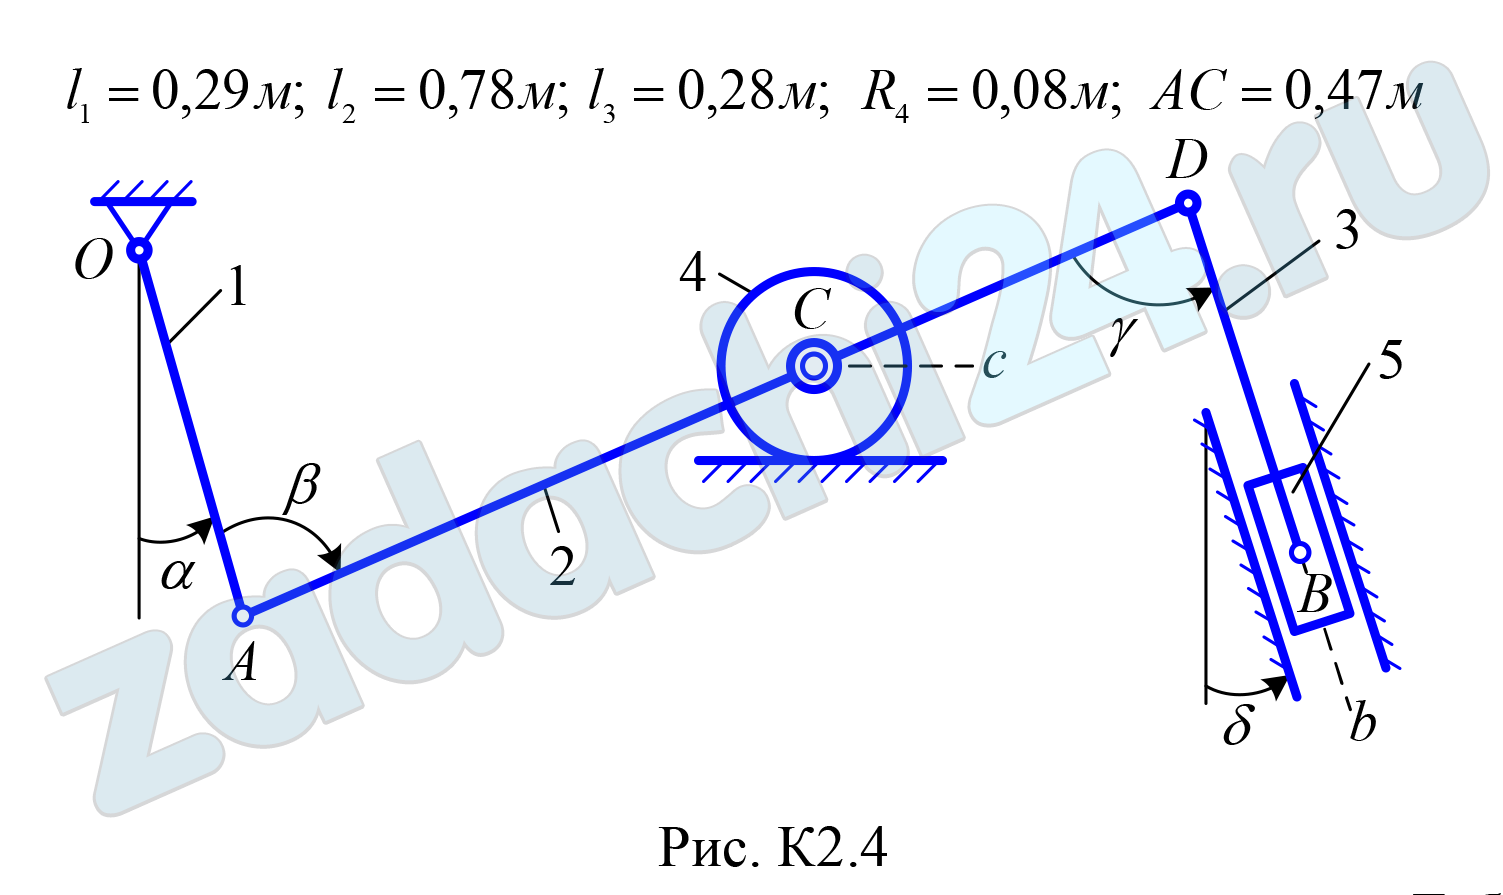
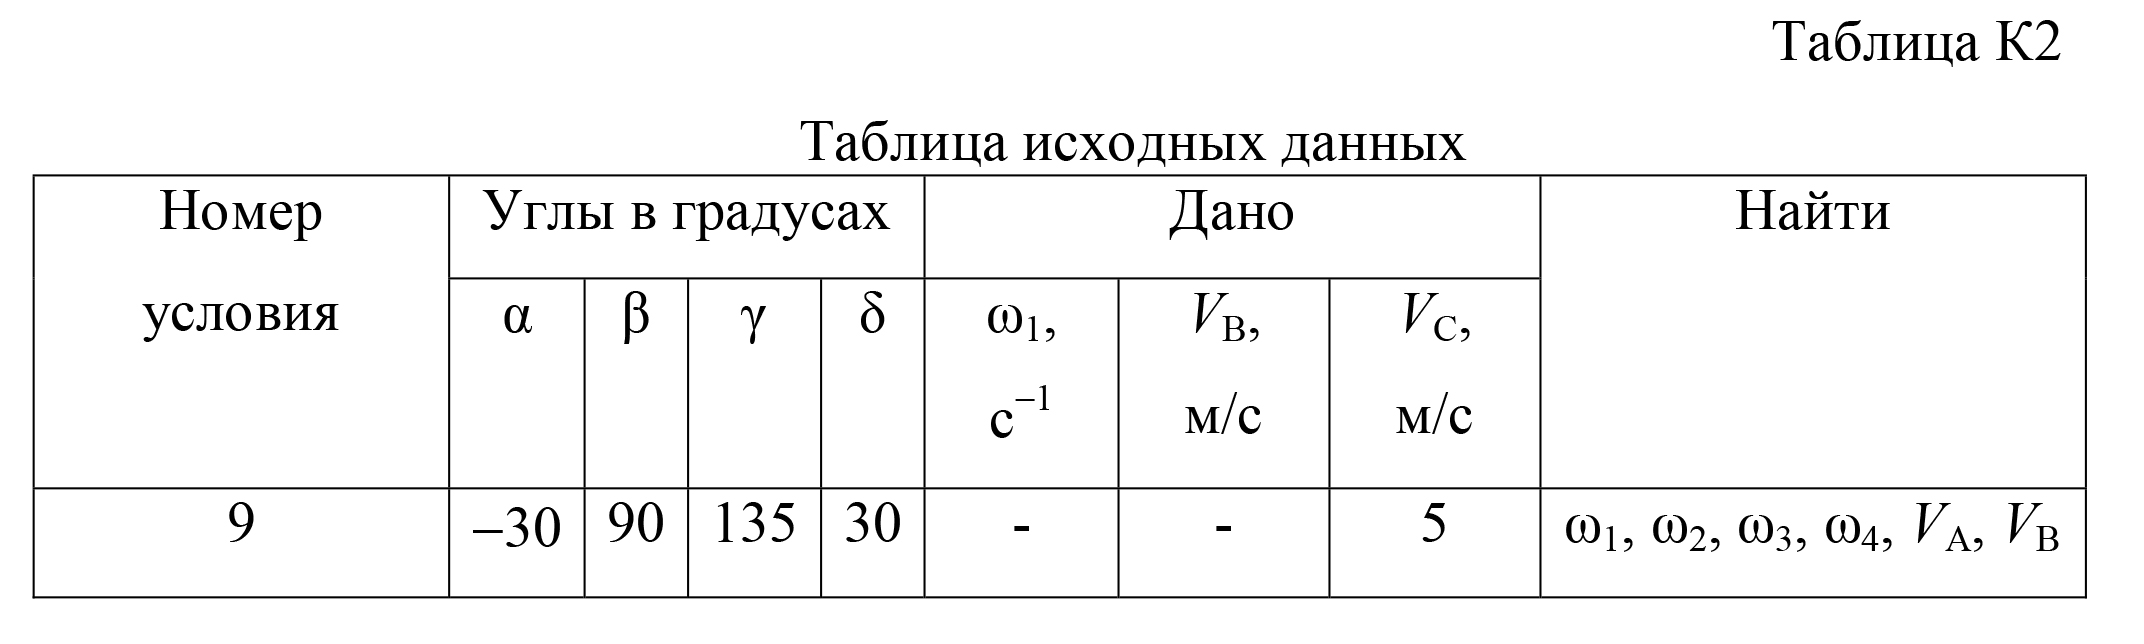
Плоский механизм, расположенный в вертикальной плоскости, состоит из стержней 1, 2, 3 катка 4 и ползуна 5, соединенных между собой и с неподвижной опорой O шарнирами (рис. K2.0 ÷ K2.9). Качение катка 4 происходит без скольжения и отрыва от плоскости. Длины стержней l1, l2, l3, радиус катка R4 и другие необходимые для расчета размеры указаны на рисунках. В некоторый момент времени положение движущегося механизма определяется углами α, β, γ, δ. Значения этих углов, а также величина угловой скорости ведущего звена или линейная скорость одной из точек механизма указаны в табл. K2.
Для данного положения механизма определить величины, указанные в таблице в столбце «Найти».
ВУЗ: ИРНИТУ
Все задачи из: Теоретическая механика ИРНИТУ
7.24 В планетарном механизме (рис.3.1-3.6) шестерня I радиуса R1 неподвижна, а кривошип OA, вращаясь вокруг неподвижной оси, проходящей через точку O перпендикулярно плоскости рисунка, приводит в движение свободно насаженную на его конец A шестерню II радиуса R2 . Для указанного на рисунке положения механизма найти скорости и ускорения точек A и B, если для соответствующего момента времени известны абсолютные величины угловой скорости и углового ускорения кривошипа (ωOA, εOA). На рисунках условно показаны направления угловой скорости и углового ускорения дуговыми стрелками вокруг оси вращения. При этом направление угловой скорости соответствует направлению вращательного движения кривошипа. Угловое ускорение направлено в сторону угловой скорости при ускоренном вращении и в противоположную — при замедленном.

Таблица 3
| № варианта | № рисунка | ωOA, (с-1) | εOA, (с-2) | R1, (м) | R2, (м) | α, (град) |
| 2 | 3.2 | 1 | 8 | 0,6 | 0,1 | 30 |
7.25 В планетарном механизме (рис.3.1-3.6) шестерня I радиуса R1 неподвижна, а кривошип OA, вращаясь вокруг неподвижной оси, проходящей через точку O перпендикулярно плоскости рисунка, приводит в движение свободно насаженную на его конец A шестерню II радиуса R2 . Для указанного на рисунке положения механизма найти скорости и ускорения точек A и B, если для соответствующего момента времени известны абсолютные величины угловой скорости и углового ускорения кривошипа (ωOA, εOA). На рисунках условно показаны направления угловой скорости и углового ускорения дуговыми стрелками вокруг оси вращения. При этом направление угловой скорости соответствует направлению вращательного движения кривошипа. Угловое ускорение направлено в сторону угловой скорости при ускоренном вращении и в противоположную — при замедленном.

Таблица 3
| № варианта | № рисунка | ωOA, (с-1) | εOA, (с-2) | R1, (м) | R2, (м) | α, (град) |
| 3 | 3.3 | 2 | 7 | 0,7 | 0,2 | 60 |
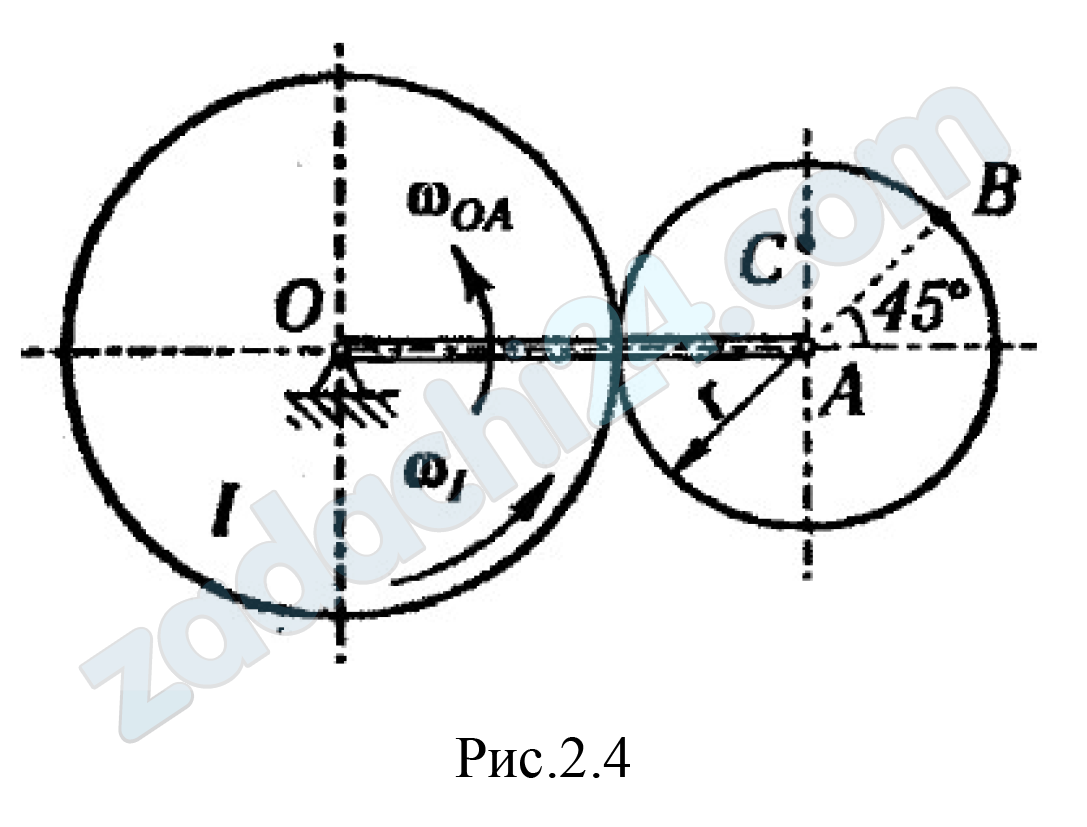
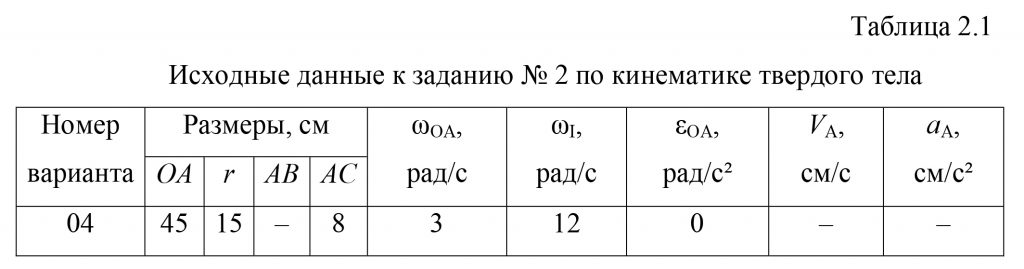
7.26 Для заданного положения механизма найти скорости и ускорения точек В и С, а также угловую скорость и угловое ускорение звена, которому эти точки принадлежат.
Схемы механизмов показаны на рисунках 2.11 – 2.13, а необходимые данные приведены в табл. 2.1.
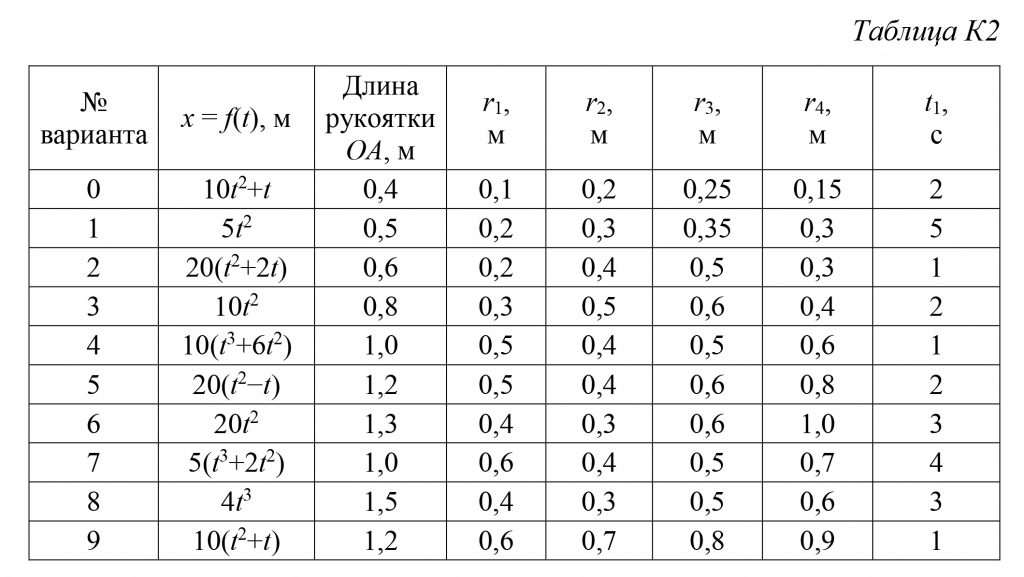
7.27 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
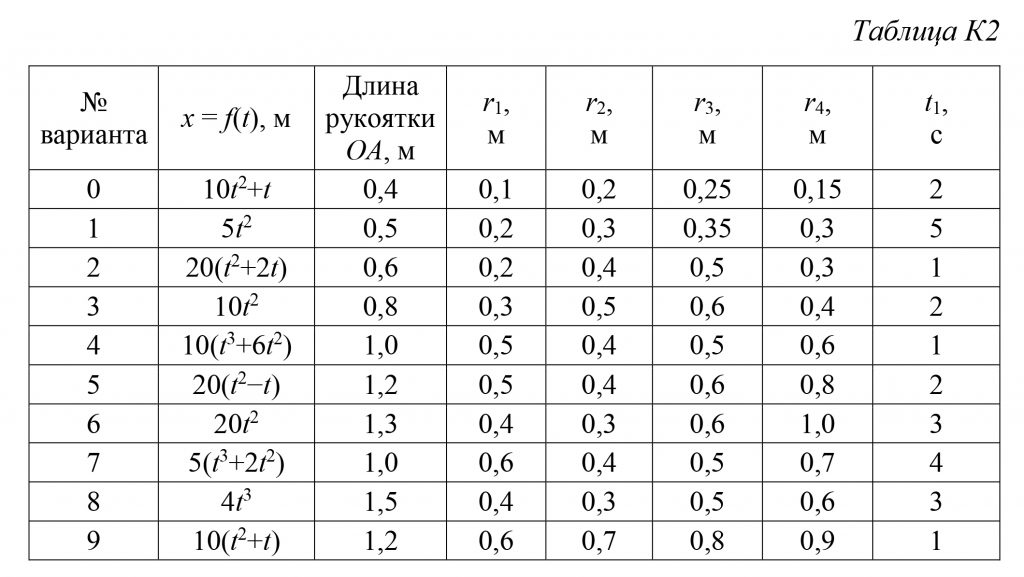
7.28 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
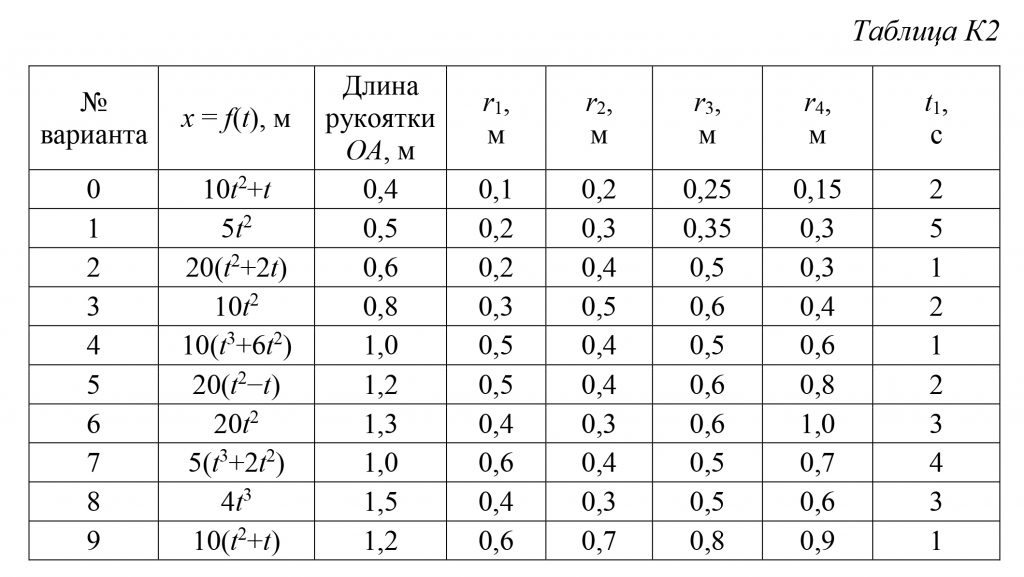
7.29 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
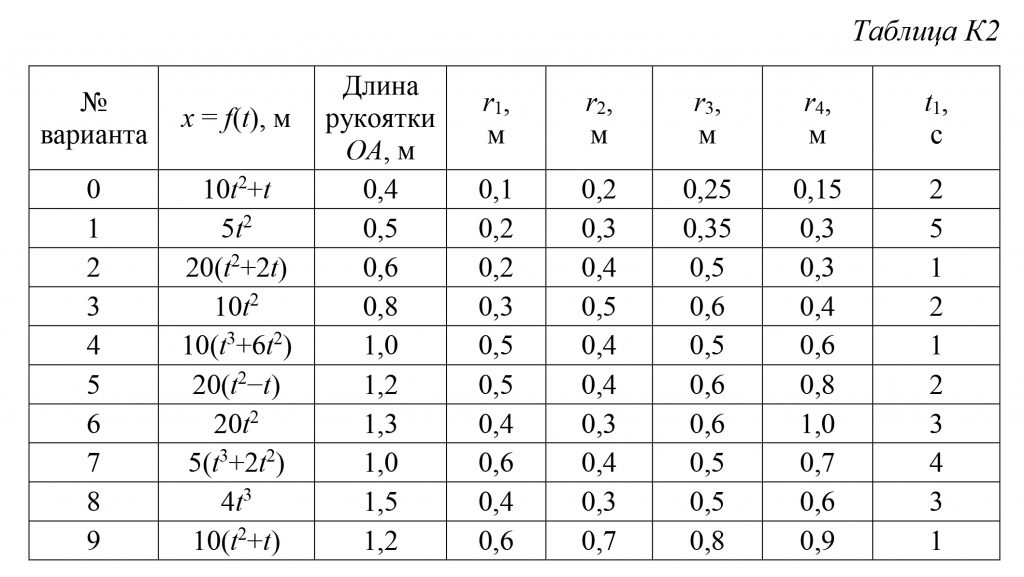
7.30 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
