
7 Простейшие движения твердого тела
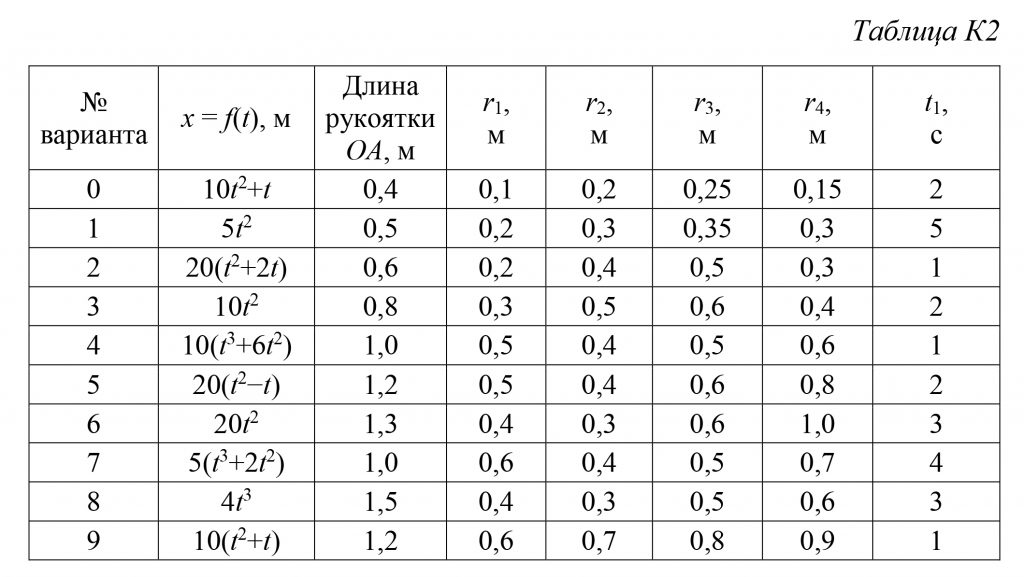
7.31 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
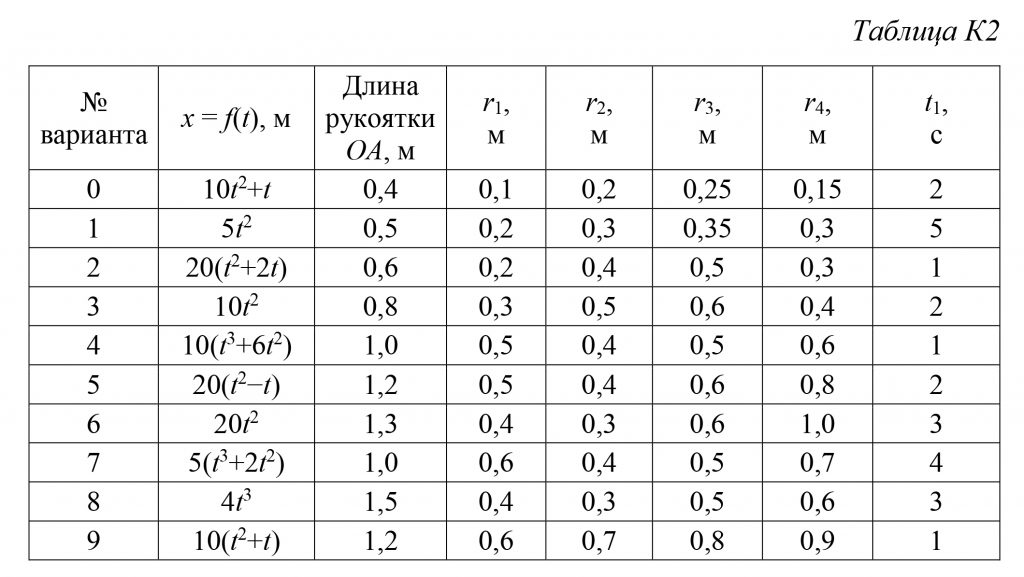
7.32 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
7.33 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.


Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |


ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
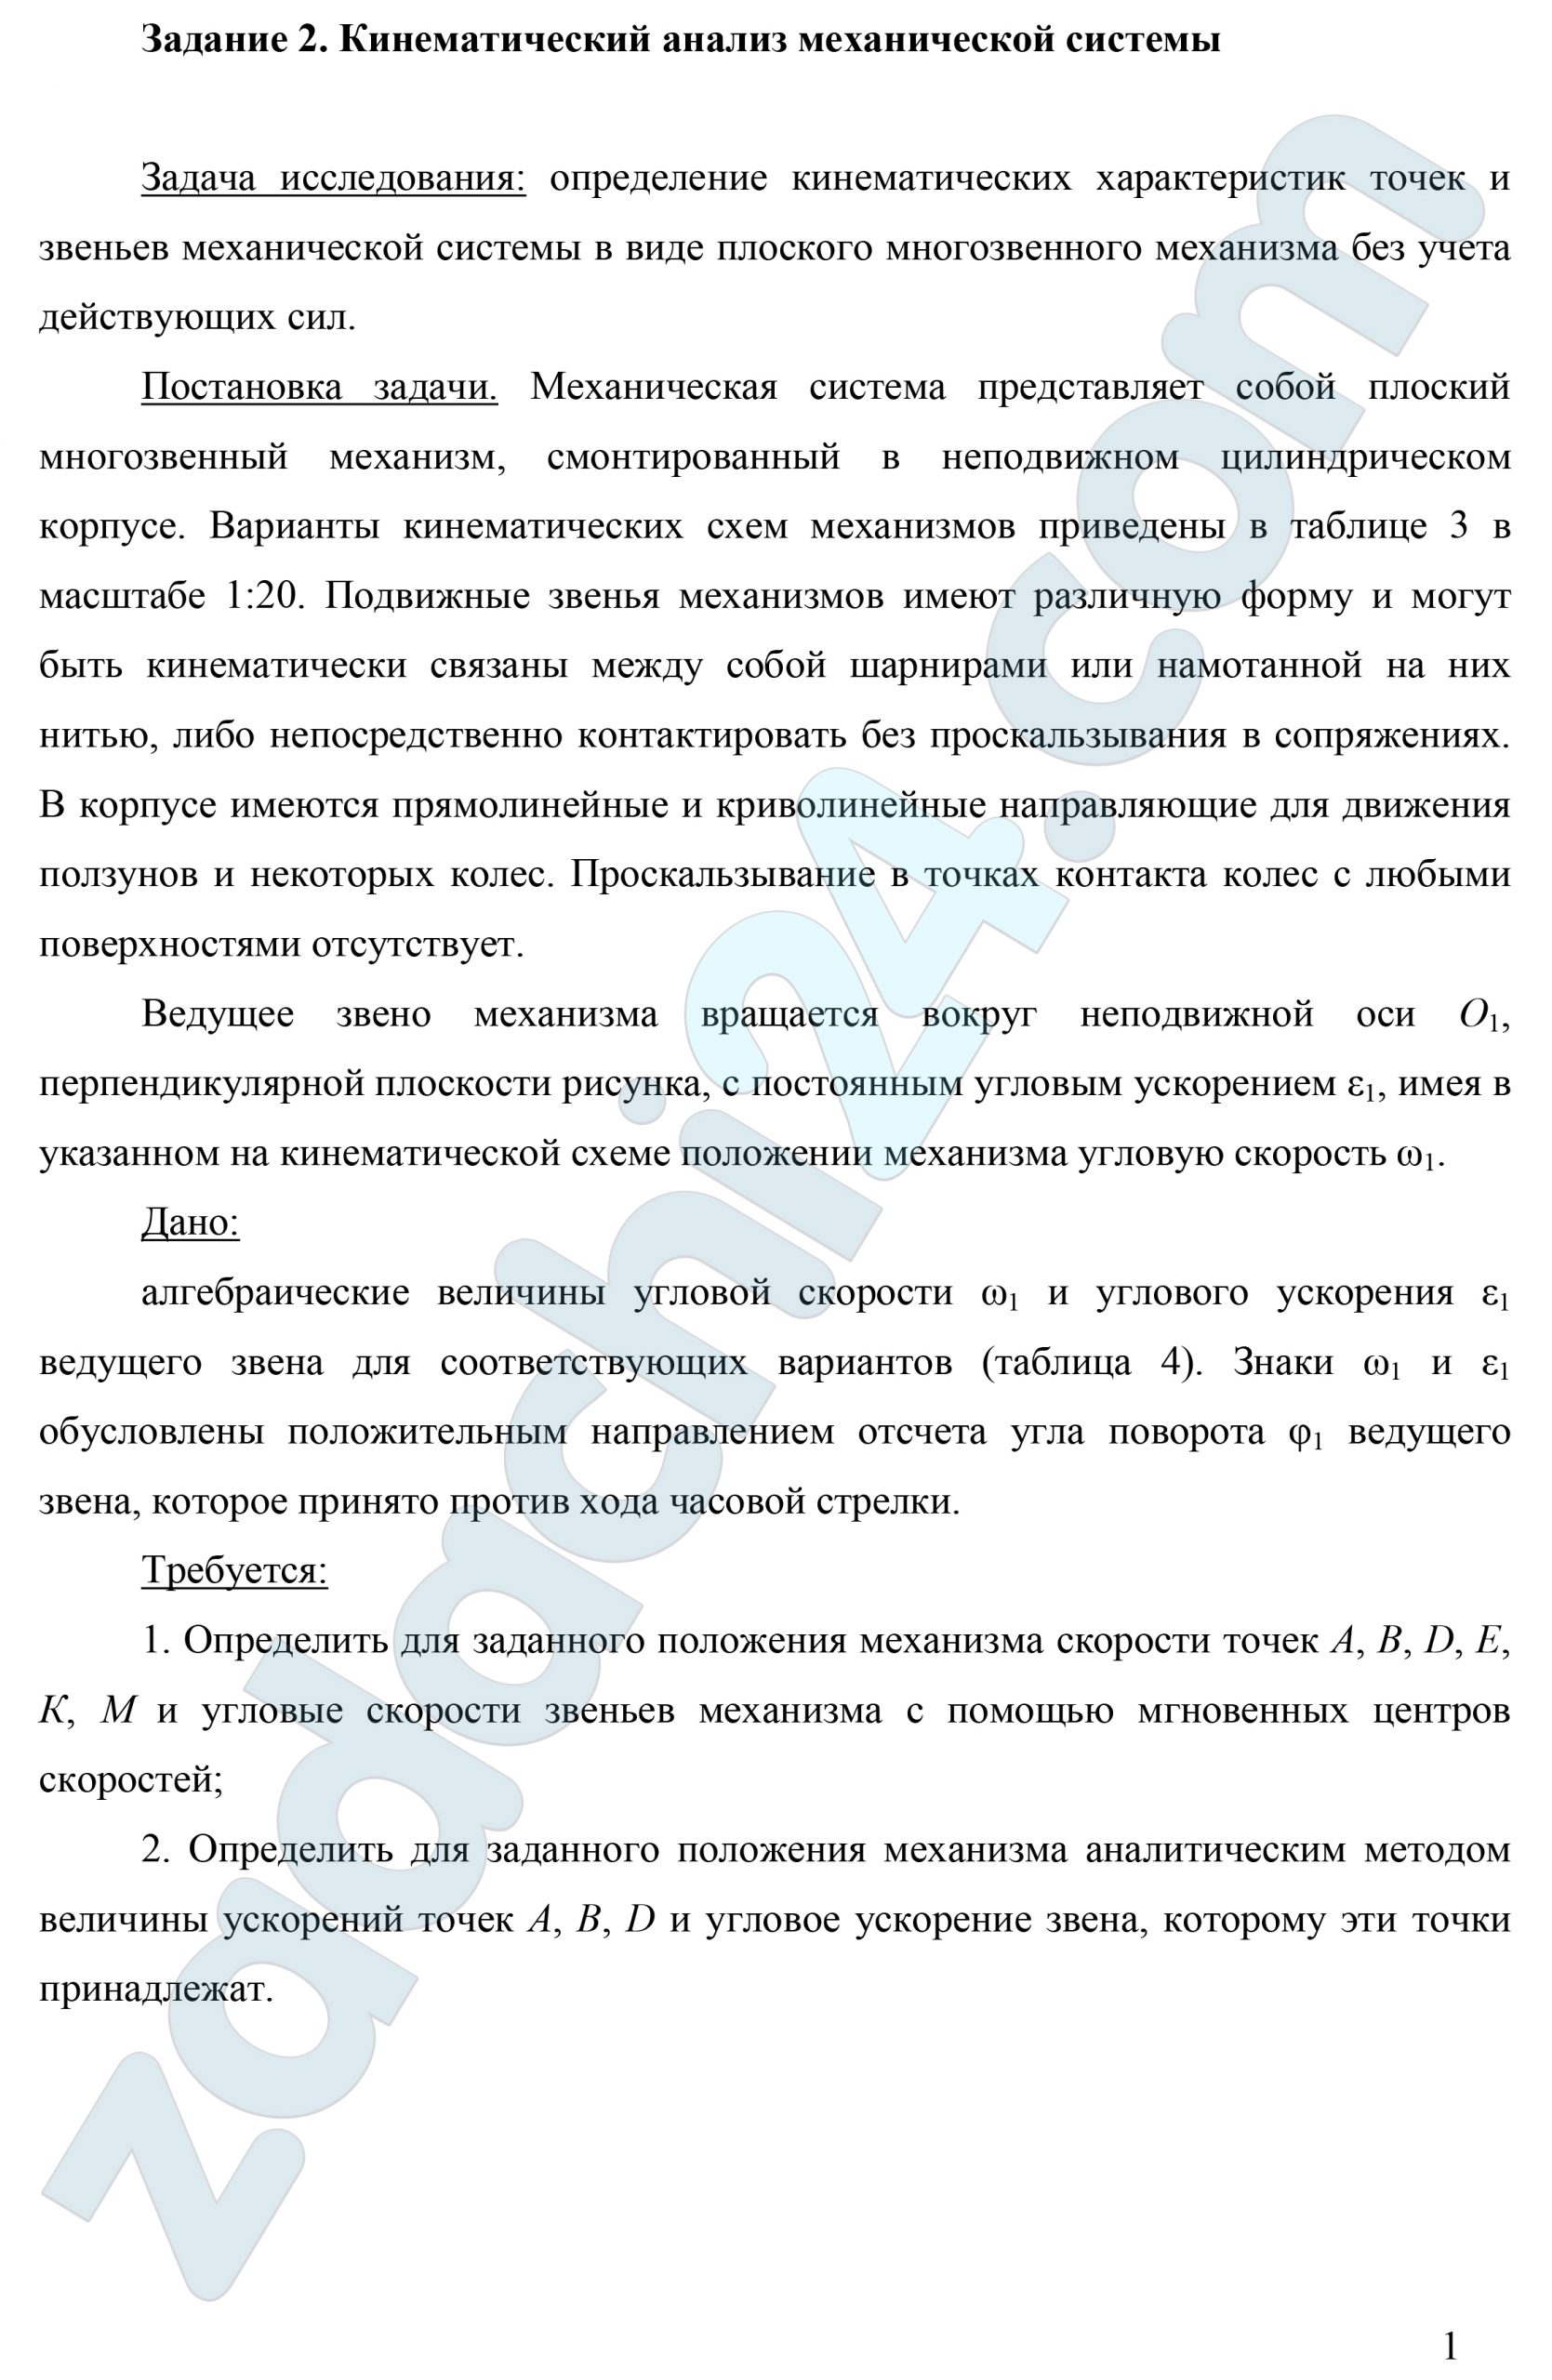
7.34 Кинематический анализ механической системы
Задача исследования: определение кинематических характеристик точек и звеньев механической системы в виде плоского многозвенного механизма без учета действующих сил.
Постановка задачи. Механическая система представляет собой плоский многозвенный механизм, смонтированный в неподвижном цилиндрическом корпусе. Варианты кинематических схем механизмов приведены в таблице 3 в масштабе 1:20. Подвижные звенья механизмов имеют различную форму и могут быть кинематически связаны между собой шарнирами или намотанной на них нитью, либо непосредственно контактировать без проскальзывания в сопряжениях. В корпусе имеются прямолинейные и криволинейные направляющие для движения ползунов и некоторых колес. Проскальзывание в точках контакта колес с любыми поверхностями отсутствует.
Ведущее звено механизма вращается вокруг неподвижной оси О1, перпендикулярной плоскости рисунка, с постоянным угловым ускорением ε1, имея в указанном на кинематической схеме положении механизма угловую скорость ω1.
Дано:
алгебраические величины угловой скорости ω1 и углового ускорения ε1 ведущего звена для соответствующих вариантов (таблица 4). Знаки ω1 и ε1 обусловлены положительным направлением отсчета угла поворота φ1 ведущего звена, которое принято против хода часовой стрелки.
Требуется:
- Определить для заданного положения механизма скорости точек А, В, D, Е, К, М и угловые скорости звеньев механизма с помощью мгновенных центров скоростей;
- Определить для заданного положения механизма аналитическим методом величины ускорений точек А, В, D и угловое ускорение звена, которому эти точки принадлежат.

Таблица 4
Кинематические характеристики ведущего звена механизма
| Номер варианта | ω1 (с-1) | ε1 (с-2) |
| 12 | -5 | 9 |
Скачать файл (банки РФ) 800 RUB
Оформление готовой работы



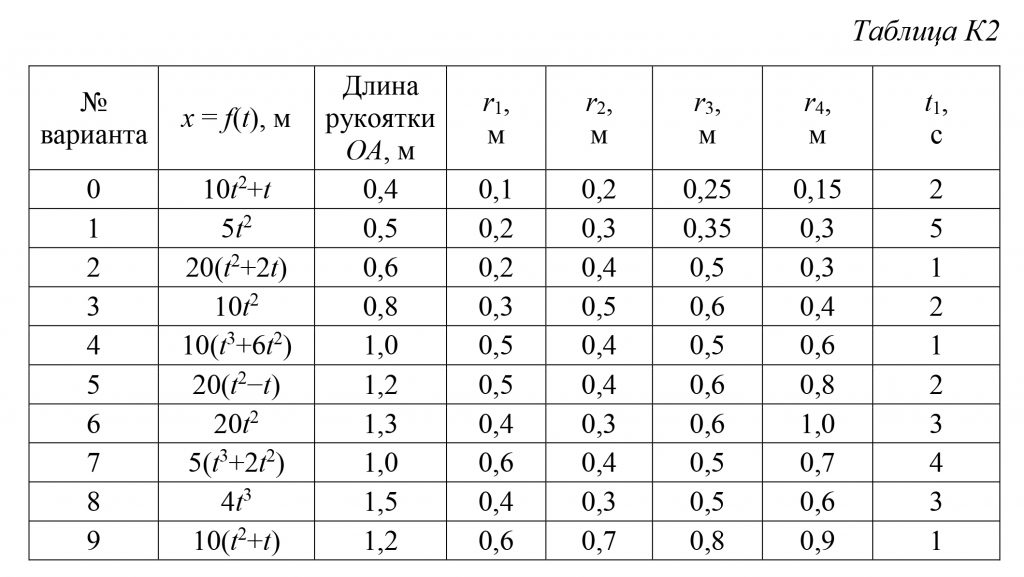
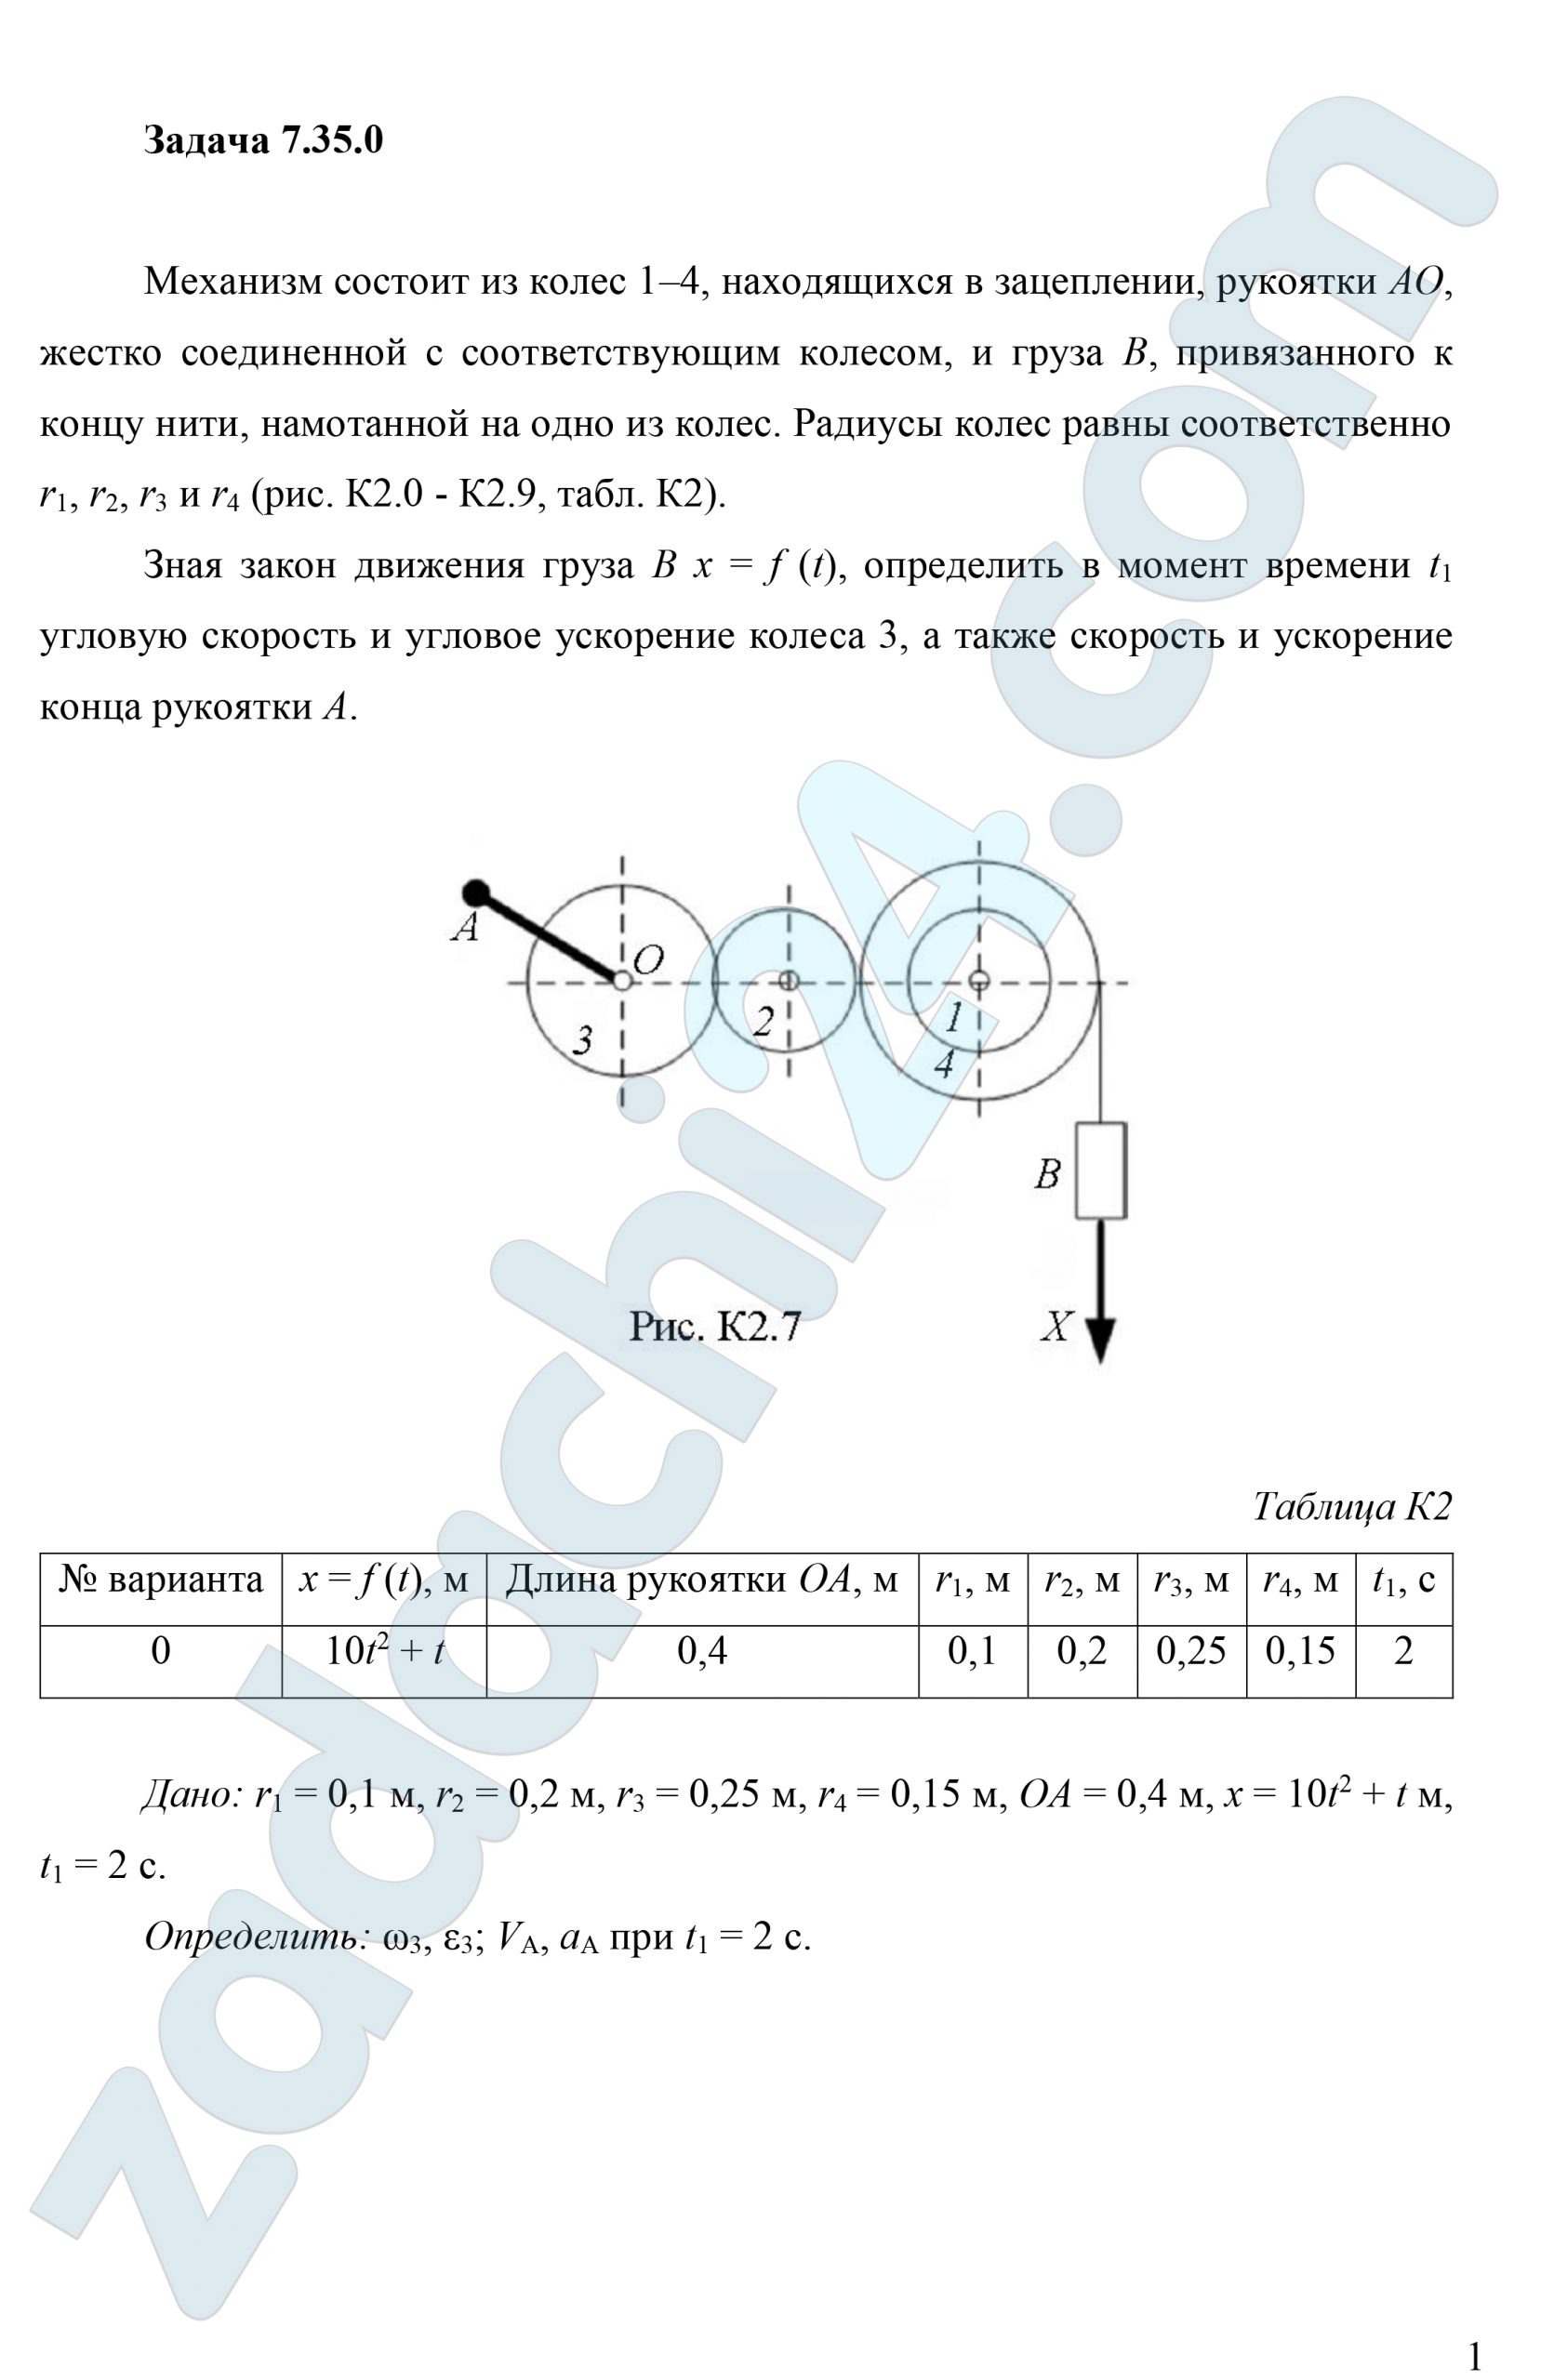
7.35 Механизм состоит из колес 1–4, находящихся в зацеплении, рукоятки АО, жестко соединенной с соответствующим колесом, и груза В, привязанного к концу нити, намотанной на одно из колес. Радиусы колес равны соответственно r1, r2, r3 и r4 (рис. К2.0 — К2.9, табл. К2).
Зная закон движения груза В x = f (t), определить в момент времени t1 угловую скорость и угловое ускорение колеса 3, а также скорость и ускорение конца рукоятки А.

Выбрать вариант задачи
| Номер условия 0 | Номер условия 5 |
| Номер условия 1 | Номер условия 6 |
| Номер условия 2 | Номер условия 7 |
| Номер условия 3 | Номер условия 8 |
| Номер условия 4 | Номер условия 9 |

ВУЗ: ДВГУПС
Все задачи из: Хаванский В.И Теоретическая механика ДВГУПС 2014
7.36 Кинематический анализ механической системы
Задача исследования: определение кинематических характеристик точек и звеньев механической системы в виде плоского многозвенного механизма без учета действующих сил.
Постановка задачи. Механическая система представляет собой плоский многозвенный механизм, смонтированный в неподвижном цилиндрическом корпусе. Варианты кинематических схем механизмов приведены в таблице 3 в масштабе 1:20. Подвижные звенья механизмов имеют различную форму и могут быть кинематически связаны между собой шарнирами или намотанной на них нитью, либо непосредственно контактировать без проскальзывания в сопряжениях. В корпусе имеются прямолинейные и криволинейные направляющие для движения ползунов и некоторых колес. Проскальзывание в точках контакта колес с любыми поверхностями отсутствует.
Ведущее звено механизма вращается вокруг неподвижной оси О1, перпендикулярной плоскости рисунка, с постоянным угловым ускорением ε1, имея в указанном на кинематической схеме положении механизма угловую скорость ω1.
Дано:
алгебраические величины угловой скорости ω1 и углового ускорения ε1 ведущего звена для соответствующих вариантов (таблица 4). Знаки ω1 и ε1 обусловлены положительным направлением отсчета угла поворота φ1 ведущего звена, которое принято против хода часовой стрелки.
Требуется:
- Определить для заданного положения механизма скорости точек А, В, D, Е, К, М и угловые скорости звеньев механизма с помощью мгновенных центров скоростей;
- Определить для заданного положения механизма аналитическим методом величины ускорений точек А, В, D и угловое ускорение звена, которому эти точки принадлежат.

Таблица 4
Кинематические характеристики ведущего звена механизма
| Номер варианта | ω1 (с-1) | ε1 (с-2) |
| 6 | 3 | 7 |
Скачать файл (банки РФ) 800 RUB
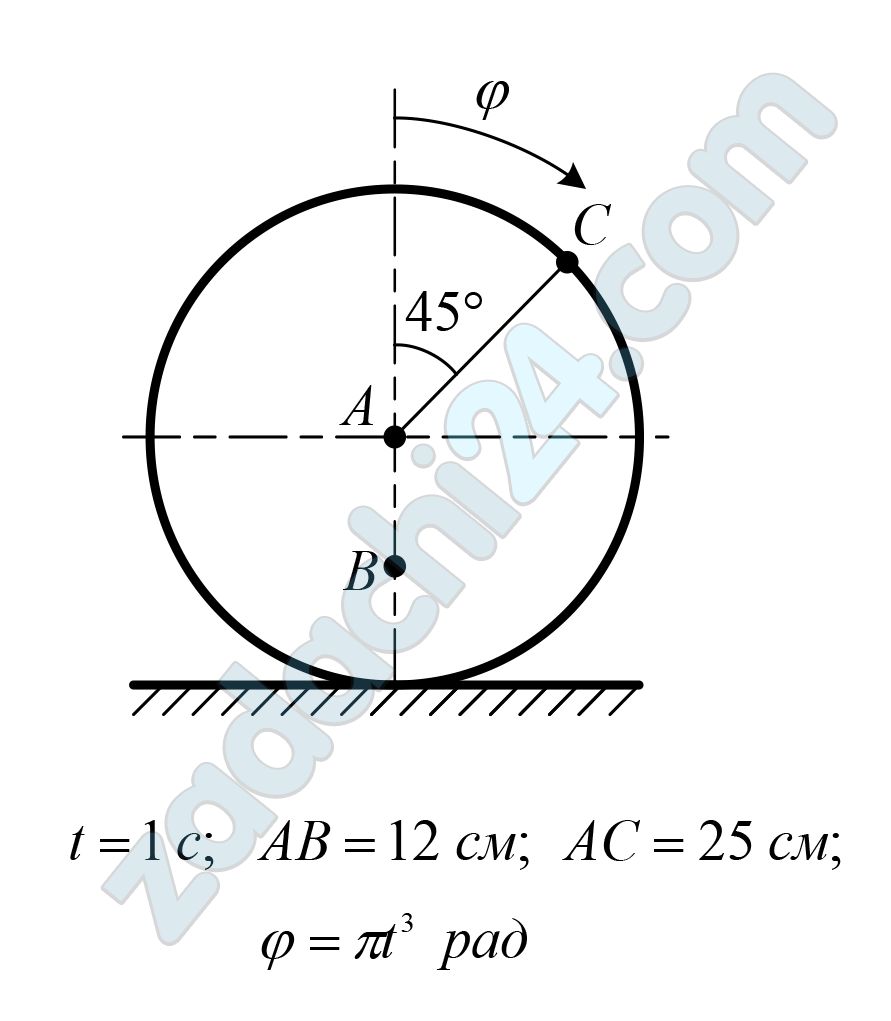
7.37 Определить линейные скорости и ускорения точек В и С со всеми необходимыми построениями и указанием направления вращения звеньев.
 Скачать файл (банки РФ) 300 RUB
